


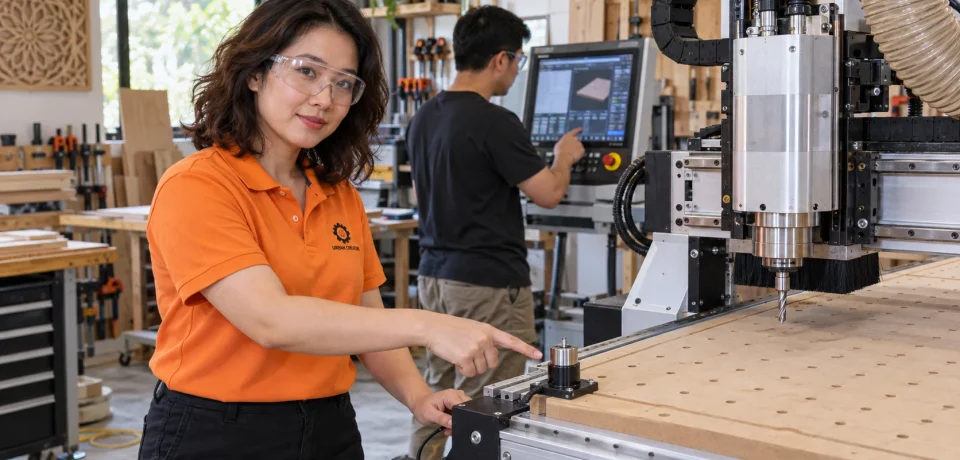
Toolsetter CNC Router: Mengukur Panjang Pahat dan Menjaga Nol Z
Toolsetter CNC mengukur posisi ujung pahat pada acuan tetap agar pergantian alat tidak mengubah kedalaman potong tanpa disadari. Sensor ini membantu pekerjaan dengan beberapa pahat, tetapi hasilnya aman hanya bila homing, lokasi sensor, perhitungan offset, dan verifikasi dilakukan secara konsisten.
Artikel ini merupakan Topik 6 pada halaman induk Operasi Mesin CNC. Jika belum mengenal deteksi sentuhan, baca lebih dulu panduan Probe CNC Router.
Apa itu toolsetter pada CNC router?
Toolsetter adalah sensor yang dipakai untuk mengetahui posisi ujung pahat terhadap suatu acuan tetap. Pada CNC router, perangkat ini biasanya dipasang di lokasi yang tidak berubah pada meja atau rangka mesin. Setelah pahat baru dipasang, mesin bergerak ke atas sensor dan melakukan pengukuran sentuh dengan laju terkendali. Dari posisi deteksi tersebut, perangkat lunak dapat menghitung perbedaan panjang pahat dan mempertahankan kedalaman pemotongan yang direncanakan. Cara hitungnya bergantung pada pengendali serta antarmuka yang digunakan.
Toolsetter berguna ketika pekerjaan memerlukan lebih dari satu pahat, misalnya pahat kasar untuk membuang banyak material dan pahat kecil untuk detail akhir. Tanpa prosedur pengukuran ulang, perbedaan panjang pahat dapat membuat lintasan berikutnya terlalu dalam atau tidak menyentuh material. Sensor tidak menghilangkan kebutuhan memeriksa angka Z; ia menyediakan pengukuran yang harus diterapkan dengan benar pada sistem koordinat dan alur pergantian alat.
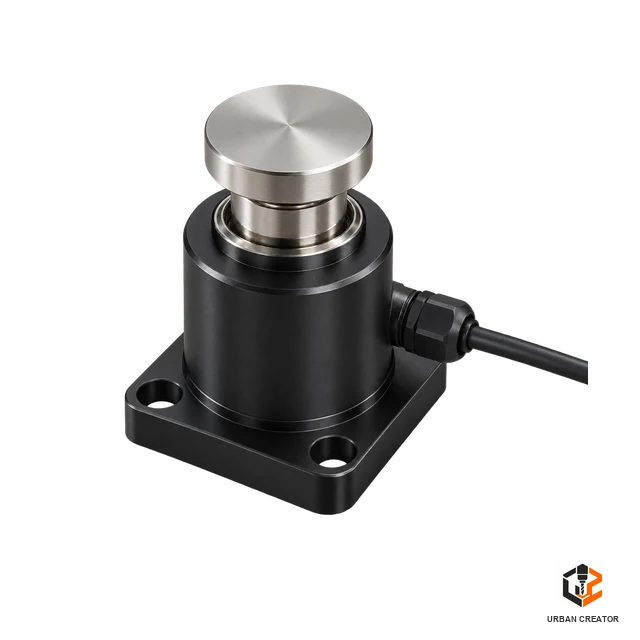
Bedakan toolsetter dari pelat sentuh portabel
Pelat sentuh portabel diletakkan pada permukaan benda kerja untuk membantu menetapkan titik nol lokal. Toolsetter tetap berada pada posisi yang diketahui di mesin, sehingga pahat yang berbeda dapat dibandingkan terhadap acuan yang sama. Keduanya mungkin memakai masukan probe dan perintah G38.x, tetapi informasi yang dicari berbeda. Pelat portabel menjawab “di mana permukaan benda kerja?”, sedangkan toolsetter menjawab “di mana ujung pahat baru terhadap acuan alat?”.
Perbedaan ini penting karena penggunaan keduanya dalam satu pekerjaan memerlukan urutan yang konsisten. Operator dapat menetapkan nol Z benda kerja dengan pahat pertama, mengukur pahat pertama pada toolsetter, lalu mengukur pahat berikutnya di tempat yang sama. Selisih tinggi deteksi menjadi dasar koreksi. Jika sensor tetap dipindah, titik acuan berubah dan data sebelumnya tidak lagi sah. Oleh sebab itu, dudukan toolsetter harus kokoh dan dilindungi dari benturan.
Kapan toolsetter diperlukan?
Pekerjaan satu pahat sering dapat diselesaikan dengan pelat sentuh atau penyetelan manual yang teliti. Toolsetter mulai terasa berguna ketika pergantian pahat sering terjadi, kedalaman potong harus konsisten, atau benda kerja sulit disentuh kembali setelah proses dimulai. Contoh umum adalah panel relief yang dipotong kasar lalu diselesaikan dengan pahat ujung bola kecil, atau papan tanda yang perlu pahat pemotong dan pahat ukir.
Keuntungan utamanya bukan sekadar kecepatan, melainkan pengulangan prosedur. Operator bisa mengukur pahat baru pada sensor yang sama tanpa mencari ulang permukaan benda kerja yang mungkin sudah terpotong. Namun, otomatisasi yang buruk justru memperbesar risiko. Mesin harus tahu lokasi sensor, tinggi pendekatan aman, arah pengukuran, laju, dan apa yang harus terjadi jika sensor gagal aktif.
Komponen sistem toolsetter
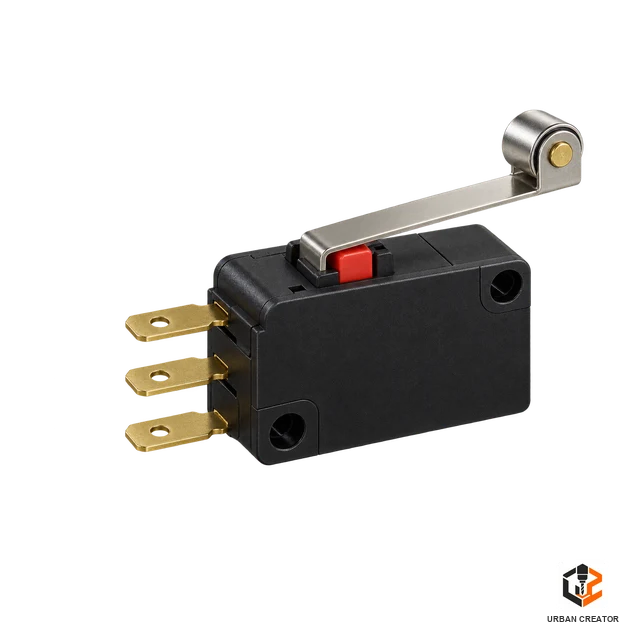
Sistem sederhana mencakup badan sensor, permukaan kontak, kabel sinyal, masukan pada pengendali, dudukan mekanis, dan prosedur perangkat lunak. Sensor dapat berbentuk sakelar mekanis, pelat listrik, atau perangkat elektronik khusus. Spesifikasi seperti perjalanan sebelum aktif, pengulangan titik sentuh, dan kemampuan menahan gaya perlu dipertimbangkan. Pahat kecil yang rapuh membutuhkan gaya sentuh dan laju yang lebih rendah daripada pahat besar.
Dudukan sensor sebaiknya kaku, terlindung dari serpihan, dan tidak menghalangi lintasan pemotongan. Kabel tidak boleh berada di area yang dapat terjepit gantry. Jika sensor dipasang di tepi meja, pastikan spindle dapat menjangkaunya tanpa menabrak penjepit atau batas mesin. Periksa juga apakah lokasi sensor masih dapat dicapai oleh pahat terpendek maupun pahat terpanjang yang biasa digunakan.
Hubungan toolsetter dengan homing dan koordinat mesin
Toolsetter tetap hanya berguna apabila mesin mengenali lokasi fisiknya. Pada banyak prosedur, posisi X dan Y sensor disimpan dalam koordinat mesin. Sesudah mesin dinyalakan, homing menetapkan acuan sehingga pengendali dapat bergerak menuju lokasi tersebut secara konsisten. Jika posisi mesin tidak dapat dipercaya akibat kehilangan langkah, reset saat bergerak, atau gantry digeser ketika motor mati, perpindahan otomatis ke toolsetter berisiko.
Koordinat mesin berbeda dari koordinat kerja. Nol kerja benda dapat dipindah sesuai pemasangan material, tetapi lokasi sensor tetap seharusnya tidak ikut berpindah. Makro yang salah memakai WPos untuk menuju sensor dapat mengirim pahat ke tempat lain setelah offset benda kerja diubah. Sebelum mengaktifkan urutan otomatis, uji rute menuju sensor pada ketinggian Z yang aman dan verifikasi angka koordinat yang dipakai.
Prinsip pengukuran panjang pahat
Bayangkan pahat pertama dan kedua dipasang pada spindle yang sama. Ujung keduanya mungkin menonjol dengan panjang berbeda. Ketika masing-masing menyentuh toolsetter tetap, posisi Z mesin pada saat kontak akan berbeda. Selisih posisi itulah yang dapat dipakai untuk mengoreksi tinggi jalur kerja berikutnya. Tanda positif atau negatif koreksi tidak boleh ditebak karena bergantung pada konvensi koordinat mesin dan cara antarmuka menerapkannya.
Pengukuran relatif sering lebih mudah dikelola untuk pergantian pahat manual: satu pahat menjadi referensi, lalu pahat berikutnya dibandingkan. Sistem yang lebih lengkap dapat memakai tabel alat. Pada Grbl klasik, dukungan offset panjang alat tidak sama dengan pengendali industri bertabel alat. Dokumentasi Grbl mencantumkan G43.1 untuk offset dinamis dan G49 untuk membatalkannya, sementara G43 biasa tidak didukung. Karena itu, makro dari pengendali lain tidak boleh langsung dipakai.
Apa fungsi G43.1 dan G49 pada Grbl?
G43.1 pada Grbl menerapkan offset panjang pahat dinamis pada sumbu yang didukung. Offset ini memengaruhi hubungan antara koordinat mesin dan koordinat kerja yang ditampilkan. G49 membatalkan offset panjang tersebut. Perintah ini bukan gerak probe; nilai koreksinya harus berasal dari perhitungan yang benar setelah pengukuran. Laporan parameter Grbl melalui $# dapat menampilkan TLO, yaitu offset panjang alat yang sedang berlaku.
Penting untuk mengetahui apakah antarmuka menyimpan offset tersebut melintasi reset. Dokumentasi Grbl menyatakan offset G43.1 tidak persisten sesudah reset atau siklus daya. Jika pekerjaan dihentikan dan pengendali dinyalakan ulang, jangan menganggap koreksi lama masih aktif. Periksa TLO, sistem koordinat yang dipakai, serta prosedur pemulihan sebelum melanjutkan program yang sebelumnya sudah melakukan pergantian pahat.
Persiapan sebelum memasang toolsetter
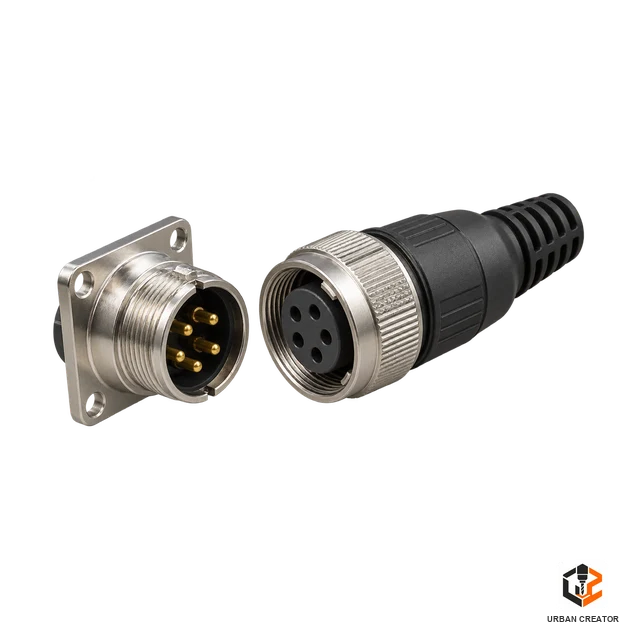
Ukur ruang kerja dan pilih lokasi yang dapat dijangkau spindle tanpa menyeberangi penjepit pada ketinggian rendah. Pastikan meja atau dudukan tidak melentur ketika sensor ditekan. Periksa kompatibilitas tegangan serta logika masukan dengan papan kendali; gunakan skema resmi perangkat keras. Jangan menyambungkan keluaran sensor langsung ke pin hanya berdasarkan bentuk konektor. Jika sensor menggunakan catu daya tersendiri, perhatikan referensi ground dan jenis keluarannya.
Sesudah terpasang, uji status sensor secara manual saat mesin diam dan spindle mati. Tekan sensor dengan alat yang sesuai, amati perubahan status, lalu lepaskan. Ulangi beberapa kali untuk memastikan sinyal tidak tertahan dan tidak berkedip akibat kabel. Baru setelah itu lakukan gerakan uji dengan pahat berada jauh di atas sensor. Kesalahan kelistrikan harus diselesaikan sebelum gerak otomatis diuji.
Menyusun urutan gerak yang aman
Urutan toolsetter biasanya dimulai dengan mengangkat Z ke tinggi aman, bergerak pada X dan Y menuju sensor, lalu menurunkan Z sampai jarak awal pengukuran. Setelah itu, G38.x melakukan pendekatan terkontrol, sensor terpicu, dan pahat ditarik kembali. Sebagian sistem melakukan sentuhan kedua dengan laju lebih rendah untuk hasil yang lebih berulang. Akhirnya, perangkat lunak menghitung offset dan mengembalikan pahat ke posisi aman. Setiap tahap perlu diperiksa pada mesin nyata.
Perpindahan lateral harus terjadi ketika pahat, collet, dan dudukan spindle cukup tinggi untuk melewati penjepit. Jarak pencarian harus cukup untuk mencapai sensor, tetapi tidak begitu panjang hingga pahat menabrak dudukan jika sensor gagal. Jika pahat sangat pendek, posisi awal perlu disesuaikan. Jangan memberi nilai yang sama bagi semua kombinasi alat tanpa menguji batas fisiknya.
Langkah kalibrasi awal dengan pahat referensi
Pilih satu pahat yang kondisi ujungnya baik dan pasang dengan cara yang konsisten. Lakukan homing, tetapkan nol benda kerja, lalu ukur pahat referensi pada toolsetter. Catat posisi Z mesin saat sensor terpicu, posisi WPos, dan nilai TLO yang berlaku. Bila antarmuka memiliki fungsi kalibrasi khusus, ikuti petunjuknya dan pahami nilai yang disimpan. Kalibrasi tidak selesai hanya karena tombol menunjukkan sukses; hasil harus diuji.
Lakukan beberapa pengukuran ulang dengan pahat yang sama tanpa mengubah pemasangannya. Selisih hasil yang besar mengarah pada sensor goyah, kabel bermasalah, laju terlalu tinggi, atau mekanik Z yang tidak konsisten. Setelah hasil stabil, pasang pahat kedua dan ulangi pengukuran. Uji koreksi dengan potongan sangat dangkal pada material sisa sebelum mengandalkan sistem pada pekerjaan sebenarnya.
Pergantian pahat manual tanpa kehilangan nol kerja
Pada mesin yang tidak memiliki pengganti pahat otomatis, operator biasanya menghentikan program pada titik yang direncanakan, mengangkat spindle, mengganti pahat, lalu mengukur ulang. Jangan memindahkan benda kerja atau mengubah offset X dan Y selama pergantian. Kencangkan collet sesuai prosedur, periksa pahat tidak miring, dan singkirkan kunci sebelum mesin bergerak lagi. Jika pahat baru memiliki diameter lain, pastikan program berikutnya memang dibuat untuk alat tersebut.
Sesudah pengukuran pada toolsetter, verifikasi koreksi Z di atas material pada ketinggian aman. Jangan melanjutkan program semata-mata karena angka TLO berubah. Pahat yang lebih panjang dapat menabrak penjepit pada lintasan menuju titik awal jika ketinggian bebas program tidak memadai. Periksa juga apakah pengendali atau antarmuka mengizinkan melanjutkan dari jeda dengan cara yang Anda gunakan; tidak semua alur pergantian alat sama.


Kesalahan umum dalam perhitungan offset
Kesalahan pertama ialah mencampur titik referensi benda kerja dengan titik referensi sensor tetap. Selisih Z juga dapat dipakai dengan tanda yang terbalik. Ada juga pengguna yang menerapkan koreksi dua kali: sekali melalui work zero dan sekali lagi melalui G43.1. Hasilnya dapat membuat pahat melayang atau menancap terlalu dalam. Pencatatan MPos, WPos, dan TLO sebelum serta sesudah pengukuran membantu menemukan kesalahan tersebut.
Kesalahan lain muncul ketika sensor digeser sedikit setelah kalibrasi, misalnya karena dudukan longgar atau terkena benturan. Semua hasil yang mengandalkan lokasi lama patut dianggap tidak valid. Begitu pula jika homing tidak dilakukan lagi setelah posisi mesin kehilangan acuan. Jangan mencoba menebak pergeseran dengan mata; ulangi pengukuran dan potongan uji.
Uji pengulangan dan akurasi yang masuk akal
Pengulangan berarti sensor memberi posisi kontak yang hampir sama ketika pahat dan kondisi tidak berubah. Akurasi berarti koreksi itu menghasilkan kedalaman potong yang sesuai tujuan. Keduanya berbeda. Sensor dapat sangat berulang tetapi seluruh sistem masih meleset karena tinggi sensor yang salah, defleksi dudukan, atau offset yang dihitung keliru. Lakukan rangkaian sentuhan berulang, catat selisihnya, lalu uji pada benda kerja latihan.
Untuk pekerjaan ukir dangkal, ketidaksesuaian kecil bisa terlihat jelas. Karena itu, sesuaikan standar penerimaan dengan jenis pekerjaan, bukan angka umum dari mesin orang lain. Jika variasi meningkat, periksa kebersihan permukaan sensor, kondisi pahat, dan kestabilan sumbu Z. Jangan mengencangkan komponen secara berlebihan hingga merusak sensor. Perbaikan dilakukan berdasarkan hasil pengamatan yang dapat diulang.
Perawatan sensor dan area sekitarnya
Debu MDF, serpihan kayu, dan cairan dapat mengganggu gerak tombol atau permukaan kontak. Bersihkan sensor sesuai petunjuk pembuatnya dan periksa permukaan tidak penyok. Pastikan kabel terlindung dari tarikan, panas spindle, dan tepi tajam rangka. Uji respons sensor sebelum pekerjaan yang memerlukan pergantian pahat. Jika ada penutup pelindung, gunakan saat sensor tidak dipakai, asalkan penutup itu dilepas sebelum pengukuran.
Periksa dudukan secara berkala dengan melihat apakah sensor masih rata serta baut tidak mengendur. Setiap perubahan ketinggian sensor berarti acuan kalibrasi perlu ditinjau ulang. Catat tanggal pemeriksaan, hasil pengulangan, dan perubahan konfigurasi. Dokumentasi sederhana ini sangat membantu ketika hasil potong tiba-tiba berbeda setelah servis atau penggantian komponen.
Apa yang dilakukan jika sensor gagal?
Bila pengendali melaporkan probe sudah aktif sebelum gerak, periksa apakah tombol tersangkut atau logika masukan terbalik. Jika pencarian mencapai batas tanpa kontak, hentikan pekerjaan dan periksa jalur kabel, posisi sensor, arah Z, serta jarak pencarian. Jangan langsung mengulangi makro dengan jarak lebih panjang. Pahat dapat menabrak dudukan sensor ketika deteksi tidak berfungsi.
Setelah alarm, ikuti prosedur pemulihan pengendali. Posisi mesin mungkin perlu direferensikan ulang. Hapus atau periksa offset yang tersisa sebelum mencoba lagi, sebab keadaan antara G54, G92, dan TLO bisa berbeda dari saat awal pekerjaan. Lakukan uji status manual dengan spindle mati, kemudian uji gerak pendek pada ketinggian aman. Jika penyebab belum jelas, gunakan pengukuran manual dan tunda pergantian alat otomatis.
Toolsetter pada FluidNC dan pengendali lain
FluidNC menyediakan pilihan konfigurasi untuk masukan probe dan, pada pengaturan tertentu, toolsetter elektronik. Namun, nama pengaturan, pin, serta urutan pengukurannya bergantung pada versi dan konfigurasi mesin. Dokumentasi konfigurasi resmi menyebut parameter laju pendekatan awal untuk toolsetter. Hal ini menunjukkan bahwa perilaku otomatis tidak dapat disimpulkan hanya dari keberadaan sensor fisik; makro dan konfigurasi tetap perlu disiapkan.
LinuxCNC, grblHAL, dan pengendali lain dapat memiliki tabel alat atau siklus yang berbeda dari Grbl klasik. Jangan memindahkan makro antar-firmware tanpa meninjau perintah G-code yang didukung dan arti offsetnya. Artikel ini memberi kerangka pemeriksaan: acuan mesin, lokasi sensor, status masukan, gerak aman, titik kontak, perhitungan offset, dan verifikasi potongan. Rincian implementasi harus mengikuti dokumentasi pengendali yang benar-benar dipakai.
Daftar periksa sebelum melanjutkan pemotongan
Pastikan pahat baru terpasang kuat, kunci collet telah disingkirkan, dan spindle tidak berputar saat menyentuh sensor. Verifikasi homing serta posisi sensor masih dapat dipercaya. Periksa status masukan sebelum gerak, ruang bebas sepanjang perjalanan, laju pendekatan, serta hasil sentuhan. Lihat nilai TLO atau offset yang diterapkan, kemudian lakukan gerak uji di atas material. Periksa alat yang dipilih di program sesuai pahat fisik.
Sesudah semuanya cocok, jalankan bagian awal lintasan dengan pengawasan dekat dan kesiapan menghentikan mesin. Jika kedalaman tampak salah, hentikan sebelum kerusakan bertambah. Kembali ke catatan koordinat dan ukur ulang secara sistematis. Kebiasaan memverifikasi satu perubahan setiap kali lebih dapat diandalkan daripada terus menebak angka koreksi.
Pertanyaan yang sering muncul
Apakah toolsetter otomatis menetapkan nol benda kerja? Tidak selalu. Toolsetter terutama mengukur panjang pahat terhadap acuan tetap; nol benda kerja perlu ditetapkan melalui prosedur terpisah.
Apakah setiap mesin Grbl mendukung toolsetter? Grbl mendukung probing dan G43.1, tetapi otomatisasi toolsetter memerlukan sensor, pengkabelan, antarmuka, serta makro yang sesuai.
Mengapa kedalaman berubah setelah reset? Offset dinamis G43.1 pada Grbl tidak persisten sesudah reset atau siklus daya. Periksa ulang keadaan sebelum melanjutkan pekerjaan.
Bisakah sensor diletakkan di mana saja? Tempatnya harus tetap, terjangkau, dan memiliki lintasan aman dari seluruh posisi kerja yang relevan. Lokasi yang berubah merusak acuan.
Apakah satu sentuhan sudah cukup? Untuk kalibrasi awal, uji beberapa sentuhan dan bandingkan hasilnya. Selalu lakukan potongan uji sebelum pekerjaan penting.
Rujukan teknis dan kelanjutan belajar
Dukungan G43.1, G49, data TLO, dan sifat offset Grbl dijelaskan dalam dokumentasi perintah Grbl serta dokumentasi antarmuka Grbl. Pilihan konfigurasi toolsetter pada FluidNC tersedia pada referensi konfigurasi FluidNC. Untuk sistem bertabel alat, lihat panduan kompensasi alat LinuxCNC.
Sesudah memahami pengukuran panjang pahat, lanjutkan ke Topik 7: Tool Change. Kembali ke halaman induk bila ingin mengikuti navigasi secara urut.




1 Comment
Tool Change CNC Router: Cara Ganti Pahat Aman di Grbl
October 8, 2026[…] kembali ke Bab Operasi Mesin CNC: Tool Change setelah membaca. Sebelum memulai, pahami juga cara memakai toolsetter dan cara menetapkan titik nol dengan probe. Keduanya membantu menjaga posisi Z saat panjang pahat […]