


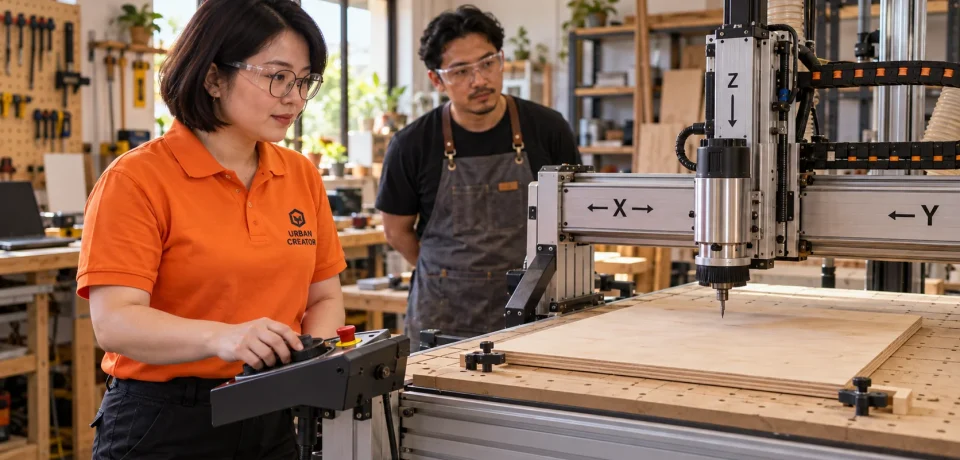
Jogging CNC: Cara Menggerakkan Sumbu Manual dengan Aman
Jogging CNC adalah cara menggerakkan sumbu mesin secara manual untuk menyiapkan posisi pahat. Langkah ini tampak sederhana, tetapi kesalahan arah, jarak, atau satuan dapat menyebabkan benturan. Panduan ini menjelaskan cara membaca koordinat, memilih langkah, memakai perintah Grbl, dan mendekati titik nol dengan aman.
Jika Anda mengikuti urutan pembelajaran, kembali ke halaman induk Operasi Mesin CNC untuk melihat topik sebelum dan sesudah jogging.
Apa itu jogging pada mesin CNC?
Jogging adalah gerakan manual terkontrol pada satu atau beberapa sumbu mesin CNC. Operator memakainya untuk memindahkan pahat ke lokasi tertentu sebelum menjalankan program, mengangkat sumbu Z agar ada ruang aman, atau mendekati titik acuan benda kerja. Pada layar pengendali, tindakan ini biasanya dilakukan melalui tombol arah, papan ketik, roda kendali, atau pendant. Walaupun terlihat seperti menekan tombol panah, setiap perintah tetap diterjemahkan menjadi gerak mesin yang memiliki jarak, arah, dan laju. Karena itu, jogging perlu dipahami sebagai operasi mesin yang sesungguhnya, bukan sekadar memindahkan penunjuk di layar.
Dalam alur kerja CNC router, jogging muncul sesudah mesin siap dan, jika sistem mendukungnya, sesudah homing. Operator dapat bergerak menuju tepi material untuk menetapkan titik nol kerja, memeriksa ruang bebas di sekitar penjepit, lalu mengangkat pahat sebelum memulai pemotongan. Artikel ini berfokus pada praktik yang berlaku luas untuk mesin CNC berbasis Grbl dan pengendali serupa. Nama tombol dan tampilan dapat berbeda menurut perangkat lunak yang dipakai.
Mengapa jogging penting sebelum pemotongan?
Program G-code hanya mengetahui angka koordinat. Operatorlah yang memastikan angka tersebut berkaitan dengan posisi material yang benar dan jalur gerak yang bebas hambatan. Jogging memberi kesempatan memeriksa orientasi sumbu, menempatkan pahat, menyetel nol kerja, dan melihat apakah kepala mesin mendekati batas mekanis. Pemeriksaan singkat ini dapat mengungkap kabel yang tertarik, penjepit terlalu tinggi, atau pahat yang masih terlalu dekat dengan permukaan.
Manfaat lain adalah latihan membaca respons mesin. Saat operator meminta X bergerak positif, posisi yang tampil harus berubah sesuai arah yang diharapkan. Jika arah fisik dan tampilan tidak cocok, hentikan pengujian dan periksa konfigurasi. Jangan menganggap arah benar hanya karena motor berputar. Pada mesin gantry, posisi mata operator dan tata letak sumbu dapat membuat gerak kiri atau kanan tampak membingungkan. Label sumbu pada mesin, koordinat di layar, dan konfigurasi pengendali harus dibaca bersama.
Bedakan koordinat mesin dan koordinat kerja
Koordinat mesin adalah posisi yang dipakai pengendali untuk mengetahui letak aktual tiap sumbu dalam ruang geraknya. Koordinat kerja adalah posisi relatif terhadap titik nol yang dipilih untuk benda kerja. Setelah homing, keduanya dapat menampilkan angka berbeda karena offset kerja. Saat jogging, perhatikan apakah antarmuka sedang menampilkan MPos, WPos, atau keduanya. Mengira WPos sebagai MPos dapat membuat operator salah menilai jarak yang tersisa ke batas mesin.
Perintah jogging Grbl dapat memakai posisi absolut maupun gerak inkremental. Gerak inkremental menyatakan perubahan dari posisi saat ini, misalnya X bertambah 1 mm. Gerak absolut menyatakan tujuan koordinat, misalnya X menuju angka 50 pada sistem koordinat yang digunakan. Untuk pendekatan manual ke permukaan benda kerja, langkah inkremental kecil biasanya lebih mudah dipahami. Untuk pindah ke tempat yang sudah diukur dan aman, tujuan absolut bisa berguna. Selalu lihat satuan yang sedang digunakan sebelum mengirim perintah.
Kenali arah sumbu X, Y, dan Z
Pada CNC router tiga sumbu, X dan Y mengatur gerakan di bidang meja, sedangkan Z menaikkan atau menurunkan pahat. Akan tetapi, arah visual gerak X dan Y bergantung pada apakah yang bergerak adalah gantry, meja, atau kepala mesin. Arah positif tidak boleh ditebak dari sudut pandang orang yang berdiri di depan mesin. Lihat panah atau label sumbu, lalu lakukan uji gerak sangat pendek dengan ruang kosong yang cukup.
Sumbu Z memerlukan perhatian paling besar saat pahat berada dekat material. Pada banyak konfigurasi, Z positif berarti pahat menjauh dari meja, tetapi pastikan hal tersebut di mesin sendiri. Jika gerak tidak sesuai perkiraan, lepaskan tombol atau hentikan jogging sebelum mencoba hal lain. Jangan membalik arah secara tergesa-gesa saat kepala mesin masih bergerak. Catat hasil pengujian pada prosedur mesin agar operator berikutnya memakai rujukan yang sama.
Persiapan aman sebelum menekan tombol jog
Mulailah dengan memastikan area gerak bersih dari kunci, penggaris, potongan material, dan tangan orang lain. Periksa benda kerja serta penjepit tidak mudah bergeser. Pastikan kabel, selang debu, dan rantai kabel bebas mengikuti gerakan sampai posisi tujuan. Kenakan kacamata pelindung dan ketahui letak tombol penghenti darurat. Untuk penempatan awal, spindle sebaiknya tidak berputar; pengendali harus berada pada keadaan yang mengizinkan gerak manual.
Jika mesin baru dinyalakan, jalankan prosedur homing yang sesuai konfigurasi sebelum mengandalkan soft limit. Batas lunak menghitung posisi berdasarkan acuan mesin; tanpa acuan yang benar, perlindungan tersebut tidak dapat dipercaya. Setelah terjadi reset, motor kehilangan langkah, atau mesin dipindah dengan tangan saat tidak bertenaga, ulangi pemeriksaan posisi. Jangan mengandalkan angka pada layar ketika kondisi fisik mesin sudah berubah. Mulai dengan pahat terangkat dan pilih langkah pendek pada kecepatan rendah.
Jogging bertahap: pilihan utama untuk mendekati titik nol
Mode bertahap menggerakkan sumbu sejauh angka yang dipilih setiap kali tombol ditekan. Antarmuka lazim menawarkan langkah besar, sedang, dan sangat kecil. Gunakan langkah besar hanya ketika pahat jauh dari material dan ruang geraknya jelas. Saat jarak mulai menyempit, turunkan ukuran langkah secara bertahap. Di dekat permukaan atau tepi material, lakukan gerakan kecil sambil mengamati pahat dan angka koordinat.
Contoh alur: angkat Z sampai aman, gerakkan X dan Y mendekati area titik nol dengan langkah sedang, lalu kecilkan langkah untuk penyelarasan akhir. Jika memakai kertas sebagai alat bantu menyentuhkan pahat ke permukaan, gerakkan Z dalam pecahan milimeter dan hentikan segera ketika hambatan kertas berubah. Cara ini hanya membantu pendekatan manual; hasilnya tetap bergantung pada ketebalan kertas dan keterampilan operator. Probe yang sudah dikalibrasi dapat memberi hasil lebih konsisten.
Jogging berkelanjutan dan risikonya
Mode berkelanjutan membuat sumbu terus bergerak selama tombol ditekan, atau sampai perintah berhenti diterima. Mode ini berguna untuk melintasi jarak yang relatif panjang pada area yang telah dipastikan kosong. Namun, kecepatan dan jeda respons tombol dapat berbeda menurut perangkat lunak, koneksi, serta antrean perintah. Karena itu, jangan memakai gerak berkelanjutan untuk sentuhan akhir di dekat penjepit, permukaan material, atau batas mekanis.
Pengendali yang menerapkan jogging khusus dapat membatalkan perintah dan membuang gerak jog yang masih mengantre. Meski demikian, pembatalan bukan alasan untuk mengabaikan ruang aman. Motor tetap memerlukan waktu untuk melambat, dan alat berat memiliki inersia. Letakkan tangan dekat kendali berhenti, tetapi jauh dari lintasan mesin. Jika tampilan tidak merespons seperti biasa, hentikan pekerjaan dan pahami penyebabnya sebelum melanjutkan.
Atur jarak langkah dan laju gerak secara masuk akal
Jarak langkah menjawab pertanyaan seberapa jauh sumbu bergerak; laju gerak menjawab seberapa cepat sumbu mencapai tujuan. Keduanya perlu disesuaikan dengan keadaan. Untuk perpindahan awal di ruang kosong, langkah beberapa milimeter atau puluhan milimeter mungkin nyaman. Untuk mendekati titik nol, penjepit, atau probe, langkah jauh lebih kecil lebih mudah dikendalikan. Angka yang tepat bergantung pada ukuran mesin, kekakuan mekanik, resolusi langkah, dan jarak bebas aktual.
Jangan menyalin angka kecepatan dari mesin lain tanpa menilai kemampuan mesin sendiri. Jika motor kehilangan langkah akibat laju atau percepatan terlalu tinggi, posisi yang dilaporkan bisa tidak lagi sesuai kenyataan. Ketika menguji mesin baru, pilih laju konservatif dan perhatikan suara, getaran, serta kelancaran gerak. Kenaikan laju dilakukan setelah gerak pendek berulang menunjukkan hasil stabil. Laju jogging tidak sama dengan feed pemotongan: pada jogging spindle biasanya tidak sedang memotong material.
Contoh perintah $J= pada Grbl 1.1
Grbl 1.1 menyediakan perintah jogging khusus dengan awalan $J=. Perintah itu memerlukan setidaknya satu koordinat sumbu dan nilai F sebagai laju gerak. Contoh $J=G91 G21 X1 F300 meminta X bergerak relatif positif 1 mm pada laju 300 mm per menit. Contoh $J=G91 G21 Z-0.1 F60 meminta Z turun relatif 0,1 mm pada laju 60 mm per menit. Kedua contoh hanya ilustrasi sintaks; pastikan arah dan ruang gerak pada mesin sebelum menggunakannya.
Menurut dokumentasi resmi Grbl, perintah jog tidak mengubah keadaan modal parser G-code. Jadi penulisan G91 atau G21 dalam satu perintah jogging berlaku untuk perintah tersebut, bukan mengubah mode program berikutnya. Grbl juga memeriksa soft limit jika diaktifkan. Perintah yang melampaui batas dapat ditolak sebagai kesalahan, berbeda dari gerak G-code biasa yang dapat menghasilkan alarm. Untuk praktik harian, gunakan antarmuka kendali yang sudah teruji dan baca responsnya; jangan mengirim rangkaian perintah secara membabi buta.
Mengapa nilai F wajib dicantumkan?
Pada perintah $J=, nilai F tidak diwarisi secara modal dari perintah jog sebelumnya. Setiap baris harus menyertakan laju yang diinginkan. Pengendali menafsirkan F sebagai satuan per menit sesuai pilihan G20 atau G21 yang berlaku bagi perintah itu. Jika operator mengubah satuan inci dan milimeter tanpa menyadarinya, angka gerak dan laju dapat menghasilkan perpindahan yang jauh berbeda dari perkiraan. Karena itu, menuliskan G21 secara eksplisit pada contoh berbasis milimeter membantu memperjelas maksud.
Bila konsol mengembalikan kesalahan, jangan hanya mengulang perintah. Periksa apakah bentuk $J= benar, ada huruf sumbu, ada F, pengendali berada pada keadaan yang mengizinkan jogging, dan target tidak menabrak batas lunak. Respons ok berarti perintah diterima untuk diproses; respons itu tidak selalu berarti gerakan fisik telah selesai. Amati posisi dan keadaan mesin sampai benar-benar berhenti.
Hubungan jogging dengan homing dan soft limit
Homing mencari acuan mesin melalui prosedur yang ditentukan konfigurasi. Sesudah acuan dapat dipercaya, pengendali mengetahui letak mesin terhadap batas perjalanannya. Soft limit memakai informasi itu untuk menolak atau membatasi gerak yang keluar dari ruang kerja. Pada beberapa firmware, perlakuan terhadap perintah jog yang melewati batas dapat berbeda, sehingga baca dokumentasi firmware dan uji pada mesin sendiri dalam kondisi aman.
Jika soft limit tidak aktif, operator harus lebih disiplin memantau ujung perjalanan. Bahkan saat soft limit aktif, penjepit dan benda kerja yang tinggi tidak otomatis terdeteksi karena batas tersebut terutama berkaitan dengan ruang gerak sumbu, bukan bentuk benda di atas meja. Homing juga tidak menetapkan titik nol benda kerja. Setelah mesin mengenali posisinya, operator tetap perlu menentukan work zero sesuai rancangan dan pemasangan material.
Urutan praktis sebelum menetapkan work zero
Pertama, periksa kondisi mekanik dan lakukan homing jika mesin memerlukannya. Kedua, angkat Z hingga pahat memiliki jarak aman dari benda kerja dan penjepit. Ketiga, gerakkan X dan Y ke area perkiraan titik nol dengan langkah yang masih cukup besar, sambil memantau seluruh lintasan. Keempat, kecilkan langkah untuk menyelaraskan pahat dengan tepi, tanda, atau alat bantu pengukuran. Kelima, dekati Z dengan laju dan langkah kecil. Terakhir, tetapkan titik nol kerja melalui fungsi yang sesuai pada antarmuka dan catat sistem koordinat yang dipakai.
Sebelum menekan mulai, tarik kembali Z ke ketinggian aman. Periksa kembali angka koordinat dan pastikan perpindahan awal program tidak melewati penjepit. Bila memakai pahat dengan diameter tertentu, ingat bahwa menyelaraskan pusat pahat terhadap tepi material tidak sama dengan menyelaraskan sisi pahat. Koreksi radius atau metode pengukuran harus konsisten dengan rancangan CAM.
Bekerja dekat penjepit, tepi, dan batas meja
Penjepit dapat lebih tinggi daripada permukaan material. Gerak X atau Y yang tampak aman dari atas bisa membuat mur, collet, atau pahat menabraknya. Karena itu, angkat Z sebelum bergerak lateral melewati perlengkapan penjepit. Jika tinggi bebas belum dapat dipastikan, hentikan dan ukur. Pahat panjang serta dudukan spindle yang rendah juga memerlukan jarak tambahan. Jangan menempatkan tangan untuk menahan benda kerja ketika sumbu masih bergerak.
Di dekat ujung meja, kurangi jarak langkah dan laju. Perhatikan bukan hanya posisi pahat, tetapi juga bagian gantry, rangka, dust shoe, selang, dan kabel. Beberapa komponen mencapai penghalang lebih dulu daripada ujung pahat. Ketika terdengar bunyi benturan atau motor mendengung tanpa perpindahan yang sesuai, hentikan gerak. Setelah itu, periksa apakah posisi mesin masih dapat dipercaya; bila ragu, ulangi homing sebelum meneruskan pekerjaan.
Jogging setelah jeda, alarm, atau reset
Ketika pengendali berada pada keadaan alarm, tombol jog dapat ditolak. Cari penyebab alarm terlebih dahulu. Jangan membuka kunci pengaman secara otomatis hanya agar mesin mau bergerak. Jika alarm muncul akibat batas fisik, gerakan pelepasan harus mengikuti prosedur firmware dan keadaan mesin, dengan area sekitar dipastikan aman. Setelah reset atau kehilangan langkah, angka posisi sebelumnya dapat menjadi tidak akurat.
Jeda program juga berbeda dari jogging persiapan. Beberapa sistem mengizinkan parkir pahat atau gerak manual saat program tertahan, tetapi prosedur kembali ke jalur harus mengikuti pengendali yang digunakan. Menggeser sumbu tanpa memahami cara pemulihan dapat membuat program melanjutkan dari lokasi yang salah. Untuk pekerjaan yang sedang dipotong, baca prosedur jeda dan lanjut khusus mesin sebelum melakukan perubahan posisi.
Kesalahan umum yang perlu dihindari
Kesalahan pertama adalah memilih langkah besar ketika pahat tinggal sedikit dari permukaan. Arah sumbu juga sering ditebak tanpa pengujian. Selain itu, WPos kadang dibaca seolah MPos. Penjepit bisa tertabrak jika Z terlalu rendah saat bergerak lateral. Operator pun dapat keliru menganggap tombol berhenti selalu bereaksi seketika. Setiap kesalahan dapat dihindari dengan berhenti sejenak, membaca angka, serta melihat lintasan fisik sebelum menekan tombol.
Kesalahan lain ialah mengirim perintah jog berkali-kali karena belum melihat mesin bergerak. Perintah dapat masuk antrean; ketika mesin akhirnya mulai, geraknya bisa lebih jauh dari yang dimaksud. Tunggu respons pengendali dan perpindahan selesai sebelum mengirim langkah berikutnya. Untuk pemula, satu perintah kecil diikuti pengamatan jauh lebih baik daripada rangkaian panjang yang sulit dihentikan.
Latihan aman untuk operator baru
Latihan dapat dilakukan tanpa material dan tanpa pahat terpasang, selama prosedur mesin memungkinkan. Awali dengan homing, baca MPos dan WPos, lalu catat posisi awal. Gerakkan X positif sejauh langkah kecil dan amati arah fisik serta perubahan angka. Kembalikan ke posisi awal, kemudian ulangi pada Y dan Z dengan ruang bebas yang cukup. Setelah orientasi jelas, uji beberapa pilihan langkah pada laju rendah.
Selanjutnya, pasang material latihan dan penjepit, tetapi tetap matikan spindle. Simulasikan perjalanan ke titik nol, angkat Z, dan lintasi meja sambil mencari potensi tabrakan. Minta pengamat kedua menilai jarak bebas dari sudut lain bila tersedia. Latihan ini membangun kebiasaan melihat keseluruhan mesin, bukan hanya layar. Barulah setelah operator dapat menjelaskan arah, satuan, langkah, dan cara berhenti, lakukan penyetelan nol kerja untuk pekerjaan nyata.
Daftar periksa singkat sebelum setiap jog
Tanyakan lima hal: sumbu mana yang akan bergerak, ke arah mana, sejauh apa, secepat apa, dan apa yang berada di lintasannya. Pastikan keadaan pengendali normal, acuan posisi masih dapat dipercaya, serta tidak ada orang di ruang gerak. Lihat posisi Z terhadap penjepit dan material. Periksa pula apakah satuan yang dipakai milimeter atau inci. Jika salah satu jawaban belum jelas, tunda gerak dan lakukan pemeriksaan.
Setelah jog selesai, baca posisi akhir dan lihat apakah gerakan sesuai yang diminta. Untuk gerak yang berdekatan dengan material, jangan berpindah ke langkah lebih besar hanya karena satu gerak sebelumnya berhasil. Jarak bebas berikutnya bisa lebih kecil. Kebiasaan kecil ini membantu menjaga ketelitian titik nol sekaligus mencegah benturan yang mahal.
Kapan memakai jogging dan kapan memakai G-code?
Jogging cocok untuk penempatan manual, pemeriksaan arah, serta pendekatan hati-hati ke titik acuan. G-code cocok untuk jalur yang telah direncanakan dan diverifikasi, termasuk perpindahan berulang dalam proses pemotongan. Keduanya dapat menggerakkan sumbu yang sama, tetapi semantik dan perlakuan pembatalannya berbeda. Dokumentasi Grbl menyebut perintah jogging khusus dapat dibatalkan dan antreannya dibersihkan tanpa mengubah mode parser program. Itu alasan utama antarmuka modern memakai perintah jog alih-alih menyisipkan gerak G-code biasa untuk tombol manual.
Walaupun demikian, keselamatan tidak ditentukan oleh jenis perintah saja. Gerak jog yang salah arah tetap dapat membentur penjepit. Program yang sudah diperiksa tetap dapat gagal jika work zero keliru. Operator perlu menghubungkan keduanya dalam satu alur: homing, cek area, jogging ke acuan, set work zero, periksa perpindahan awal, lalu jalankan program dengan pengawasan.
Pertanyaan yang sering muncul
Apakah jogging harus selalu sesudah homing? Untuk mesin yang memakai homing dan soft limit, lakukan homing sebelum mengandalkan koordinat mesin serta perlindungan batas lunak. Pada mesin tanpa sakelar homing, ikuti prosedur acuan yang dirancang pembuat mesin dan jangan menganggap soft limit bekerja seperti pada mesin yang sudah direferensikan.
Apakah jogging mengubah titik nol kerja? Gerakan jog sendiri hanya memindahkan posisi. Titik nol kerja berubah ketika operator menjalankan fungsi penetapan offset atau perintah terkait. Meski begitu, pergerakan fisik sebelum menetapkan nol menentukan lokasi yang akan dipakai.
Mengapa tombol jog tidak bergerak? Kemungkinan penyebabnya antara lain alarm, feed hold, perintah belum diterima, target melampaui soft limit, atau sambungan kendali bermasalah. Periksa status dan pesan pada antarmuka sebelum mengulangi tombol.
Berapa langkah yang aman? Tidak ada satu angka untuk semua mesin. Pilih ukuran yang lebih kecil dari jarak bebas yang benar-benar terlihat, lalu kecilkan lagi ketika mendekati permukaan atau penjepit.
Rujukan teknis dan bacaan berikutnya
Penjelasan sintaks $J=, pembatalan gerak, dan perilaku batas lunak merujuk pada dokumentasi perintah resmi Grbl serta panduan jogging Grbl. Untuk mesin FluidNC, periksa juga uraian konfigurasi batas perjalanan FluidNC. Pengaturan dan tombol aktual harus disesuaikan dengan firmware serta antarmuka yang terpasang pada mesin Anda.
Sesudah memahami jogging, lanjutkan ke topik Probe pada halaman induk. Anda juga dapat meninjau kembali Machine Zero dan homing sebelum menetapkan posisi benda kerja.




3 Comments
Probe CNC Router: Cara Menentukan Titik Nol dengan Pelat Sentuh
October 8, 2026[…] Untuk mengikuti urutan belajar, buka kembali halaman induk Operasi Mesin CNC. Sebelum memakai probe, pahami pula jogging manual yang aman. […]
Mengoperasikan CNC Router: Panduan Aman untuk Pemula
October 9, 2026[…] rendah dengan spindle mati, lalu cocokkan arah gerak fisik dengan angka koordinat di layar. Baca panduan jogging CNC bila ini pengalaman […]
Tool Change CNC Router: Cara Ganti Pahat Aman di Grbl
October 19, 2026[…] itu dengan pekerjaan percobaan di udara, bukan pertama kali pada material bernilai. Panduan jogging CNC menjelaskan cara menggerakkan sumbu bertahap dan menghindari batas […]