


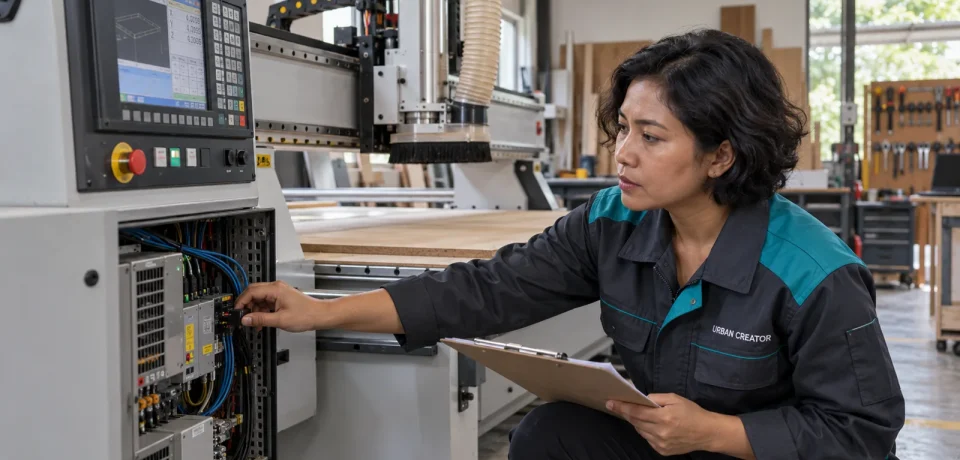
Mesin CNC Tidak Bergerak: Panduan Diagnosis Bertahap
Mesin CNC tidak bergerak meskipun tombol jalankan sudah ditekan? Jangan langsung menaikkan arus driver, mengubah parameter GRBL, atau menekan tombol mulai berulang kali. Mesin yang diam bisa disebabkan oleh alarm, tombol berhenti darurat, koneksi pengirim G-code, daya motor, sinyal enable, pengaturan koordinat, hingga mekanik yang macet. Pemeriksaan yang berurutan membantu menemukan penyebab tanpa menambah kerusakan.
Panduan ini membahas mesin CNC berbasis GRBL dan pengendali sejenis. Nama menu, tegangan, dan warna kabel dapat berbeda menurut perangkat. Selalu cocokkan dengan skema mesin Anda. Jika panel listrik perlu dibuka atau sambungan perlu diukur, matikan mesin, putus sumber daya, tunggu kapasitor melepas muatan, lalu serahkan pekerjaan kepada teknisi yang kompeten. Jangan menjangkau area gerak saat mesin menyala.
Artikel ini merupakan bagian dari halaman induk Troubleshooting Urban Creator. Kembali ke sana jika Anda ingin mengikuti urutan diagnosis untuk masalah CNC lain.
Kenali dahulu: mesin benar-benar diam atau hanya prosesnya tertahan?
Kalimat “mesin tidak bergerak” bisa berarti beberapa keadaan. Saat tombol jog ditekan, apakah semua sumbu diam, hanya satu sumbu diam, motor berdengung tetapi poros tidak berputar, atau gerak manual berhasil namun berkas G-code tidak berjalan? Jawaban ini menentukan cabang pemeriksaan. Jangan mencampur masalah komunikasi dengan masalah mekanik.
Lihat layar pengirim G-code dan catat status pengendali. Pada GRBL, status seperti Idle, Run, Hold, dan Alarm menunjukkan keadaan yang berbeda. Pengendali pada Alarm dapat menolak gerak sampai penyebabnya selesai. Pada Hold, proses sedang tertahan. Jika pengirim belum terhubung ke port yang benar, perintah jog bahkan belum sampai ke pengendali.
Ambil satu foto layar atau tulis pesan galat apa adanya. Catatan sederhana seperti “semua sumbu diam, status Alarm, terjadi setelah homing” jauh lebih berguna daripada hanya “CNC rusak”. Catat pula apakah kejadian muncul setelah perubahan kabel, pembaruan firmware, penggantian driver, atau pemindahan mesin.
Langkah pertama: amankan mesin sebelum mencari penyebab
Jauhkan tangan, rambut, dan pakaian dari spindle, pahat, serta lintasan sumbu. Pastikan benda kerja terjepit dan tidak ada kunci pas tertinggal di meja. Bila pahat dekat dengan benda kerja, jangan memaksa jog tanpa mengetahui arah dan jarak geraknya. Hentikan pekerjaan ketika terdengar bunyi tidak biasa, tercium bau hangus, atau terdapat kabel panas.
Jika tombol berhenti darurat ditekan, cari alasan tombol itu ditekan sebelum melepaskannya. Periksa posisi gantry, batas perjalanan, dan kondisi pahat. Lepaskan tombol hanya ketika area aman dan prosedur mesin mengizinkan. Beberapa pengendali memerlukan reset atau homing kembali setelah pemulihan. Jangan menjumper rangkaian keselamatan agar mesin dapat bergerak.
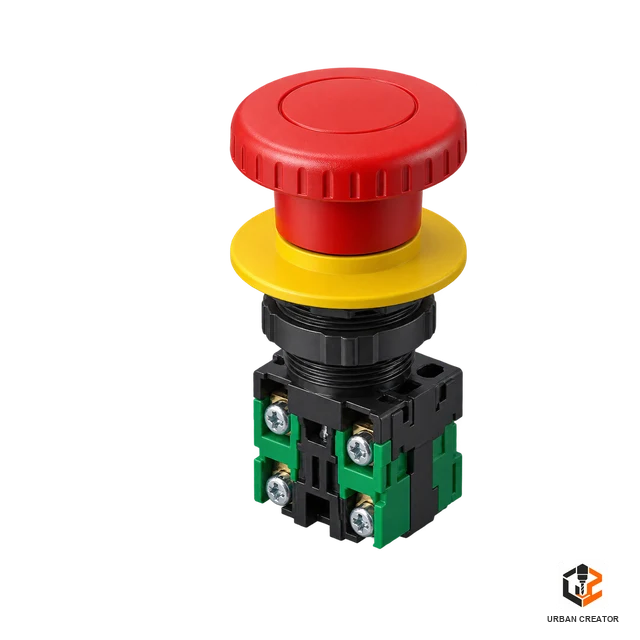
Untuk pemeriksaan kabel, driver, catu daya, atau rel gerak, putuskan listrik terlebih dahulu. Kegiatan mengukur tegangan hidup atau memperbaiki panel listrik memerlukan orang yang terlatih dan perlengkapan sesuai. Panduan ini tidak meminta Anda menyentuh terminal yang bertegangan.
Peta diagnosis cepat berdasarkan gejala
Tabel tersebut merupakan petunjuk awal, bukan keputusan akhir. Satu gejala dapat memiliki lebih dari satu penyebab. Periksa dari sumber yang paling mudah diamati, lalu lanjutkan hanya bila hasil sebelumnya jelas.
1. Pastikan pengendali dan pengirim G-code benar-benar terhubung
Mulailah dari antarmuka perangkat lunak. Apakah port serial yang dipilih memang milik pengendali CNC? Periksa pula apakah kecepatan komunikasi sesuai dengan firmware. Pastikan aplikasi lain tidak sedang memakai port yang sama. Pada banyak mesin GRBL, membuka koneksi akan menampilkan pesan awal firmware atau respons status. Koneksi yang hanya tampak “terbuka” tanpa respons belum cukup untuk menyimpulkan pengendali siap bergerak.
Jika port tidak muncul, periksa kabel USB yang layak untuk data, konektor yang longgar, dan daya pengendali. Hindari mencabut kabel berkali-kali saat program berjalan. Catat perbedaan antara “komputer tidak mengenali perangkat” dan “perangkat dikenali tetapi perintah ditolak”. Keduanya membutuhkan solusi berbeda.
Gunakan satu aplikasi pengirim pada satu waktu. Dua aplikasi yang berebut port bisa menimbulkan kesan mesin tidak merespons. Panduan CNC Sender: koneksi GRBL, titik nol, dan G-code menjelaskan alur koneksi dan pembacaan status lebih rinci.
2. Baca status Alarm, Hold, dan pesan konsol
Sesudah koneksi terbentuk, lihat status sebelum mengetik perintah baru. Pada GRBL, Alarm berarti pengendali menghentikan gerak karena kondisi yang perlu diperiksa. Kode alarm memberi petunjuk apakah masalah berkaitan dengan homing, batas perjalanan, atau keadaan lain. Jangan langsung membuka kunci alarm tanpa memahami penyebabnya, terutama bila pahat atau gantry berada dekat batas fisik.
Status Hold menunjukkan penahanan gerak. Cari tombol jeda pada pengirim, input penahan, dan pesan yang muncul sebelum proses berhenti. Jika status Run tetapi sumbu diam, hentikan proses dengan cara yang sesuai, lalu telusuri jalur daya motor dan mekanik setelah mesin aman. Jangan mengirim perintah berulang karena gerak tertunda bisa terjadi saat hambatan teratasi.
Limit switch yang aktif terus-menerus dapat memicu alarm atau menghalangi homing. Periksa apakah sakelar benar-benar tertekan oleh sumbu, konektornya longgar, atau pembacaan input berubah-ubah. Lihat panduan limit switch dan homing CNC sebelum mengubah parameter terkait. Perubahan nilai tanpa catatan awal sering menyembunyikan masalah kabel yang sesungguhnya.
3. Periksa tombol berhenti darurat dan daya motor
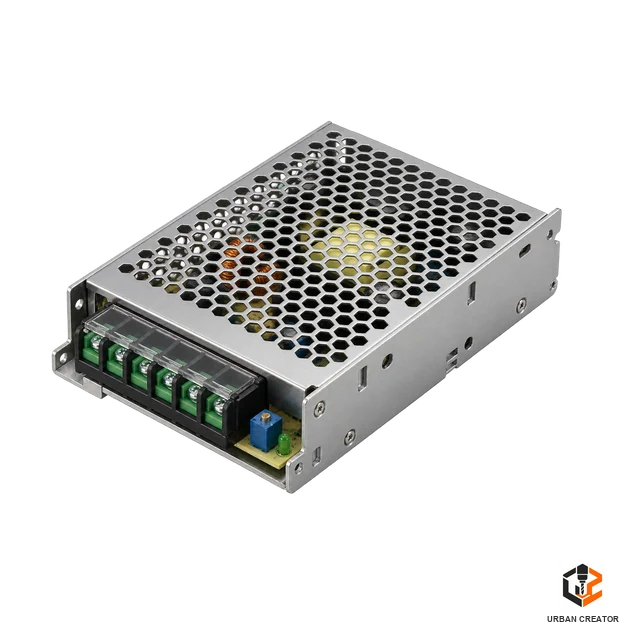
Banyak mesin memiliki dua jalur daya: satu untuk papan pengendali dan satu untuk motor atau driver. Karena itu, layar dapat menyala dan komunikasi tetap berjalan ketika catu daya motor mati. Perhatikan lampu indikator yang memang disediakan oleh mesin, posisi sakelar utama, sekering yang terlihat, dan status tombol berhenti darurat. Jangan membuka penutup catu daya untuk sekadar “melihat apakah ada listrik”.
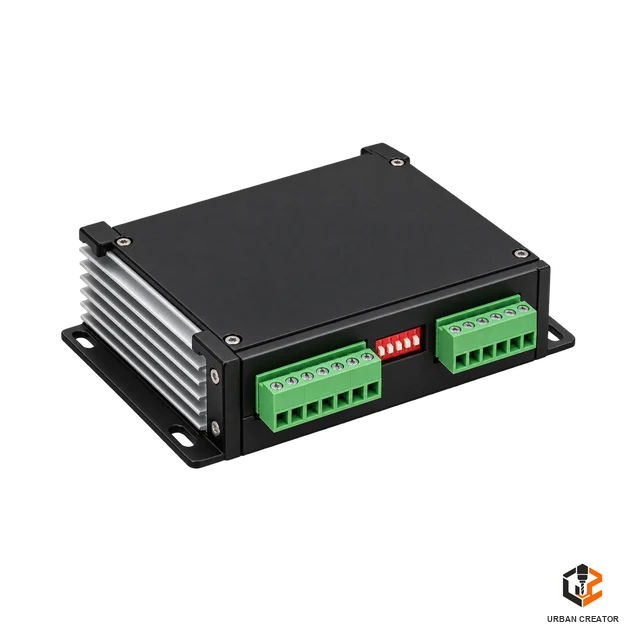
Jika seluruh sumbu diam tetapi pengendali menerima jog, tanyakan apakah driver mendapat daya dan sinyal enable. Beberapa panel memiliki indikator kesalahan driver; catat pola atau kode sesuai buku manual. Motor yang tidak terkunci saat mesin siap bergerak bisa menjadi petunjuk, tetapi bukan bukti tunggal, karena perilaku penahanan motor bergantung pada konfigurasi. Jangan memakai tangan untuk menahan atau memutar poros sebagai uji ketika daya masih terpasang.
Ketika sekering putus atau pelindung listrik kembali trip, hentikan percobaan. Mengganti sekering berulang tanpa mencari sebab berisiko memperburuk gangguan. Teknisi perlu memeriksa rangkaian, arus, dan kemungkinan hubungan singkat menggunakan prosedur yang aman.
4. Uji jog kecil secara terkendali
Jika status pengendali siap, area kerja aman, dan tidak ada alarm, pilih satu sumbu dengan jarak jog yang kecil. Mulai dari langkah yang mudah diawasi, misalnya 1 mm, bukan perpindahan panjang. Pastikan arah positif dan negatif dipahami. Berdirilah di luar lintasan gerak. Tekan satu perintah saja, amati status pada layar, suara motor, serta perpindahan nyata.
Bila sumbu bergerak, uji sumbu berikutnya dengan pola sama. Ketika semua sumbu bergerak lewat jog namun program tidak bergerak, fokuskan pemeriksaan pada berkas G-code, titik nol, mode pengirim, atau urutan menjalankan pekerjaan. Bila hanya satu sumbu gagal, bandingkan gejalanya dengan sumbu yang sehat tanpa menukar kabel saat mesin hidup.
Jika jarak yang diperintahkan berbeda jauh dari jarak sebenarnya, masalahnya bukan lagi “diam total”. Baca cara kalibrasi steps per mm setelah masalah gerak dasar selesai. Jangan menyesuaikan kalibrasi untuk menutupi rel yang seret atau kopling yang selip.
5. Bedakan kegagalan sinyal, motor, dan mekanik
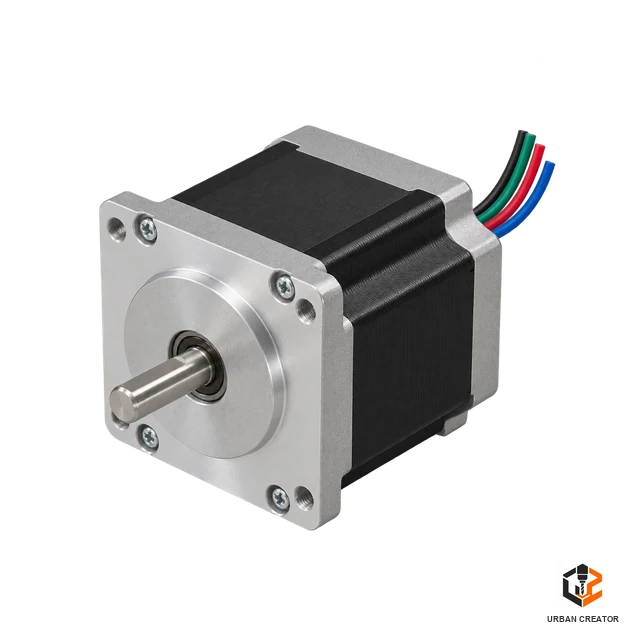
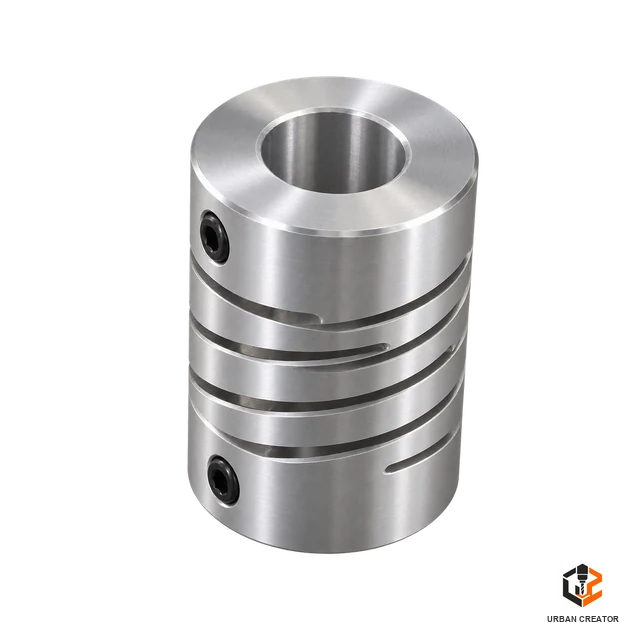
Perhatikan tiga keluaran saat jog: status perintah di layar, reaksi motor, dan perpindahan sumbu. Jika layar menunjukkan perintah diterima tetapi motor senyap, dugaan mengarah ke driver, enable, daya motor, atau sambungan. Saat motor bersuara dan bergetar tanpa putaran yang benar, periksa kemungkinan masalah kabel fasa motor, arus driver, atau beban mekanik. Jika poros motor berputar tetapi gantry tidak berpindah, periksa kopling, puli, belt, lead screw, serta pengikatnya.
Cabut daya sebelum menyentuh komponen gerak. Sesudah aman, lihat apakah terdapat serbuk yang menumpuk, belt keluar jalur, baut kopling longgar, atau benda asing pada rel. Gerakkan komponen secara manual hanya jika petunjuk mesin mengizinkan dan tidak ada risiko merusak transmisi. Jangan memaksa gantry yang tersangkut; cari sumber tahanannya.
Perubahan suara sesudah penggantian motor atau kabel merupakan petunjuk penting. Dokumentasikan foto konektor dan nomor terminal sebelum teknisi membongkar. Warna kabel stepper tidak selalu mengikuti standar yang sama antarprodusen, sehingga menebak pasangan fasa dari warna saja tidak aman.
6. Periksa parameter setelah perubahan, bukan sebagai langkah pertama
Pengaturan GRBL dapat memengaruhi gerak, tetapi jangan mengubah banyak nilai sekaligus. Simpan daftar parameter saat ini dan catat riwayat perubahan. Periksa apakah langkah per milimeter, kecepatan maksimum, percepatan, arah, homing, dan input limit sesuai dengan mesin. Nilai yang terlalu agresif dapat menyebabkan motor kehilangan langkah; nilai yang keliru dapat menimbulkan gerak yang tidak sesuai harapan.
Pada keluarga GRBL, parameter seperti $100 sampai $102 berkaitan dengan steps per mm, sedangkan kelompok kecepatan maksimum dan percepatan mempunyai nomor tersendiri. Makna dan ketersediaan parameter dapat berbeda pada grblHAL, FluidNC, atau firmware turunan. Gunakan dokumentasi untuk firmware yang benar, bukan menyalin daftar pengaturan dari mesin lain. Jika pengendali Anda memakai GRBL Mythos STM32 Urban Creator, mulai dari profil dan panduan yang sesuai perangkat itu.
Sesudah satu perubahan yang memang diperlukan, lakukan uji kecil dan catat hasilnya. Dengan begitu Anda tahu apakah perubahan membantu. Jika tidak, kembalikan nilai awal sebelum mencoba hipotesis lain.
7. Bila jog berjalan tetapi G-code tidak memulai gerak
Periksa baris awal program, status pengirim, dan tampilan pratinjau. Program bisa mengawali pekerjaan dengan menyalakan spindle, menunggu operator, atau melakukan perpindahan yang tidak terlihat dari posisi kamera. Beberapa pengirim sedang jeda, menunggu konfirmasi, atau belum benar-benar mengirim baris pertama. Baca konsol untuk mengetahui apakah perintah diterima, ditolak, atau belum terkirim.
Pastikan satuan dan mode koordinat cocok dengan rencana kerja. Kesalahan pemahaman antara koordinat mesin dan koordinat benda kerja bisa membuat operator mengira program diam, padahal perintah diarahkan ke lokasi yang tidak sesuai atau diblokir oleh batas lunak. Jangan menonaktifkan batas lunak demi menjalankan berkas yang belum diperiksa. Lihat posisi saat ini, titik nol benda kerja, dan batas lintasan yang tampak pada pratinjau.
Jika berkas berasal dari perangkat lunak CAM, pastikan post processor cocok dengan pengendali. G-code yang memakai perintah tidak didukung dapat berhenti di awal. Baca panduan post processor CNC untuk menyesuaikan keluaran CAM. Uji program sederhana di udara, dengan pahat aman di atas benda kerja, hanya setelah arah gerak dan batasnya dipastikan.
Contoh alur diagnosis: semua sumbu diam setelah mesin dinyalakan
Misalkan layar pengirim dapat terhubung, tetapi tombol jog tidak menggerakkan X, Y, maupun Z. Pertama, catat status. Jika status Alarm, baca kodenya dan periksa keadaan homing atau limit. Jika status Idle, lihat apakah tombol berhenti darurat masih aktif dan apakah catu daya motor menunjukkan keadaan normal pada indikator yang tersedia. Setelah itu lakukan satu jog kecil di area aman.
Apabila konsol mencatat perintah jog namun semua motor tetap senyap, pemeriksaan berikutnya adalah jalur daya dan enable oleh teknisi. Apabila motor mengeluarkan suara tetapi sumbu tertahan, hentikan uji dan periksa mekanik setelah daya diputus. Alur ini lebih efisien daripada mengubah $100, arus driver, dan kabel USB sekaligus.
Contoh alur diagnosis: sumbu X diam, Y dan Z normal
Gejala satu sumbu berbeda dari gangguan seluruh mesin. Catat apakah X mengeluarkan suara, apakah poros motor X berputar, dan apakah gantry berubah posisi. Jika motor X berputar tanpa gerak, periksa sambungan mekanik X setelah mesin mati. Apabila motor hanya bergetar, hentikan uji dan minta teknisi memeriksa sambungan motor, driver, serta hambatan rel. Jika sama sekali tidak ada reaksi, periksa status driver dan jalur perintah X.
Jangan langsung menukar driver antar sumbu sebagai percobaan pertama. Penukaran dapat memindahkan kerusakan ke komponen sehat bila sumbernya hubungan singkat. Setelah pemeriksaan visual dan pengukuran aman oleh teknisi, barulah metode isolasi komponen dapat dipilih sesuai desain panel.
Kesalahan umum yang membuat diagnosis makin sulit
- Menekan tombol jalankan berkali-kali ketika status atau perintah sebelumnya belum jelas. Perintah dapat tertahan dan bergerak kemudian.
- Membuka kunci alarm tanpa mencatat penyebab dan posisi sumbu.
- Menganggap koneksi USB berhasil berarti daya motor juga tersedia.
- Mengubah beberapa parameter GRBL sekaligus tanpa menyimpan nilai awal.
- Menguji gerak panjang dekat ujung rel, pahat, atau benda kerja.
- Menjumper E-stop atau limit switch untuk memaksa pekerjaan selesai.
- Membongkar konektor motor saat driver masih mendapat daya.
- Menyimpulkan motor rusak hanya dari bunyi, tanpa memeriksa transmisi dan status driver.
Hindari kebiasaan tersebut dengan mencatat satu gejala, satu hipotesis, satu pemeriksaan, dan satu hasil pada setiap langkah. Catatan itu juga memudahkan teknisi membantu dari jarak jauh.
Kapan harus berhenti dan memanggil teknisi?
Hentikan pemeriksaan mandiri ketika ada bau hangus, asap, percikan, cairan di panel, sekering berulang kali putus, kabel terkelupas, atau rangka mesin terasa bertegangan. Segera putuskan sumber listrik dengan cara yang aman dan jangan nyalakan lagi sebelum diperiksa. Begitu pula jika masalah mengarah ke catu daya, sambungan panel, atau pengukuran terminal hidup.
Siapkan informasi berikut untuk teknisi: model pengendali dan firmware, foto panel tanpa menyentuh bagian dalam, pesan alarm lengkap, waktu kejadian, sumbu yang terkena, hasil uji jog kecil, serta perubahan terakhir pada mesin. Informasi terstruktur mempercepat diagnosis dan mengurangi percobaan yang berisiko.
Daftar periksa sebelum mesin kembali dipakai
- Area kerja aman, pahat dan benda kerja terpasang dengan benar.
- Tombol berhenti darurat serta seluruh pelindung bekerja sesuai rancangan.
- Pengendali tersambung dan statusnya dipahami.
- Tidak ada alarm atau pesan galat yang belum dijelaskan.
- Jog kecil setiap sumbu bergerak ke arah yang benar.
- Homing atau penetapan titik nol dilakukan sesuai prosedur mesin.
- Pratinjau G-code berada dalam batas kerja dan satuannya benar.
- Uji awal dilakukan dengan pengawasan penuh dan ruang gerak aman.
Jika satu poin belum terpenuhi, tunda pekerjaan. Mesin yang sempat “hidup kembali” belum tentu akar masalahnya selesai. Perhatikan apakah gangguan muncul lagi pada posisi, beban, atau waktu tertentu; pola berulang sering menunjukkan sambungan yang tidak stabil atau komponen yang mulai aus.
Pertanyaan yang sering muncul
Mengapa layar pengendali hidup tetapi motor tidak bergerak?
Layar dan motor dapat memakai jalur daya berbeda. Periksa status alarm, E-stop, indikator daya motor, dan enable driver. Jangan menganggap papan yang menyala berarti seluruh sistem mendapat daya yang benar.
Apakah perintah unlock selalu aman?
Tidak. Unlock hanya sesuai setelah penyebab alarm dipahami dan posisi mesin aman. Bila alarm berasal dari limit atau homing yang gagal, gerak tanpa pemeriksaan dapat membawa sumbu ke ujung mekanik.
Apakah langkah per milimeter yang salah bisa membuat mesin diam?
Nilai yang salah dapat membuat gerak sangat kecil atau tidak sesuai perkiraan, tetapi diam total juga bisa disebabkan oleh alarm, daya, enable, atau mekanik. Periksa status dan reaksi motor dahulu, lalu evaluasi parameter berdasarkan catatan awal.
Kapan masalahnya ada pada G-code?
Jika jog manual normal namun program berhenti di baris awal, lihat pesan konsol, mode jeda, koordinat, dan kesesuaian post processor. Jangan langsung mengganti motor atau driver ketika semua sumbu bergerak normal saat jog.
Untuk menelusuri masalah lain secara berurutan, kembali ke daftar topik Troubleshooting. Setelah gerak dasar pulih, lanjutkan ke artikel motor bergetar, kehilangan langkah, atau dimensi tidak akurat sesuai gejala yang tersisa.
Rujukan teknis: antarmuka GRBL v1.1, perintah GRBL, dan pengaturan GRBL. Ikuti dokumentasi khusus mesin untuk rangkaian listrik dan batas aman perangkat Anda.




3 Comments
Motor CNC Bergetar? Penyebab dan Cara Diagnosis
October 8, 2026[…] induk Troubleshooting Urban Creator. Jika mesin sama sekali tidak menanggapi perintah, mulai dari panduan mesin CNC tidak bergerak, lalu kembali ke halaman induk untuk mengikuti urutan […]
Spindle CNC Tidak Hidup: Diagnosis Aman dan Penyebabnya
October 8, 2026[…] Topik Spindle Tidak Hidup. Untuk masalah mesin yang seluruh sumbunya tidak bergerak, baca panduan mesin CNC tidak bergerak. Keduanya mempunyai jalur diagnosis yang berbeda, meskipun kadang berbagi sumber daya atau […]
Lost Step CNC: Penyebab Posisi Meleset dan Diagnosis
October 8, 2026[…] Jangan menjalankan gerak panjang ke ujung rel demi memancing kegagalan. Uji kecil yang dapat dihentikan lebih aman dan sering memberi informasi cukup. Bila mesin belum mampu bergerak stabil, kembali ke diagnosis mesin CNC tidak bergerak. […]