


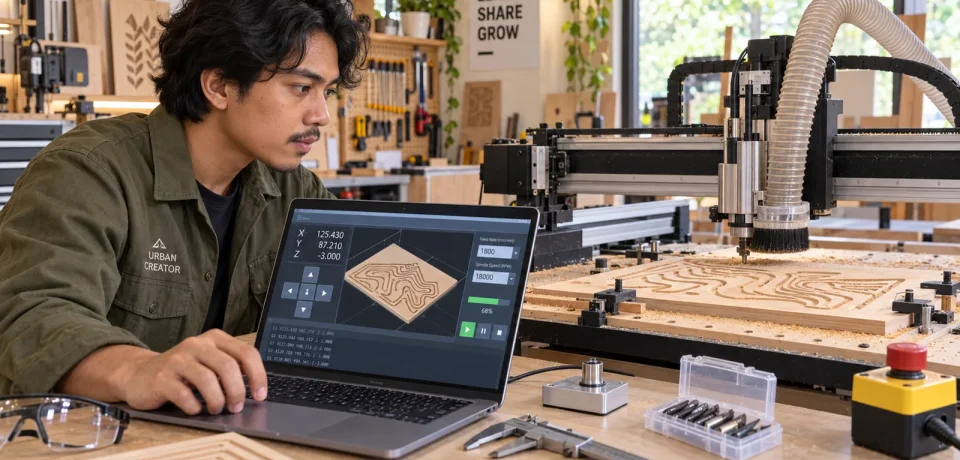
CNC Sender: Koneksi GRBL, Titik Nol, Streaming, dan Pemulihan
CNC Sender adalah aplikasi yang membuka berkas G-code, menampilkan kondisi mesin, lalu mengirim perintah ke controller sesuai protokolnya. Pada mesin GRBL, sender menjadi penghubung antara komputer dan firmware. Pekerjaan sender tampak sederhana, tetapi kesalahan port, titik nol, satuan, urutan awal, atau berkas dapat membuat pahat bergerak ke lokasi yang tidak diharapkan.
Panduan ini membahas pemilihan aplikasi, koneksi, pemeriksaan G-code, homing, pengaturan titik nol, dry run, pemantauan, dan pemulihan setelah gangguan. Jika Anda mengikuti urutan semi-wiki Urban Creator, kembali ke halaman induk Software & Workflow, Topik 9. Baca pula artikel dasar G-code untuk operator CNC sebelum menjalankan program produksi.
Apa Peran CNC Sender dalam Alur Kerja?
Alur umum CNC router adalah desain CAD, perhitungan jalur pahat di CAM, keluaran G-code melalui post processor, lalu pengiriman program oleh sender ke controller. CAM menentukan strategi potong, kedalaman, feed, dan lintasan. Sender membaca file hasil tersebut, menyediakan kendali manual seperti jog dan zero, menampilkan posisi serta status, kemudian mengalirkan baris program ke firmware. Controller yang mengatur gerak motor dan keluaran mesin secara waktu nyata.
Karena tugasnya berbeda, sender tidak otomatis memperbaiki program CAM yang salah. Pratinjau lintasan pada sender membantu menemukan masalah yang terlihat, tetapi tidak menggantikan pemeriksaan stock, penjepitan, panjang pahat, serta batas fisik. Jangan menekan Start hanya karena file berhasil dimuat. Periksa kecocokan mesin, controller, dan post processor terlebih dahulu.
Dokumentasi antarmuka GRBL menjelaskan bahwa host mengirim baris perintah dan menerima respons seperti ok atau error. GRBL juga mengirim pesan status, alarm, dan laporan lain. Oleh sebab itu, tampilan sender bukan sekadar tombol kirim: aplikasi harus menjaga urutan dan jumlah data yang dikirim agar buffer controller tidak kewalahan.
Memilih Sender yang Cocok dengan Controller
Universal Gcode Sender atau UGS, bCNC, dan aplikasi lain memiliki tata letak serta fitur berbeda. UGS menyatakan dukungan bagi GRBL serta beberapa keluarga controller lain. bCNC menyediakan pengiriman G-code, penyuntingan, serta kemampuan seperti autoleveling untuk alur tertentu. Pilih berdasarkan kompatibilitas firmware, sistem operasi, kebutuhan mesin, dan prosedur operator, bukan hanya tampilan yang paling menarik.
Pastikan versi sender mendukung fitur yang akan digunakan. Probing, tool change, status real-time, atau sumbu tambahan dapat berbeda antar firmware dan build. Pada controller STM32 Urban Creator yang memakai GRBL Mythos, cocokkan versi firmware dan panduan controller sebelum mengaktifkan fungsi seperti automatic tool change. Antarmuka yang bisa tersambung belum tentu memahami seluruh ekstensi firmware.
Untuk workshop dengan beberapa mesin, tetapkan satu profil koneksi per mesin dan beri nama jelas. Catat port, laju komunikasi bila relevan, jenis firmware, jumlah sumbu, serta kebiasaan homing. Hindari berpindah mesin memakai profil terakhir tanpa pemeriksaan. Simpan salinan versi sender yang sudah diuji agar perubahan perangkat lunak dapat ditelusuri saat perilaku mesin berubah.
Menyambungkan Mesin dengan Aman
Sebelum koneksi, periksa kabel data, daya controller, kondisi tombol darurat, posisi kepala, dan apakah area kerja bebas hambatan. Hubungkan satu aplikasi saja ke port controller; dua program yang berebut port dapat menghasilkan koneksi gagal atau status membingungkan. Pilih port yang benar, atur parameter komunikasi sesuai dokumentasi, lalu baca pesan awal firmware. Pastikan identitas yang tampil sesuai mesin yang dimaksud.
Koneksi berhasil tidak berarti mesin siap bergerak. Controller dapat berada dalam keadaan alarm setelah dinyalakan, menunggu homing, atau menolak perintah tertentu. Baca pesan secara utuh. Jangan mengirim unlock berkali-kali tanpa mengetahui penyebab alarm. Bila ada limit switch aktif, emergency stop, atau fault spindle, selesaikan penyebab fisiknya lebih dulu.
Gerakkan sumbu sedikit dengan tombol jog pada area aman untuk menguji arah dan jarak. Gunakan langkah kecil saat mendekati benda kerja. Perhatikan apakah X, Y, dan Z pada layar sesuai gerakan nyata. Jika gerakan terbalik atau jarak tak wajar, hentikan dan periksa pengaturan firmware, kabel, serta satuan sebelum melanjutkan. Jangan menjadikan pahat di atas stock sebagai lokasi uji pertama.
Status GRBL yang Perlu Dibaca Operator
Sender biasanya menampilkan keadaan Idle saat siap, Run ketika program berjalan, Hold saat gerak ditahan, Jog ketika gerak manual, serta Alarm bila interlock atau kondisi proteksi aktif. Istilah persisnya dapat berubah menurut firmware. Status harus dibaca bersama posisi, pesan konsol, dan keadaan fisik mesin. Tampilan Idle setelah fault tidak membuktikan posisi mesin masih benar.
Respons ok menunjukkan suatu baris diterima dan diproses menurut protokol, bukan berarti seluruh pekerjaan telah selesai secara fisik. Error menunjukkan perintah ditolak atau tidak sesuai, sedangkan alarm menuntut penanganan sebelum program diteruskan. Periksa baris yang memicu pesan itu. Jangan menyembunyikan panel log ketika melakukan pekerjaan baru; catatan komunikasi sering menjadi petunjuk utama diagnosis.
Feed Hold, Cycle Start atau Resume, dan Reset memiliki konsekuensi berbeda. Hold meminta gerak berhenti terkendali; Resume melanjutkan dari keadaan yang masih valid; Reset mengakhiri konteks program dan dapat membuat referensi posisi perlu diperiksa ulang. Emergency stop fisik tetap diperlukan untuk keadaan berbahaya. Pelajari perilaku tombol pada mesin Anda melalui uji tanpa pahat sebelum dipakai pada pekerjaan penting.
Homing dan Dua Jenis Koordinat
Homing menempatkan mesin pada referensi yang diketahui melalui sensor dan prosedur controller. Machine coordinates kemudian menyatakan posisi terhadap referensi mesin. Work coordinates, misalnya G54 pada banyak alur G-code, menyatakan posisi terhadap nol benda kerja. Keduanya tidak saling menggantikan. Saat pahat berada di sudut stock, angka mesin dan angka kerja dapat berbeda besar namun sama-sama benar.
Jika mesin memakai homing, jalankan setelah menyala sesuai prosedur. Periksa apakah semua sumbu selesai dan tidak menekan limit terus-menerus. Bila mesin tidak memiliki homing yang andal, pengulangan posisi setelah reset menjadi lebih sulit; jangan mengasumsikan posisi lama masih tersimpan. Proteksi soft limit dan beberapa alur tool change membutuhkan referensi mesin yang valid.
Setelah homing, pilih titik nol kerja sesuai setup CAM: sudut kiri bawah stock, pusat benda, atau titik lain yang didefinisikan pada proyek. Tetapkan X, Y, dan Z secara sadar. Untuk Z, gunakan metode sentuh manual atau probe yang telah dikalibrasi. Ketebalan pelat probe harus sesuai pengaturan; kesalahan satu milimeter dapat merusak benda atau pahat.
Membaca G-code Sebelum Mengirim
Buka file hasil post processor yang memang ditujukan bagi controller tersebut. Lihat beberapa baris awal dan akhir: satuan G20 atau G21, mode absolut G90 atau relatif G91, sistem koordinat, perintah spindle atau laser, feed, ketinggian aman, dan gerak ke posisi awal. Periksa apakah program memuat M6 atau perintah tambahan yang didukung oleh firmware serta prosedur mesin. Jangan menghapus baris yang tidak dipahami tanpa menilai dampaknya.
Pratinjau lintasan membantu melihat ukuran desain, arah, titik awal, dan daerah yang dilewati. Bandingkan rentang X, Y, dan Z dengan ukuran stock serta kemampuan mesin. Pastikan kedalaman potong sesuai panjang pahat dan fixture. Bila lintasan tampak jauh di luar stock, kembali ke CAM atau post processor untuk memperbaiki sumbernya, bukan mencoba menutupinya dengan mengubah nol secara spekulatif.
Beri nama file yang memuat proyek, material, pahat, dan revisi. Jangan memakai berkas sementara bernama sama untuk dua pekerjaan berbeda. Simpan file CAM sumber dan G-code hasil post processor bersama catatan mesin. Ketika operator bertukar giliran, identitas file yang jelas mencegah program lama terbuka kembali tanpa disadari.
Prosedur Dry Run dan Pemeriksaan Awal
Sebelum pemotongan pertama, jalankan dry run dengan pahat berada cukup tinggi dari bahan atau spindle tidak memotong, sesuai metode aman untuk mesin tersebut. Tujuannya menguji arah gerak, batas lintasan, perpindahan antar operasi, dan posisi akhir. Dry run tidak mendeteksi semua masalah: kedalaman potong serta beban pemakanan tetap perlu ditinjau di CAM dan diuji pada material.
Awali dengan memeriksa penjepit, area travel, daya spindle, pendinginan, debu, serta jalur kabel. Pertimbangkan lokasi gerak cepat G0 terhadap benda tinggi. Pahat dapat melewati stock tetapi menabrak klem. Periksa apakah toolpath memulai di luar tepi stock atau bergerak ke sudut yang tidak tersedia. Jika ditemukan konflik, perbaiki fixture atau jalur aman sebelum pekerjaan nyata.
Buat benda uji kecil menggunakan bahan yang sama ketika kombinasi pahat, material, atau parameter baru. Bandingkan hasil uji dengan pratinjau, lalu catat perbedaannya. Langkah ini lebih efisien daripada merusak stock produksi penuh. Jangan mengandalkan estimasi waktu sender sebagai kepastian; akselerasi, jumlah segmen pendek, dan buffer dapat mengubah durasi nyata.
Mengirim Program dan Mengawasi Proses
Setelah semua pemeriksaan cocok, aktifkan perangkat tambahan seperti vacuum, dust collector, atau pendinginan sesuai prosedur. Pastikan spindle dan pahat yang terpasang sama dengan yang tertulis dalam setup CAM. Mulai program dari baris awal yang benar. Amati fase pertama secara dekat: tinggi aman, arah putaran, perpindahan ke titik mulai, suara pemotongan, dan bentuk chip.
Selama proses, perhatikan status koneksi, progress, feed, spindle, getaran, serta akumulasi serpihan. Nilai feed override dapat membantu penyesuaian kecil sementara, tetapi tidak menyelesaikan kesalahan pahat atau kedalaman yang mendasar. Jika chip menumpuk, pahat terbakar, atau benda bergerak, lakukan Hold atau prosedur berhenti yang sesuai. Jangan memasukkan tangan ke mesin yang masih memiliki gerakan aktif.
Pada GRBL, host dapat menggunakan metode streaming berbeda untuk mengatur buffer; rincinya dijelaskan pada dokumentasi antarmuka resmi. Karena itu, komputer harus tetap terhubung dan aplikasi sender tidak boleh ditutup di tengah pekerjaan yang sedang dikirim. Matikan penghematan daya komputer yang berisiko memutus komunikasi selama job panjang, sesuai kebijakan workshop.
Jeda, Reset, dan Pemulihan Setelah Gangguan
Jika perlu mengukur atau memeriksa pekerjaan, gunakan Hold menurut prosedur mesin dan tunggu seluruh gerak berhenti. Pastikan spindle juga berada pada kondisi yang aman sebelum mendekat. Jangan menyamakan Hold dengan pemutus daya. Ketika siap melanjutkan, periksa apakah bahan, pahat, dan koordinat belum berubah. Resume hanya masuk akal jika keadaan program dan posisi masih dapat dipercaya.
Setelah listrik padam, kabel terlepas, reset, atau alarm limit, perlakukan posisi mesin sebagai belum pasti. Program yang telah dikirim sebagian tidak boleh diteruskan dengan perkiraan nomor baris tanpa prosedur pemulihan yang tervalidasi. Home ulang bila sesuai, ukur ulang nol kerja, inspeksi pahat serta benda, lalu pilih apakah pekerjaan harus diulang dari awal atau dibuat program pemulihan dari CAM.
Pengiriman ulang dari baris tengah berisiko karena modal state G-code seperti satuan, mode koordinat, kompensasi, serta keadaan spindle mungkin ditetapkan pada bagian awal. Bila produksi membutuhkan restart dari titik tertentu, siapkan prosedur yang mencakup perintah awal lengkap, posisi masuk aman, dan verifikasi visual. Mintalah operator berpengalaman menilai program tersebut sebelum dijalankan.
Contoh Operasional: Papan Nama CNC Router
Misalkan workshop akan mengukir tulisan pada papan kayu, membuat pocket logo, lalu memotong kontur luar. Perancang membuat desain, operator CAM memilih pahat dan parameter, kemudian mengeluarkan G-code melalui post processor yang sesuai. Sender membuka file itu dan menampilkan batas gerak. Operator mencocokkan ukuran, melihat bahwa contour luar terjadi terakhir, serta memeriksa tidak ada lintasan ke luar area stock.
Mesin di-home, stock dijepit, dan titik nol X-Y ditetapkan pada sudut yang sama dengan CAM. Nol Z ditentukan menggunakan metode yang dicatat. Pahat pertama dipasang, spindle serta penyedot debu diperiksa, lalu dry run dilakukan dengan jarak aman. Jika gerakan tepat, operator memulai pemotongan dan melihat beberapa lintasan awal sebelum beralih ke pengawasan berkala yang tetap dekat mesin.
Bila toolpath memerlukan pergantian pahat, berhenti di titik yang telah direncanakan. Periksa apakah firmware dan sender mendukung alur tersebut. GRBL Mythos Urban Creator memiliki pengembangan untuk mesin dan toolsetter tertentu, tetapi penerapannya harus mengikuti konfigurasi perangkat nyata. Jangan menyalin skrip pergantian pahat dari mesin lain tanpa menguji tinggi aman, sensor, dan hasil offset.
Masalah Umum pada CNC Sender
Ubah satu hal setiap kali mendiagnosis. Simpan tangkapan pesan error dan file yang memicunya. Jika masalah muncul hanya pada satu G-code, periksa program dan post processor terlebih dahulu. Bila semua pekerjaan menunjukkan gejala sama, periksa koneksi, firmware, mekanik, dan kalibrasi mesin. Pemisahan ini mempercepat diagnosis serta mencegah perubahan parameter firmware yang tidak perlu.
Checklist Sebelum Menekan Start
- Controller, sender, dan post processor cocok; profil mesin benar.
- File G-code merupakan revisi terbaru untuk pekerjaan ini.
- Satuan, batas lintasan, kedalaman Z, dan gerak aman telah diperiksa.
- Homing selesai bila dipakai; titik nol kerja cocok dengan setup CAM.
- Pahat, spindle, penjepit, material, dan fixture sesuai rencana.
- Dry run atau uji kecil telah dilakukan saat pekerjaan baru atau berubah.
- Area kerja bebas orang, kabel, dan benda lepas.
- Tombol berhenti, log sender, serta operator pengawas siap.
Setelah pekerjaan selesai, tunggu gerak dan spindle berhenti. Simpan catatan bahan, pahat, waktu, masalah, dan hasil. Bedakan nilai asli CAM dengan perubahan override sementara agar pekerjaan selanjutnya tidak memakai asumsi keliru. Bila hasil baik, arsipkan proyek desain, file CAM, G-code, dan profil mesin sebagai satu paket yang dapat diulang.
Pertanyaan yang Sering Muncul
Apakah koneksi berhasil berarti mesin siap bergerak?
Belum tentu. Controller mungkin masih Alarm, menunggu homing, atau menolak perintah tertentu. Baca pesan awal dan status sebelum menjalankan jog atau program.
Apakah balasan ok berarti pekerjaan sudah selesai secara fisik?
Tidak. Balasan itu menunjukkan satu baris diterima dan diproses menurut protokol. Gerak mesin tetap perlu diamati langsung.
Bolehkah melanjutkan program dari baris tengah setelah gangguan?
Berisiko. Keadaan modal G-code, posisi, dan spindle bisa hilang. Perlakukan posisi sebagai belum pasti, lakukan prosedur pemulihan yang tervalidasi, atau susun ulang pekerjaan dari CAM.
Mengapa hanya satu aplikasi yang boleh memakai port?
Dua aplikasi yang berebut port dapat membuat koneksi gagal atau status membingungkan. Gunakan satu sender pada satu waktu.
CNC Sender adalah penghubung penting, tetapi keselamatan dan kualitas lahir dari keseluruhan alur. Untuk melanjutkan navigasi, kembali ke halaman induk Software & Workflow. Topik berikutnya membahas post processor yang menerjemahkan keluaran CAM menjadi perintah yang sesuai bagi controller.




4 Comments
Mesin CNC Tidak Bergerak? Diagnosis Aman dan Bertahap
October 8, 2026[…] satu waktu. Dua aplikasi yang berebut port bisa menimbulkan kesan mesin tidak merespons. Panduan CNC Sender: koneksi GRBL, titik nol, dan G-code menjelaskan alur koneksi dan pembacaan status lebih […]
Spindle CNC Tidak Hidup: Diagnosis Aman dan Penyebabnya
October 8, 2026[…] karena beberapa sender tetap menampilkan berkas kerja meskipun pengendali belum siap. Baca panduan CNC sender untuk memahami tahap koneksi dan kesiapan […]
Menjalankan G-code CNC Router dengan Aman
October 9, 2026[…] program, kembali ke halaman induk Operasi Mesin CNC dan lanjutkan ke Feed Override. Bacaan terkait: CNC Sender dan Keselamatan […]
Motor CNC Bergetar? Penyebab dan Cara Diagnosis
October 9, 2026[…] alur koneksi dan status, baca panduan CNC Sender Urban Creator. Jangan mengirim rangkaian perintah cepat ketika motor belum merespons, karena antrian gerak dapat […]