


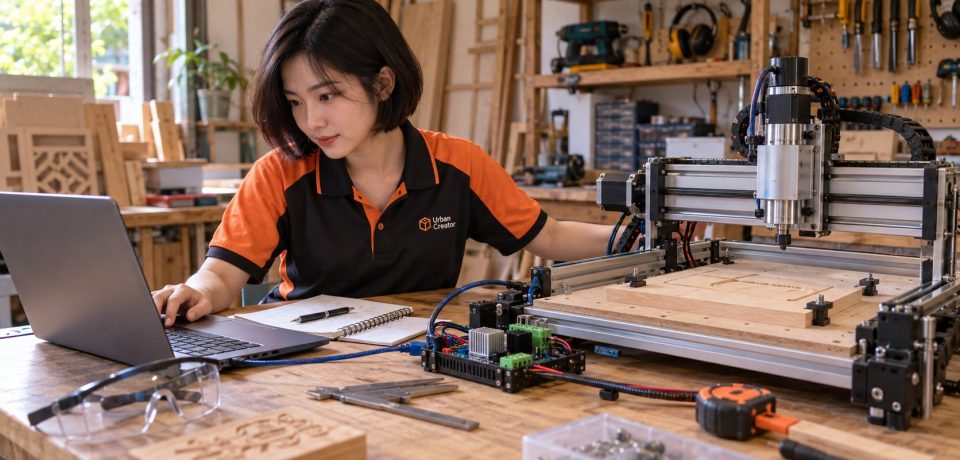
Panduan GRBL CNC: Cara Kerja, Setting, dan Alarm
GRBL CNC adalah firmware yang menerjemahkan perintah G-code menjadi gerakan sumbu, kendali spindle atau laser, serta laporan status mesin. Pada mesin berbasis GRBL, komputer mengirim pekerjaan melalui aplikasi pengirim G-code, lalu controller menentukan kapan motor dan keluaran lain harus bekerja. Panduan ini membantu Anda memahami alur tersebut, mengenali parameter penting, membaca alarm, dan menyiapkan uji pertama secara aman.
Contoh perintah di bawah merujuk terutama pada GRBL 1.1 klasik. Nama menu, nomor port, pin, dan fitur tambahan dapat berbeda menurut papan serta firmware yang digunakan. Jika controller Anda memakai GRBL Mythos, baca juga kisah pengembangan GRBL Mythos untuk STM32 Urban Creator. Artikel tersebut menjelaskan mengapa fondasi GRBL dipertahankan sambil memperkuat komunikasi USB, pengamanan, dan alur toolsetter pada hardware yang sesuai.
Ikuti navigasi berurutan? Kembali ke halaman induk Elektronik & Controller, topik GRBL sebelum memilih bacaan berikutnya.
Daftar isi panduan GRBL CNC
- Apa itu GRBL dan batas tugasnya
- Alur dari desain sampai gerakan
- Pemeriksaan awal controller
- Perintah yang perlu dikenali
- Kelompok setting utama
- Tabel setting GRBL 1.1
- Homing dan titik nol pekerjaan
- Uji pertama tanpa memotong
- Alarm dan pemecahan masalah
- Kapan mempertimbangkan GRBL Mythos
Apa itu GRBL dan batas tugasnya?
GRBL adalah perangkat lunak yang berjalan di mikrokontroler controller CNC. Firmware ini menerima baris perintah, memeriksa apakah sintaksnya didukung, menyusun rencana gerak, dan mengeluarkan pulsa ke driver motor. GRBL juga membaca masukan seperti limit switch atau probe, kemudian melaporkan statusnya ke aplikasi pengirim.
Bayangkan tiga lapisan. Desain dan CAM menyiapkan lintasan. Aplikasi pengirim mengalirkan baris G-code melalui koneksi ke controller. GRBL menjalankan perintah yang diterima dengan batas kecepatan, percepatan, dan konfigurasi yang tersimpan. Kesalahan pada salah satu lapisan bisa menghasilkan gejala serupa, sehingga pemeriksaan perlu dimulai dari sumber yang tepat.
GRBL bukan pengganti CAD atau CAM. Firmware ini tidak memilih mata potong, tidak menghitung strategi pemakanan material secara otomatis, dan tidak menjamin bahwa alat akan berhenti sebelum menabrak penjepit. Pekerjaan operator tetap mencakup memilih program yang sesuai, memeriksa penjepitan, menetapkan titik nol, serta mengawasi proses.
GRBL klasik dikenal luas melalui papan Arduino Uno berbasis ATmega328P. Berbagai pengembangan memakai dasar protokol dan G-code serupa pada perangkat lain. Karena itu, jangan menyalin pengaturan dari mesin berbeda hanya karena keduanya menampilkan kata “GRBL”. Periksa identitas firmware melalui pesan awal atau perintah informasi build, lalu pakai dokumentasi yang sesuai dengan controller.
Alur kerja: dari desain sampai mesin bergerak
Mulailah dari bentuk yang ingin dibuat. Perangkat CAD menghasilkan geometri, sedangkan CAM memilih operasi dan menghasilkan G-code untuk kemampuan controller yang dituju. Di aplikasi pengirim, operator memeriksa pratinjau lintasan, ukuran pekerjaan, satuan, titik awal, dan perintah spindle atau laser. Setelah itu baris G-code dikirim bertahap ke GRBL.
GRBL menanggapi baris yang diterima dengan ok atau error:n. Jawaban ok berarti baris diterima dan diproses untuk dijalankan; jawaban itu tidak membuktikan bahwa hasil potong sudah benar. Gerak bisa masih menunggu di antrean. Aplikasi pengirim yang benar mengelola aliran data agar buffer controller tidak kelebihan perintah.
Firmware lalu menerjemahkan jarak dan laju menjadi pulsa step dan sinyal arah untuk driver. Driver memasok arus ke motor. Mekanik mengubah putaran motor menjadi gerakan sumbu. Bila motor kehilangan langkah, kopling longgar, atau sabuk selip, posisi fisik dapat berbeda dari posisi yang dihitung firmware. Itulah alasan kalibrasi elektronik harus diperiksa bersama kondisi mekanik.
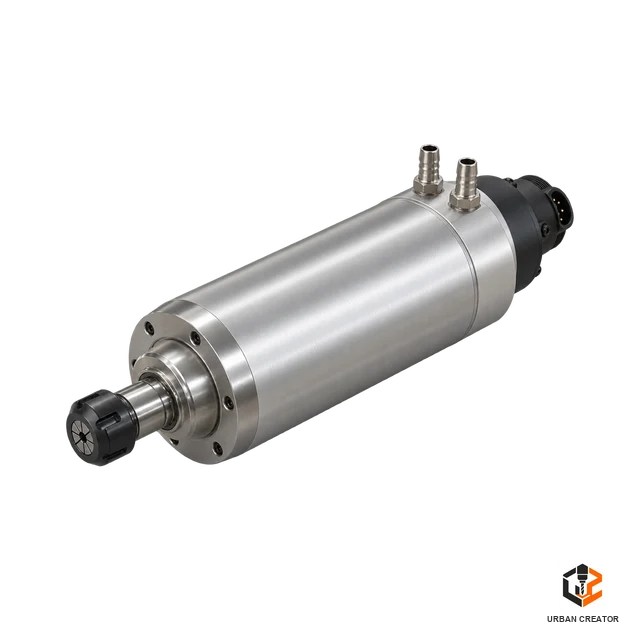
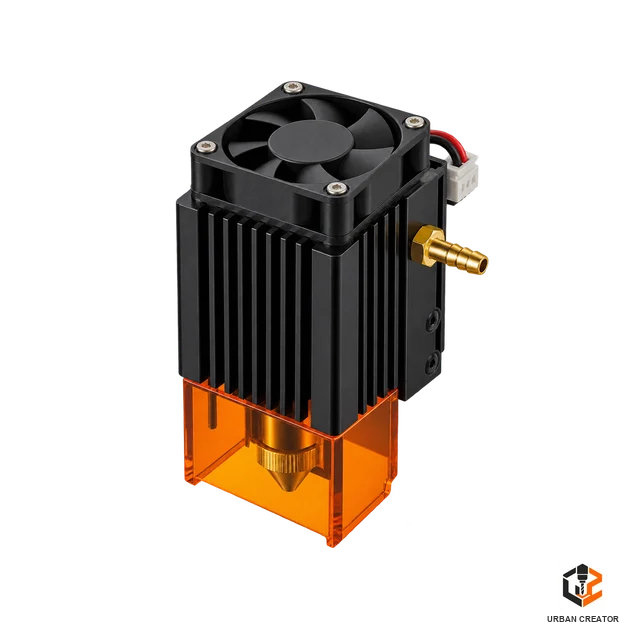
Pada router, keluaran controller dapat memberi perintah hidup, mati, atau pengaturan putaran spindle sesuai rangkaian yang terpasang. Pada laser, keluaran yang sesuai dapat mengatur daya. Sinyal logika controller tidak boleh langsung dianggap mampu memberi daya ke spindle atau laser; wiring, antarmuka, dan pengaman harus sesuai spesifikasi perangkat.
Pemeriksaan awal sebelum mengubah GRBL
Sebelum mengetik parameter baru, catat keadaan mesin. Pastikan jenis papan dan firmware, jumlah sumbu, tegangan catu daya, tipe driver, posisi limit switch, dan cara spindle atau laser dikendalikan. Simpan hasil perintah $$, $I, $#, dan $G sebagai cadangan teks atau foto layar. Catatan ini memudahkan Anda membandingkan perubahan saat mesin menunjukkan perilaku yang berbeda.
Periksa juga sisi fisik. Kabel USB sebaiknya terpasang stabil dan tidak tertarik oleh gerakan mesin. Jalur sinyal, daya motor, serta kabel spindle perlu ditata dengan baik. Pastikan konektor driver dan motor terpasang saat daya dimatikan. Jangan memasang atau melepas kabel motor stepper ketika driver sedang mendapat daya karena driver dapat rusak.
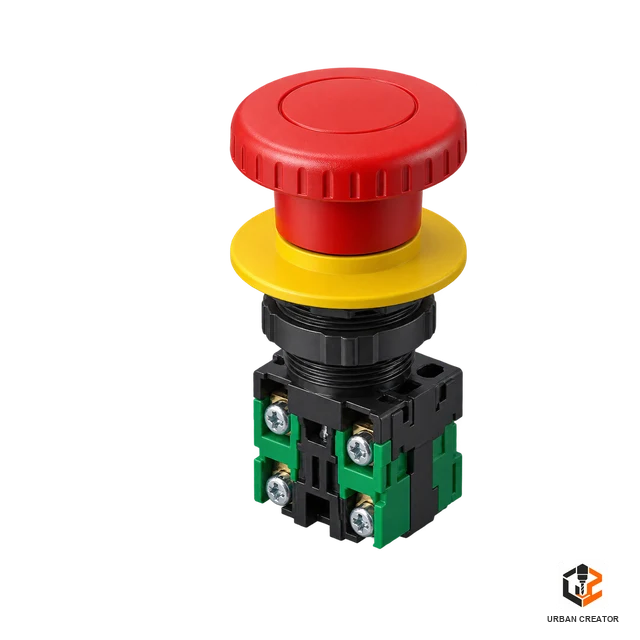
Ruang gerak harus bersih dari penjepit, alat, atau tangan. Siapkan penghentian darurat yang memutus energi berbahaya sesuai desain mesin. Tombol berhenti pada aplikasi pengirim dan karakter ! hanyalah kendali perangkat lunak; keduanya tidak menggantikan rangkaian penghentian darurat. Pelajari fungsi dan pengujian emergency stop CNC sebelum uji gerak.
Untuk uji awal, lepaskan mata potong bila memungkinkan dan pastikan spindle atau laser tidak dapat aktif tanpa sengaja. Jika controller terhubung ke perangkat yang mempunyai keluaran optik, gunakan prosedur pengamanan khusus perangkat tersebut. Lakukan satu perubahan setting dalam satu waktu, kemudian catat akibatnya.
Perintah GRBL yang perlu dikenali
GRBL membedakan perintah sistem yang diawali tanda dolar, baris G-code, dan karakter kendali seketika. Tabel ini merangkum perintah yang paling berguna saat mulai belajar. Kirim perintah melalui aplikasi yang terhubung ke controller; jangan menyalin rangkaian contoh ke mesin yang belum diperiksa.
Perintah $X membuka kunci alarm, tetapi tidak menyelesaikan penyebabnya. Gunakan hanya setelah keadaan mesin diperiksa dan Anda memahami risiko posisi yang mungkin hilang. Hindari menjadikannya tombol rutin setiap kali controller menolak gerakan. Perintah reset seperti $RST=* juga bukan langkah pemecahan masalah pertama karena dapat menghapus konfigurasi yang diperlukan mesin.
Perintah G-code umum mencakup G21 untuk milimeter, G90 untuk koordinat absolut, G91 untuk gerak relatif, G0 untuk gerak cepat, dan G1 untuk gerak dengan laju F. Keadaan modal bertahan sampai diganti. Jika suatu program meninggalkan G91 aktif, perintah berikutnya dapat ditafsirkan berbeda dari yang Anda duga. Periksa $G ketika hasil gerak tidak sesuai.
Cara membaca kelompok setting GRBL
Setting GRBL ditulis sebagai $nomor=nilai. Arti dan rentang nilai harus dibaca sesuai versi firmware. Sebagai contoh, $100, $101, dan $102 pada GRBL 1.1 klasik menyatakan langkah per milimeter untuk sumbu X, Y, dan Z. Nilai tersebut dihitung dari motor, microstepping, dan transmisi, lalu dibuktikan dengan pengukuran gerak nyata.
Kelompok $110–$112 membatasi laju maksimum tiap sumbu. Parameter $120–$122 mengatur percepatan. Kelompok $130–$132 menyatakan jarak tempuh maksimum yang digunakan oleh logika batas lunak. Nilai besar tidak otomatis membuat mesin lebih produktif; mesin harus mampu mencapai kecepatan itu tanpa kehilangan langkah atau bergetar berlebihan.
Setting arah dan polaritas meliputi $3 untuk membalik arah sumbu, serta parameter input yang berkaitan dengan limit dan probe. Ketika arah gerak salah, jangan langsung menukar kabel motor atau mengubah beberapa setting sekaligus. Tentukan sumbu yang bergerak, arah fisik yang diinginkan, dan referensi koordinatnya. Uji perubahan dengan jog pendek di ruang yang aman.
Kelompok homing memakai $22 untuk mengaktifkan siklus homing, $23 untuk arah pencarian, serta $24–$27 untuk kecepatan, waktu penanganan pantulan kontak, dan jarak lepas dari sakelar. Kelompok batas memakai $20 untuk batas lunak dan $21 untuk batas keras. Batas lunak memerlukan referensi posisi yang dapat dipercaya; pada GRBL klasik, homing harus diaktifkan agar batas lunak dapat digunakan.
Kelompok spindle dan laser mencakup $30 serta $31 untuk rentang nilai putaran, dan $32 untuk mode laser pada GRBL 1.1 klasik. Nilai S pada G-code harus dipahami terhadap rentang yang dikonfigurasi. Jangan menganggap angka S1000 selalu berarti 1.000 rpm pada alat nyata. Periksa antarmuka controller, VFD, serta kalibrasi perangkat keluaran.
Tabel setting GRBL 1.1 yang umum pada mesin CNC
Ketik $ untuk melihat nilai yang benar-benar tersimpan pada controller Anda. Tabel berikut menjelaskan fungsi parameter standar GRBL 1.1 untuk tiga sumbu. Kolom nilai menunjukkan bentuk atau satuannya, bukan angka yang boleh disalin untuk semua mesin. Firmware STM32 seperti GRBL Mythos dapat memiliki parameter tambahan; selalu cocokkan dengan hasil $ dan petunjuk hardware yang dipakai.
Pulsa, arah, dan laporan status
Batas mesin dan homing
Spindle dan mode laser
Kalibrasi gerak tiap sumbu
Pada mask tiga sumbu GRBL klasik, X bernilai 1, Y bernilai 2, dan Z bernilai 4. Nilai digabung dengan penjumlahan: contoh $3=2 membalik arah Y saja, sedangkan $3=5 membalik X dan Z. Periksa ulang arah fisik sebelum menjalankan homing. Jika controller memiliki sumbu tambahan atau firmware berbeda, jangan menganggap mask dan semua nomor di atas pasti identik.
Urutan aman saat mengubah setting: simpan hasil $, ubah satu parameter, baca lagi $ untuk memastikan nilai tersimpan, lalu lakukan uji tanpa pemotongan. Jangan memakai contoh angka pada dokumentasi sebagai resep mesin. Rincian tiap parameter dapat diperiksa pada dokumentasi resmi setting GRBL 1.1.
Jika Anda ingin menyusun setting berdasarkan komponen yang dipakai, gunakan panduan generator GRBL Settings untuk CNC router dan laser. Masukkan spesifikasi mesin yang benar, simpan konfigurasi lama, lalu uji hasilnya per kelompok. Generator mempercepat pekerjaan administratif, sedangkan pengukuran mesin tetap menentukan apakah nilai tersebut cocok.
Homing, posisi mesin, dan titik nol pekerjaan
Homing menggerakkan mesin menuju sakelar referensi agar controller mengetahui lokasi fisik yang dapat diulang. Setelah homing berhasil, posisi mesin mempunyai acuan. Titik nol pekerjaan berbeda: operator memilih posisi awal pada benda kerja, misalnya sudut kiri atas atau pusat bahan, sesuai CAM. Koordinat pekerjaan dapat memakai sistem seperti G54.
Mencampur kedua konsep ini sering menyebabkan gerakan tak terduga. Homing bukan berarti ujung mata potong sudah berada di nol material. Sebaliknya, menekan tombol set zero pada aplikasi tidak otomatis memberi controller pengetahuan tentang batas fisik seluruh area kerja. Untuk alur yang lebih rinci, baca panduan limit switch dan homing, lalu lanjutkan ke panduan zeroing dan work coordinate.
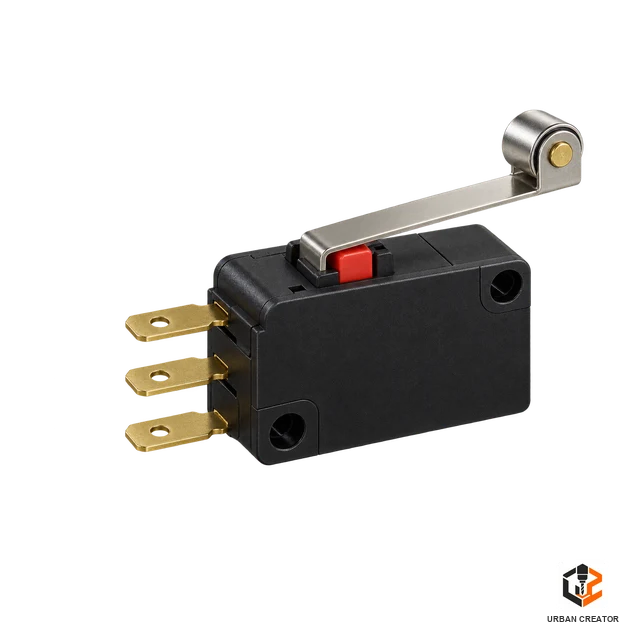
Sebelum pertama kali menjalankan $H, uji status sakelar satu per satu, arah gerak tiap sumbu, serta ruang lepasnya. Jika sumbu menjauh dari sakelar, hentikan uji dan koreksi arah. Jangan membiarkan mesin mencari sakelar tanpa pengawasan. Setelah homing, lakukan jog perlahan untuk memastikan arah X, Y, dan Z sesuai ekspektasi.
Bila hard limit terpicu atau controller direset ketika sumbu bergerak, posisi mesin bisa tidak lagi dapat dipercaya. Selidiki penyebabnya dan lakukan referensi ulang sesuai prosedur mesin. Membuka alarm lalu langsung menjalankan pekerjaan lama berisiko menggeser titik awal. Pada pekerjaan multi-alat, periksa lagi offset panjang alat serta posisi benda sebelum melanjutkan.
Urutan uji pertama tanpa memotong
Uji pertama sebaiknya bertujuan membuktikan hubungan perintah dan gerakan, bukan menghasilkan produk. Mulai dengan daya keluaran spindle atau laser terisolasi sesuai prosedur mesin. Biarkan meja bebas, amati tombol penghentian darurat, lalu hubungkan aplikasi pengirim ke port yang benar. Baca pesan awal dan $$. Simpan catatan versi serta parameter.
- Periksa status input. Pastikan tidak ada limit, probe, atau tombol pengaman yang terbaca aktif tanpa sebab. Jika ada alarm, selesaikan penyebab fisiknya dahulu.
- Uji jog pendek. Gerakkan satu sumbu beberapa milimeter pada kecepatan rendah. Cocokkan arah pada layar dengan arah fisik. Ulangi untuk sumbu lain setelah area aman.
- Ukur jarak. Perintahkan gerak yang dapat diukur, kemudian bandingkan jarak aktual. Jika meleset, telaah steps/mm dan mekanik. Lihat cara menghitung dan mengkalibrasi steps/mm.
- Uji homing. Lakukan hanya bila sakelar, polaritas, serta arah pencarian telah diperiksa. Pastikan siklus selesai dan titik referensi konsisten.
- Jalankan simulasi lintasan. Periksa satuan, bidang kerja, tinggi aman Z, urutan gerak, dan posisi penjepit. Gunakan mode pemeriksaan G-code bila sesuai, lalu lakukan gerak udara dengan kondisi pemotongan dinonaktifkan.
Jangan mengandalkan satu keberhasilan sebagai bukti seluruh konfigurasi sudah benar. Ulangi gerak pada beberapa posisi area kerja. Perhatikan bunyi motor, kelancaran gerak, kabel yang tertarik, dan perubahan status. Jika pengukuran jarak berubah menurut lokasi atau arah, periksa backlash, sabuk, kopling, rel, serta kekakuan rangka sebelum terus mengubah angka steps/mm.
Memahami alarm, error, dan gangguan koneksi
error:n berarti satu baris perintah ditolak, misalnya karena sintaks atau kondisi yang tidak sesuai. ALARM:n menunjukkan controller mengunci gerakan akibat kondisi yang dapat membahayakan posisi atau operasi. Angka dan rincian pesan bergantung pada firmware. Catat pesan persis, perintah terakhir, dan keadaan fisik mesin sebelum melakukan reset.
Tabel kode alarm GRBL 1.1
Tabel berikut merangkum kode alarm pada GRBL 1.1 klasik. Firmware turunan dapat menambah atau mengubah arti kode, jadi cocokkan dengan dokumentasi firmware yang Anda pakai.
Kode error yang sering muncul
Berbeda dari alarm, error:n hanya menolak satu baris perintah dan mesin tidak otomatis terkunci. Berikut beberapa kode yang paling sering ditemui.
Daftar lengkap tersedia pada dokumentasi kode error GRBL dan dokumentasi kode alarm.
Jika mesin masuk alarm saat dinyalakan
Periksa apakah homing memang diwajibkan oleh konfigurasi. Baca status limit dan keselamatan. Pastikan tidak ada sakelar yang tertekan, kabel terputus, atau polaritas salah. Pada beberapa konfigurasi, alarm awal adalah perilaku yang diharapkan sampai homing selesai. Jalankan homing hanya setelah jalur geraknya aman.
Jika alarm muncul saat bergerak
Periksa apakah hard limit tersentuh atau batas lunak dilanggar. Lihat pratinjau G-code serta titik nol kerja. Bandingkan ukuran pekerjaan dengan travel yang terukur. Bila alarm berkaitan dengan probing, periksa rangkaian probe, posisi alat, tinggi awal, dan jarak pencarian. Jangan menaikkan travel maksimum hanya untuk membuat alarm hilang.
Jika arah atau jarak salah
Pisahkan persoalan arah dari persoalan skala. Arah yang terbalik biasanya mengarah ke konfigurasi arah atau wiring; jarak yang tidak sesuai mengarah ke steps/mm, microstepping, transmisi, atau kehilangan langkah. Gerak yang benar pada kecepatan rendah tetapi gagal pada kecepatan tinggi mengarah ke batas laju, percepatan, arus driver, catu daya, atau hambatan mekanik.
Jika koneksi terputus saat pekerjaan
Catat apakah aplikasi pengirim melaporkan port tertutup, controller reset, atau balasan berhenti. Periksa kabel dan konektor USB, catu daya controller, sumber gangguan listrik dari spindle, serta pengaturan tidur komputer. Jangan menekan tombol lanjut sebelum memastikan posisi dan keadaan spindle. Buka kembali status, lalu tentukan apakah pekerjaan harus diulang dari titik awal yang aman.
Untuk troubleshooting yang dapat diulang, ubah satu variabel, lakukan uji singkat, lalu simpan hasilnya. Catatan sederhana berisi versi firmware, parameter yang berubah, pesan kesalahan, dan video singkat gerak sering lebih berguna daripada mengganti banyak komponen sekaligus. Dokumentasi perintah GRBL 1.1 dan format balasan controller membantu membaca pesan secara tepat.
Tabel diagnosa cepat
Tabel berikut menghubungkan gejala yang sering muncul dengan penyebab dan pemeriksaan pertama. Ubah satu variabel dalam satu waktu dan catat hasilnya.
GRBL untuk router dan laser: perbedaan penting
Router membutuhkan spindle mencapai putaran yang diperlukan sebelum pemakanan. Laser mengatur energi sepanjang lintasan dan membutuhkan pengamanan optik yang berbeda. Pada GRBL 1.1 klasik, $32=1 mengaktifkan mode laser, sedangkan $32=0 menonaktifkannya. Dokumentasi resmi GRBL menekankan bahwa mode laser harus dimatikan ketika kembali menggunakan spindle milling, agar jeda yang diperlukan untuk perubahan spindle bekerja sebagaimana mestinya.
Jangan memindahkan profil sender dari mesin laser ke router tanpa memeriksa mode tersebut, nilai S, keluaran PWM, serta logika hidup dan mati. Pada laser, pastikan enclosure, interlock, ventilasi, dan prosedur perlindungan mata sesuai mesin. Pada router, pastikan penjepitan benda, mata potong, pelindung, serta pembuangan serpihan. Perintah G-code serupa tidak membuat bahaya kedua proses menjadi sama.
Kapan membaca dan mempertimbangkan GRBL Mythos?
Setelah memahami dasar GRBL, pelajari GRBL Mythos: Evolusi Firmware CNC STM32 Urban Creator. GRBL Mythos memakai garis keturunan GRBL 1.1f yang dikembangkan untuk controller STM32F103 Urban Creator. Artikel Mythos menjelaskan penguatan komunikasi USB, penanganan limit dan fault, validasi setting, serta penyimpanan parameter. Ini penting bagi pemilik controller yang ingin memahami mengapa firmware pada mesin mereka tidak identik dengan GRBL Arduino.
Mythos juga membahas fixed toolsetter dan alur automatic M6 pada konfigurasi yang mendukungnya. Fitur tersebut tidak boleh dianggap bagian standar GRBL 1.1 klasik. Ikuti petunjuk build dan hardware yang digunakan. Bila hendak memasang firmware pada STM32 BluePill, lihat panduan flash GRBL Mythos dari browser dan cadangkan setting terlebih dahulu. Jangan mem-flash hanya karena gejala mekanik atau wiring belum terdiagnosis.
Firmware yang lebih tangguh juga tidak otomatis membuat mesin lebih presisi. Ketelitian tetap bergantung pada kalibrasi, kekakuan struktur, backlash, spindle, alat potong, dan cara benda dijepit. Nilai GRBL Mythos lebih tepat dinilai dari kecocokan dengan controller dan alur kerja Urban Creator yang dijelaskan dalam artikel produknya. Jika Anda membandingkan platform lain, baca pengenalan controller STM32 grblHAL sebagai konteks tambahan.
Pertanyaan yang sering muncul
Apakah semua mesin CNC memakai GRBL?
Tidak. GRBL adalah salah satu keluarga firmware controller. Mesin lain dapat memakai grblHAL, FluidNC, LinuxCNC, atau sistem pabrikan. Kenali firmware dan papan sebelum mengikuti contoh setting.
Apakah ok berarti mesin sudah menyelesaikan satu gerakan?
Belum tentu. Pada alur streaming, ok menunjukkan baris diterima atau diproses untuk antrean. Gunakan laporan status untuk mengetahui apakah mesin masih bergerak, menahan gerak, atau sudah kembali ke Idle.
Apakah langkah per milimeter bisa disalin dari internet?
Angka awal dapat dihitung dari motor, microstepping, dan mekanik, tetapi harus diperiksa melalui pengukuran pada mesin sendiri. Driver atau transmisi yang berbeda membuat angka dari mesin lain tidak dapat dijadikan patokan akhir.
Apakah $X menyelesaikan semua alarm?
Tidak. Perintah itu hanya membuka kunci dalam kondisi tertentu. Jika penyebab alarm tetap ada atau posisi sudah hilang, pekerjaan masih berisiko. Periksa sensor dan posisi, lalu lakukan homing ulang bila diperlukan.
Apa perbedaan GRBL 0.9 dan GRBL 1.1?
GRBL 1.1 menambahkan mode laser, perintah jogging, kontrol override saat mesin berjalan, dan laporan status yang lebih lengkap. Karena format laporan dan sebagian perintah berbeda, pastikan sender serta panduan yang Anda ikuti sesuai dengan versi firmware di controller.
Berapa baud rate yang dipakai GRBL?
GRBL 1.1 klasik umumnya memakai 115200 baud. Firmware turunan atau controller tertentu dapat berbeda, jadi periksa dokumentasi board bila sender tidak mendapat balasan.
Apakah GRBL klasik mendukung lebih dari tiga sumbu?
GRBL 1.1 klasik dirancang untuk tiga sumbu. Fork dan firmware lain seperti grblHAL menawarkan jumlah sumbu serta fitur yang lebih luas pada hardware yang sesuai.
Langkah berikutnya dalam jalur belajar
Simpan backup setting, tuntaskan uji gerak singkat, dan pahami perbedaan posisi mesin dengan titik nol pekerjaan. Setelah itu, gunakan panduan GRBL Settings untuk konfigurasi praktis. Jika memakai hardware STM32 Urban Creator atau ingin memahami arah pengembangan firmwarenya, lanjutkan ke artikel utama GRBL Mythos.
Artikel ini merupakan bagian dari panduan Elektronik & Controller Urban Creator. Kembali ke halaman induk untuk mengikuti urutan topik, lalu lanjutkan ke grblHAL atau pembahasan controller lainnya.




1 Comment
FluidNC CNC: Instalasi, Config YAML, dan Wi-Fi
October 7, 2026[…] Jika Anda memakai controller Urban Creator berbasis STM32, baca juga panduan controller STM32 grblHAL. Untuk firmware GRBL dan cara membaca setting serta alarm, gunakan Panduan GRBL CNC. […]