


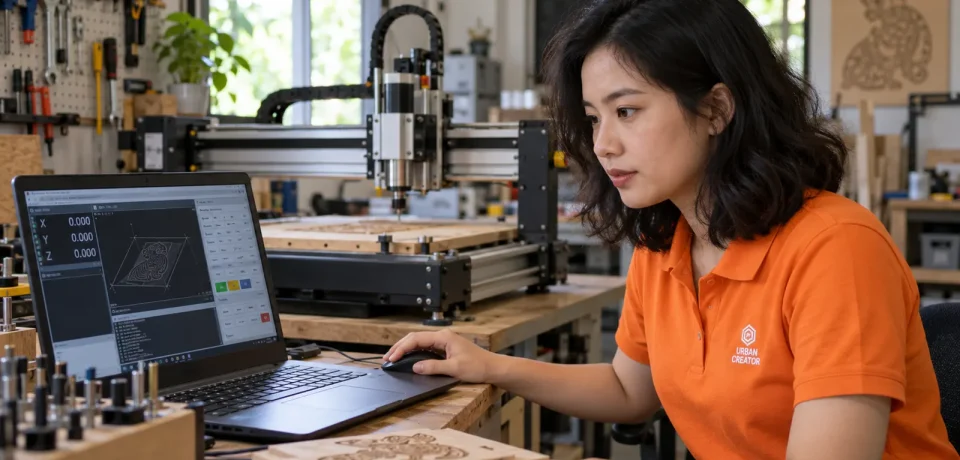
Belajar GRBL: Jalur Praktik dari Koneksi hingga Uji Potong
Belajar GRBL lebih mudah jika dimulai dari alur kerja operator, bukan menghafal seluruh kode dolar sekaligus. GRBL menerima perintah gerak, menyimpan setelan mesin, melaporkan status, dan menolak operasi tertentu ketika keadaan mesin belum aman. Pemula perlu memahami hubungan antara komputer pengirim, pengendali, sumbu, titik nol, dan program G-code. Panduan ini memandu latihan bertahap dari koneksi pertama sampai uji potong kecil, lalu menunjukkan kapan membaca setelan yang lebih rinci.
Artikel ini bagian dari Jalur Belajar Urban Creator. Untuk mengikuti wiki secara urut, gunakan daftar isi Mulai dari Sini. Jika Anda sedang memilih pengendali, lihat pula bab Elektronik & Controller. Pembahasan pengembangan firmware Urban Creator tersedia pada GRBL Mythos untuk STM32.
Apa peran GRBL di dalam mesin CNC?
GRBL adalah perangkat lunak pengendali gerak yang membaca instruksi dan mengubahnya menjadi gerakan sumbu serta keluaran mesin sesuai perangkat keras yang didukung. Komputer biasanya menjalankan program pengirim untuk mengirim G-code melalui sambungan komunikasi. Karena itu, gambar desain tidak langsung masuk ke GRBL. Desain terlebih dahulu diubah menjadi jalur pahat oleh perangkat lunak CAM, diekspor sebagai G-code yang sesuai, kemudian dikirim ke pengendali.
Pisahkan empat lapisan ketika mendiagnosis masalah. Desain menentukan bentuk, CAM menentukan jalur dan parameter pemotongan, pengirim mengatur komunikasi, sedangkan GRBL menafsirkan perintah untuk mesin. Kesalahan ukuran dapat berasal dari desain, diameter pahat di CAM, kalibrasi langkah sumbu, atau benda kerja yang bergeser. Mengubah setelan GRBL tanpa menemukan lapisan penyebab sering hanya menyembunyikan masalah sementara. Catat gejala dan uji satu bagian sistem pada satu waktu.
Mulai dari mesin yang aman dan tidak membawa pahat ke bahan
Sebelum membuka koneksi, ketahui lokasi tombol berhenti darurat dan batas gerak tiap sumbu. Kosongkan area kerja dari benda yang menghalangi gantry, jepit kabel agar tidak tersangkut, dan pastikan spindle atau laser tidak menyala tanpa sengaja. Untuk latihan perintah pertama, jauhkan pahat dari bahan dan gunakan gerakan pendek pada kecepatan yang sesuai. Jangan menggunakan nilai setelan yang ditemukan di internet sebagai pengganti hasil pengukuran mesin sendiri.
Dokumentasi GRBL versi 1.1 menjelaskan koneksi serial umum pada 115200 baud dengan format 8-N-1. Namun perangkat turunan atau papan dengan firmware berbeda dapat menggunakan cara komunikasi lain. Kenali identitas firmware dan panduan papan sebelum menyalin langkah. Setelah tersambung, Anda akan melihat pesan awal atau status dari pengendali. Simpan salinan setelan lama sebelum mengubah apa pun. Langkah ini membuat pemulihan lebih mudah jika percobaan menghasilkan gerakan yang salah.
Mengenal jawaban pengendali
GRBL dapat mengirim jawaban ok, error:x, laporan status, atau ALARM:x. ok menyatakan perintah diterima sesuai protokol, tetapi bukan bukti benda kerja sudah terpotong sempurna. error:x menunjukkan baris perintah ditolak. Laporan status memperlihatkan keadaan mesin, misalnya sedang diam, berjalan, menahan gerak, atau berada dalam alarm. Catat pesan lengkap sebelum menekan tombol lain; satu huruf atau angka dapat menentukan penyebab yang harus diperiksa.
Ketika muncul alarm, jangan buru-buru menghapusnya. Periksa apakah ada limit switch aktif, masalah homing, atau reset saat posisi mesin belum pasti. Dokumentasi antarmuka GRBL menjelaskan bahwa sebagian perintah G-code diblokir ketika pengendali berada dalam keadaan alarm. Homing dapat memulihkan acuan mesin pada sistem yang terpasang dan dikonfigurasi benar. Perintah buka kunci mempunyai kegunaan tertentu, tetapi tidak membuat posisi fisik yang hilang otomatis menjadi pasti. Pastikan kondisi mesin sebelum melanjutkan pekerjaan.
Perintah dasar yang perlu dikenal
Perintah $$ menampilkan setelan yang tersimpan; salin hasilnya sebagai cadangan. Sementara itu, $# menampilkan parameter seperti offset, sedangkan $G menampilkan keadaan modal penafsir G-code. Pada mesin yang siap, $H menjalankan homing pada mesin yang memang memiliki rangkaian sakelar dan setelan homing yang benar. Tanda tanya ? meminta laporan status saat itu. Gunakan perintah baca terlebih dahulu, kemudian pahami akibat perintah yang menggerakkan mesin sebelum menggunakannya.
GRBL memiliki perintah waktu nyata yang dapat mengubah perilaku saat pekerjaan berjalan. Misalnya, jeda gerak dan lanjut kerja tidak selalu mematikan serta menyalakan spindle dengan cara yang dibayangkan pemula. Karena implementasi dan sambungan mesin dapat berbeda, latih prosedur berhenti, jeda, dan pemulihan pada kondisi aman sebelum pekerjaan produksi. Jika terjadi keadaan darurat, gunakan sarana penghentian yang dirancang pada mesin, bukan menunggu komputer atau pengirim merespons.
Membaca setelan tanpa langsung mengubahnya
Setelan GRBL memakai nama seperti $0, $1, $100, dan seterusnya. Ada setelan untuk pulsa langkah, arah motor, batas gerak, homing, kecepatan maksimum, percepatan, serta langkah per milimeter. Nama serupa tidak berarti nilainya sama antar mesin. Misalnya, langkah per milimeter bergantung pada motor, microstep, dan mekanisme penggerak. Nilai batas perjalanan harus sesuai dimensi mesin nyata. Perubahan salah dapat membuat sumbu bergerak terlalu jauh atau arah homing keliru.
Mulailah dengan mengekspor hasil $$ ke catatan teks. Tambahkan model pengendali, versi firmware, tanggal, dan alasan setiap perubahan. Jika ingin memeriksa akurasi gerak, uji jarak pendek lalu ukur dengan alat yang sesuai sebelum mengubah faktor langkah. Sesudah mengubah satu setelan, ulangi pengukuran dan simpan hasilnya. Tabel lengkap parameter umum lebih cocok dibaca bersama dokumentasi mesin dan artikel GRBL Mythos, bukan diperlakukan sebagai daftar nilai siap tempel.
Koordinat mesin berbeda dari titik nol benda kerja
Homing memberi pengendali acuan posisi mesin ketika sakelar dan konfigurasi bekerja sebagaimana mestinya. Titik nol benda kerja dipilih operator sesuai lokasi bahan dan rancangan CAM. Kedua sistem ini berkaitan, tetapi tidak sama. Anda dapat menggeser titik nol benda kerja tanpa memindahkan sakelar homing. Kesalahan membedakan keduanya dapat membuat program mulai di sudut yang salah atau pahat turun terlalu dalam. Baca panduan titik nol CNC router sebelum menjalankan program pertama.
Setelah homing, lakukan gerakan pendek pada setiap sumbu dengan pahat jauh dari bahan. Periksa apakah arah yang ditampilkan pada pengirim sesuai arah fisik yang diharapkan. Jika sumbu bergerak terbalik, jangan langsung membalik beberapa parameter sekaligus. Periksa pengkabelan, konvensi arah, dan setelan yang memang mengendalikan arah pada firmware yang dipakai. Uji lagi sebelum mendekatkan pahat ke benda kerja. Koordinat yang benar pada layar tidak berguna bila orientasi mesin dan gambar tidak cocok.
Menyiapkan G-code pertama
Gunakan gambar sederhana dan jalur pahat kecil untuk latihan. Di CAM, periksa satuan, diameter pahat, kedalaman, laju gerak, putaran spindle, titik nol, dan keluaran yang cocok dengan GRBL. Sebelum mengirim berkas, lihat simulasi dari awal hingga akhir. Perhatikan gerakan cepat yang dapat melewati penjepit dan tinggi aman saat pahat berpindah. G-code yang berhasil dimuat pengirim belum tentu aman pada benda kerja nyata. Operator tetap bertanggung jawab memeriksa hubungan program dengan mesin.
Jalankan uji gerak di atas bahan pada ketinggian aman jika prosedur mesin memungkinkan. Pastikan batas gerak tidak terlampaui dan orientasi kontur benar. Periksa pula apakah spindle mendapat perintah putaran pada saat yang sesuai. Setelah uji aman, buat potongan percobaan pada bahan sisa. Jangan memilih proyek lama yang belum pernah diuji sebagai latihan pertama. Komponen sederhana memudahkan Anda membedakan masalah komunikasi, koordinat, dan pemotongan.
Mengenali hubungan pengirim dan pengendali
Program pengirim bertugas mengantarkan baris G-code dan menampilkan jawaban pengendali. Jika koneksi terputus saat pekerjaan berjalan, penanganannya bergantung pada keadaan mesin dan pengendali. Jangan berasumsi bahwa membuka ulang aplikasi akan melanjutkan tepat dari posisi terakhir. Catat nomor baris atau bagian pekerjaan yang selesai, periksa posisi fisik, lalu tentukan apakah lebih aman mengulang dari awal. Keselamatan posisi lebih penting daripada menghemat beberapa menit pemotongan.
Saat menekan jeda, pahami bahwa pengendali bisa menahan gerak sementara keluaran lain mengikuti aturan tersendiri. Dokumentasi GRBL menyebutkan perintah waktu nyata diproses terpisah dari aliran G-code biasa. Karena itu, tombol pada antarmuka perlu diuji dalam kondisi aman: apa yang terjadi pada sumbu, spindle, dan pendingin bila ada? Lakukan uji tanpa bahan berharga. Catat perilaku pada mesin Anda, sebab pengirim dan firmware turunan dapat menampilkan nama tombol serupa dengan hasil berbeda.
Langkah belajar dalam delapan sesi singkat
- Kenali pengendali, versi firmware, tombol darurat, dan batas mekanik mesin.
- Sambungkan pengirim lalu simpan pesan awal serta hasil
$$. - Pelajari arti status diam, berjalan, jeda, dan alarm tanpa menggerakkan pahat.
- Uji gerakan pendek X, Y, dan Z ketika area kerja kosong.
- Jalankan homing hanya jika sakelar dan setelannya telah diperiksa.
- Tetapkan titik nol benda kerja dan bandingkan dengan pratinjau CAM.
- Uji G-code pada tinggi aman, kemudian potong bahan sisa sederhana.
- Ukur hasil dan simpan catatan setelan sebelum meningkatkan kesulitan.
Setiap sesi sebaiknya menghasilkan bukti yang dapat diperiksa. Misalnya, foto posisi awal, salinan setelan, ukuran gerak yang diperintahkan, ukuran gerak nyata, atau tangkapan pesan alarm. Jangan mengubah banyak hal antara dua pengujian. Bila sumbu bergerak kurang dari yang diperintah, ukur selisihnya beberapa kali sebelum menyimpulkan faktor langkah salah. Benda kerja bergeser, sabuk longgar, atau alat ukur tidak sejajar dapat memberi gejala yang mirip. Catatan yang teliti mencegah perubahan firmware yang tidak perlu.
Kesalahan pemula yang paling sering terjadi
Kesalahan pertama ialah menyalin seluruh setelan mesin orang lain. Ukuran meja, transmisi, driver, motor, dan sakelar batas berbeda. Hal berikutnya yang sering keliru ialah mencampur koordinat mesin dengan koordinat benda kerja. Masalah lain muncul ketika operator menjalankan G-code tanpa membaca satuan dan posisi awal. Ada pula kebiasaan membuka alarm lalu langsung menekan lanjut, padahal posisi mungkin telah berubah. Untuk setiap kesalahan, jawab pertanyaan sederhana: apa keadaan fisik mesin saat ini dan bukti apa yang memastikan program masih sesuai?
Gejala lain ialah spindle tidak berputar walaupun sumbu bergerak. Periksa apakah program memuat perintah spindle, apakah pengendali dan VFD atau driver spindle telah dikonfigurasi benar, serta apakah ada pengaman yang memblokir keluaran. Jangan mengubah kabel listrik ketika sistem menyala. Jika perlu memeriksa rangkaian tegangan berbahaya, hentikan pekerjaan dan gunakan teknisi yang kompeten. Pemula sebaiknya memisahkan uji komunikasi GRBL dari uji listrik spindle agar sumber masalah jelas.
Kapan perlu mempelajari GRBL Mythos?
GRBL Mythos adalah firmware yang digunakan pada pengendali CNC STM32 Urban Creator. Artikel GRBL Mythos: Evolusi Firmware CNC STM32 Urban Creator menjelaskan asal pengembangannya dan fitur yang ditambahkan untuk penggunaan pada perangkat keras tersebut. Bagi pemilik pengendali Urban Creator, bacaan itu penting agar tidak menganggap semua perintah pada GRBL AVR standar berlaku sama persis. Pelajari identitas firmware dan panduan yang sesuai dengan papan Anda sebelum melakukan pembaruan atau menulis setelan.
Mythos membangun di atas keluarga GRBL, tetapi artikelnya menerangkan tambahan seperti penanganan USB, validasi setelan, perlindungan kondisi gagal, dan alur toolsetter pada perangkat yang didukung. Nilai praktisnya bagi pembelajar ialah memahami bahwa firmware bekerja bersama perangkat keras dan prosedur operator. Fitur tambahan tidak menghapus kebutuhan homing, penjepitan, titik nol, serta uji G-code. Jika ingin melihat penerapannya dan tautan unduhan atau pemrograman resmi Urban Creator, gunakan halaman Mythos tersebut sebagai rujukan, bukan berkas acak dari sumber lain.
Memeriksa hasil uji potong
Sesudah percobaan, ukur dimensi dan lihat permukaan potong. Jika gerak tanpa beban benar tetapi ukuran potong salah, periksa diameter pahat di CAM, defleksi pahat, kekakuan bahan, serta apakah sumbu kehilangan langkah saat menerima beban. Jika kesalahan terjadi bahkan saat gerak kosong, barulah setelan langkah dan mekanik penggerak menjadi kandidat utama. Periksa kemungkinan sambungan motor, sabuk, coupler, atau roda pemandu longgar. Pisahkan masalah geometri, gerak, dan pemotongan agar perubahan yang dibuat tepat sasaran.
Jika program berhenti dengan alarm, catat kode, waktu kejadian, arah gerak, dan posisi mesin. Jangan menghapus log sampai penyebab ditemukan. Dokumentasi resmi GRBL memiliki penjelasan perintah dan antarmuka yang dapat membantu membaca pesan. Pada firmware turunan, rujuk pula dokumentasi pembuat pengendali. Ulangi uji hanya setelah area mesin aman. Jika masalah muncul berulang di titik yang sama, periksa jalur G-code dan bagian mekanik pada lokasi tersebut; bila muncul acak, periksa komunikasi serta sambungan listrik.
Langkah berikutnya setelah dasar dikuasai
Anda siap melangkah ke pekerjaan lebih panjang ketika dapat menyambung, membaca status, melakukan homing bila tersedia, menetapkan titik nol, menguji jalur, dan menyelesaikan potongan kecil secara berulang. Lanjutkan ke kalibrasi, probing, penggantian pahat, dan pemulihan gangguan satu per satu. Halaman induk Jalur Belajar membantu memilih topik selanjutnya; seluruh bab terdapat di daftar isi wiki Urban Creator.
Rujukan teknis utama untuk perintah dan pesan pengendali: dokumentasi perintah GRBL v1.1, dokumentasi antarmuka GRBL, dan dokumentasi setelan GRBL. Baca sesuai versi firmware yang terpasang pada mesin Anda.
Membuat cadangan sebelum eksperimen lanjutan
Sebelum mencoba fitur baru, simpan hasil $$, catatan versi firmware, foto pengkabelan, serta ukuran mekanik yang telah diuji. Beri nama berkas dengan tanggal dan identitas mesin agar tidak tertukar dengan pengendali lain. Setelah satu perubahan, lakukan pemeriksaan gerak kecil dan bandingkan hasilnya dengan catatan sebelumnya. Jika perilaku memburuk, kembalikan hanya parameter yang diubah setelah memastikan kondisi mekanik tetap sama.
Jangan memulihkan seluruh setelan cadangan ke pengendali berbeda tanpa memeriksa kecocokan pin, motor, limit switch, dan rentang perjalanan. Cadangan adalah bahan audit, bukan izin untuk menempel semua nilai ke mesin lain. Praktik sederhana ini sangat membantu ketika mesin dipakai bergantian oleh beberapa operator atau ketika firmware diperbarui.



