


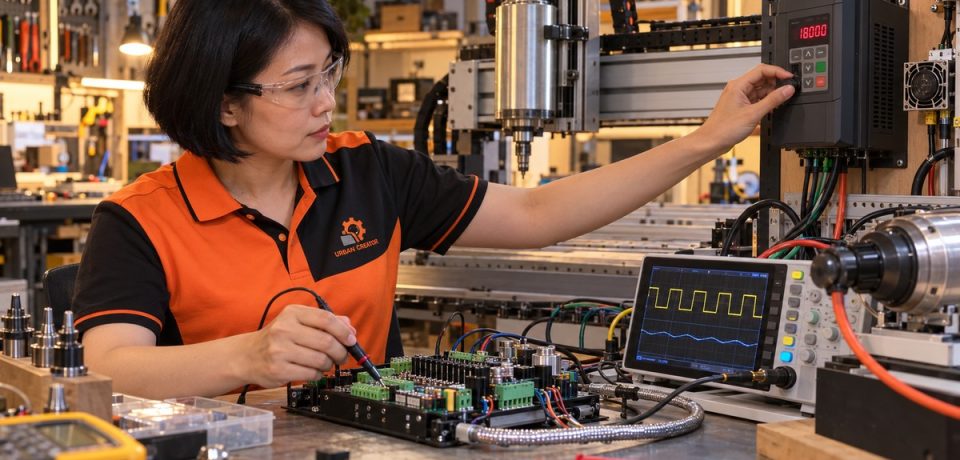
PWM CNC: Cara Kerja, Wiring, Setting, dan Kalibrasi Output
PWM CNC adalah teknik mengatur daya atau nilai kendali melalui pulsa digital yang hidup dan mati dengan cepat. Pada mesin CNC, sinyal ini sering dipakai untuk memberi perintah kecepatan spindle, daya laser diode, kipas, pompa, atau perangkat lain yang mendukung masukan PWM.
Keberhasilan kontrol bergantung pada frekuensi, duty cycle, level tegangan, ground referensi, isolasi, dan cara perangkat penerima menafsirkan sinyal. Untuk mengikuti seri secara berurutan, kembali ke halaman induk Elektronik & Controller.
Apa itu PWM pada sistem CNC?
Pulse Width Modulation membuat pulsa dengan periode tertentu. Controller mengubah perbandingan waktu aktif terhadap satu periode untuk mewakili nilai perintah. Perbandingan itu disebut duty cycle. Sinyal tetap digital, tetapi rata-rata energinya dapat berubah.
Duty cycle 0 persen biasanya berarti tidak ada perintah, sedangkan 100 persen berarti nilai maksimum. Makna sebenarnya tetap mengikuti firmware dan perangkat penerima. Karena itu, baca manual sebelum menghubungkan output.
Frekuensi dan duty cycle
Frekuensi menyatakan jumlah siklus pulsa setiap detik. Duty cycle menyatakan persentase waktu sinyal aktif dalam satu siklus. Dua sinyal dapat memiliki duty cycle sama tetapi frekuensi berbeda, sehingga perangkat penerima dapat merespons secara berbeda.
Controller dan driver harus memakai rentang yang kompatibel. Frekuensi terlalu rendah dapat menimbulkan dengung atau putaran tidak halus. Frekuensi terlalu tinggi dapat melampaui kemampuan optocoupler atau input.
Hubungan PWM dengan tegangan rata-rata
PWM tidak selalu menghasilkan tegangan analog yang halus. Multimeter dapat menampilkan nilai rata-rata, tetapi oscilloscope akan menunjukkan pulsa. Filter RC dapat mengubah pulsa menjadi tegangan yang lebih rata untuk input analog tertentu.
Selain itu, jangan memasang filter tanpa memahami impedansi dan waktu respons. Nilai resistor serta kapasitor memengaruhi ripple dan kecepatan perubahan. Gunakan interface yang direkomendasikan produsen jika VFD membutuhkan masukan 0–10 volt.
PWM untuk kontrol spindle
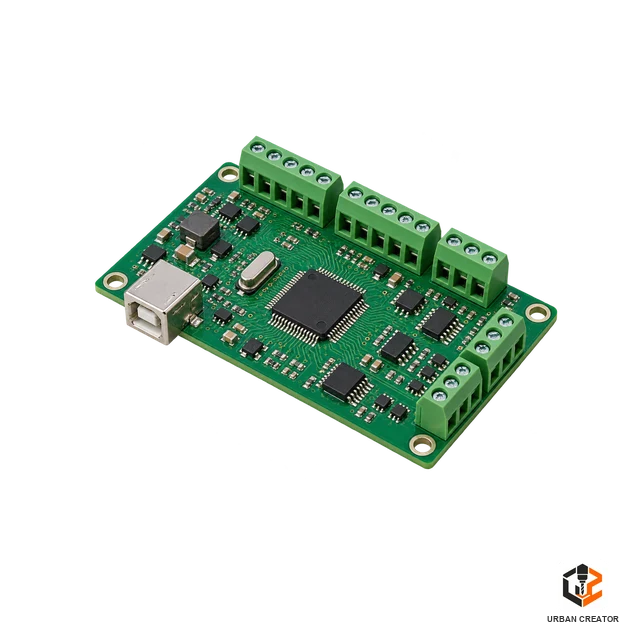
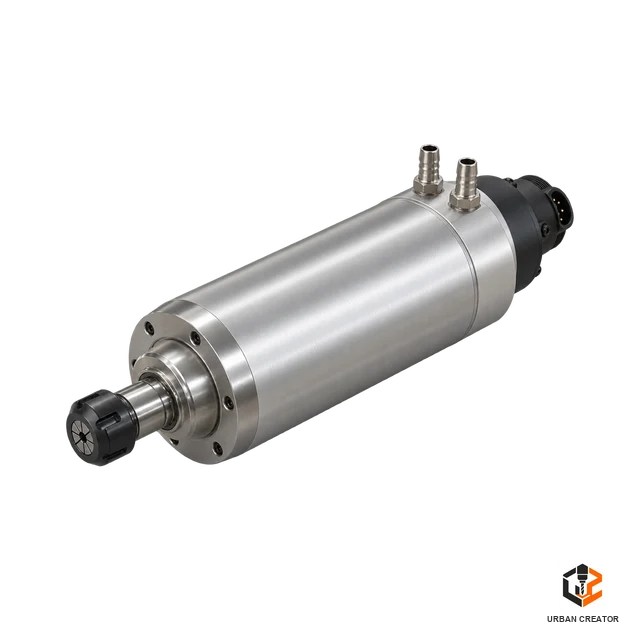
Controller CNC dapat mengubah perintah kecepatan S pada G-code menjadi duty cycle. Interface lalu mengirim perintah ke driver spindle atau VFD. Firmware memakai nilai maksimum spindle untuk memetakan rentang S ke rentang output.
Nilai S12000 tidak menjamin spindle berputar tepat 12.000 RPM. Sistem masih bergantung pada parameter VFD, rasio pemetaan, motor, beban, dan kalibrasi. Periksa putaran aktual dengan alat ukur.
PWM untuk laser diode
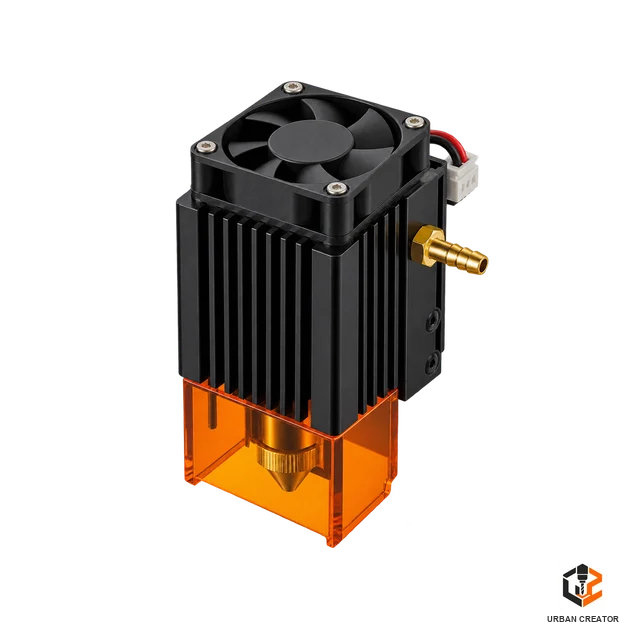
Driver laser diode sering menerima input TTL atau PWM untuk mengatur daya optik. Controller mengubah duty cycle sesuai perintah program. Sinyal enable dan PWM dapat terpisah atau digabung, tergantung modul.
Laser dapat aktif sangat cepat ketika input berubah. Gunakan enclosure, interlock, kacamata yang sesuai, dan prosedur pengujian daya rendah. Jangan mengandalkan software sebagai satu-satunya lapisan keselamatan.
Perbedaan PWM, TTL, dan analog
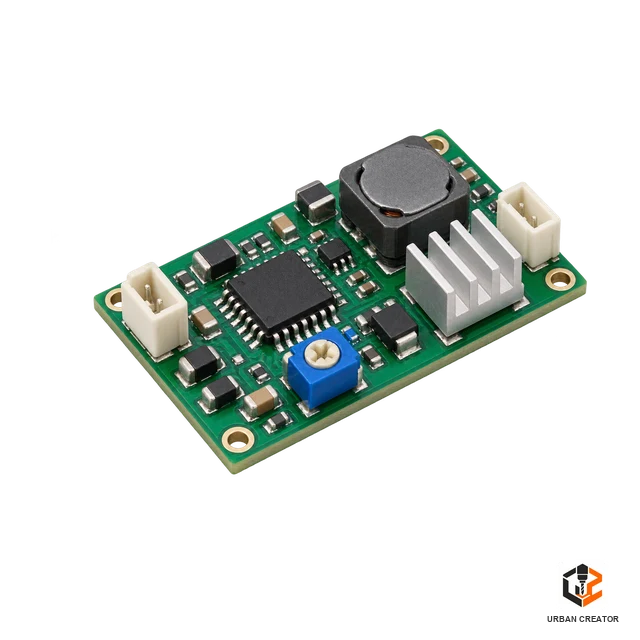
TTL menjelaskan level logika digital, sedangkan PWM menjelaskan pola waktu pulsa. Sinyal PWM dapat memakai level TTL 5 volt atau level lain. Analog 0–10 volt memakai tegangan kontinu untuk mewakili nilai perintah.
Label PWM atau TTL pada produk murah sering tidak lengkap. Periksa batas tegangan, polaritas, frekuensi, arus input, dan kebutuhan ground. Jangan menyambungkan terminal hanya berdasarkan nama yang mirip.
Tabel perbandingan jenis sinyal kontrol
Tabel berikut membantu memilih jenis sinyal yang tepat untuk setiap perangkat. Selalu rujuk manual VFD, driver laser, atau interface yang Anda pakai.
Level tegangan 3,3 volt dan 5 volt
Board controller modern dapat mengeluarkan logika 3,3 volt, sedangkan perangkat lama mungkin mengharapkan 5 volt. Sebagian input mengenali keduanya, tetapi sebagian lain tidak. Output 5 volt juga dapat merusak pin 3,3 volt.
Bandingkan datasheet kedua perangkat. Gunakan buffer, level shifter, transistor, atau optocoupler yang sesuai. Pastikan rangkaian tidak membalik logika tanpa diperhitungkan dalam konfigurasi firmware.
Open collector dan push-pull
Output push-pull mendorong sinyal tinggi dan rendah secara aktif. Output open collector atau open drain hanya menarik sinyal ke ground dan membutuhkan pull-up. Cara wiring serta tegangan pull-up harus mengikuti spesifikasi.
Open collector berguna untuk menyesuaikan level dan berbagi referensi tertentu. Kesalahan memasang pull-up dapat membuat sinyal selalu rendah, terlalu lambat, atau memberi tegangan berlebih ke controller.
Isolasi sinyal PWM
Optocoupler memisahkan sisi controller dari sisi perangkat daya. Isolasi membantu mengurangi risiko beda potensial dan gangguan, tetapi optocoupler memiliki batas kecepatan serta waktu naik turun.
Namun, isolasi hanya bekerja jika catu dan ground dirancang benar. Menghubungkan kembali kedua ground secara sembarangan dapat menghilangkan manfaatnya. Periksa apakah modul benar-benar terisolasi atau hanya memakai optocoupler pada label.
Wiring PWM ke VFD
VFD biasanya menyediakan terminal run, common, dan input kecepatan. Sebagian menerima 0–10 volt, 0–5 volt, 4–20 mA, atau pulsa. PWM mentah tidak boleh langsung masuk jika VFD hanya menerima analog.
Gunakan modul konverter PWM ke 0–10 volt bila diperlukan. Hubungkan supply, signal, common, dan terminal VFD sesuai diagram. Baca panduan setting VFD dan spindle untuk integrasi lebih lengkap.
Konverter PWM ke 0–10 volt
Modul konverter mengukur duty cycle lalu menghasilkan tegangan analog. Modul membutuhkan catu daya dan referensi yang benar. Beberapa modul memiliki trimpot untuk batas bawah dan atas, sedangkan lainnya memakai parameter digital.
Periksa linearitas pada beberapa titik, bukan hanya 0 dan 100 persen. Ukur keluaran untuk 25, 50, dan 75 persen. Kalibrasi ulang jika tegangan tidak mengikuti perintah secara proporsional.
Ground referensi dan ground loop
Sinyal PWM membutuhkan referensi bersama kecuali memakai isolasi penuh. Perbedaan potensial antara ground controller dan VFD dapat mengganggu level logika. Jalur ground yang buruk juga memicu putaran berubah atau enable palsu.
Protective earth bukan pengganti signal ground. Rancang grounding panel sesuai fungsi. Panduan Wiring Dasar CNC membantu memisahkan jalur daya, kontrol, dan pembumian.
Noise dari VFD dan spindle
VFD menghasilkan switching berenergi tinggi yang dapat menginduksi gangguan pada kabel PWM. Gejalanya berupa duty cycle terbaca tidak stabil, spindle melonjak, atau controller reset saat motor bekerja.
Pisahkan kabel sinyal dari output U, V, W dan kabel motor. Gunakan twisted pair atau shield sesuai rekomendasi. Perbaiki routing dan grounding sebelum menambah filter software.
Mengatur PWM pada GRBL
GRBL memetakan perintah S ke output PWM berdasarkan parameter kecepatan minimum dan maksimum. Nilai parameter yang salah membuat rentang duty cycle tidak sesuai dengan kebutuhan spindle atau laser.
Mode laser mengubah perilaku daya saat gerak melambat atau berhenti. Pastikan mode sesuai jenis mesin. Uji dengan output dinonaktifkan dari beban berbahaya sebelum menjalankan program penuh.
PWM pada grblHAL dan FluidNC
grblHAL dan FluidNC menawarkan konfigurasi pin, frekuensi, invert, enable, serta pemetaan spindle yang lebih luas pada board tertentu. Nama parameter dan kemampuan mengikuti hardware serta build firmware.
Jangan menyalin konfigurasi dari board lain tanpa memeriksa pin. Pin yang sama dapat memiliki fungsi berbeda. Simpan salinan konfigurasi sebelum perubahan dan uji setiap tahap secara terukur.
Mengukur PWM dengan multimeter
Multimeter dapat membantu memeriksa ada atau tidaknya tegangan serta melihat perubahan rata-rata. Namun, alat ini sering tidak menampilkan frekuensi, bentuk pulsa, overshoot, atau noise singkat.
Gunakan multimeter sebagai pemeriksaan awal. Bandingkan bacaan pada duty cycle 0, 25, 50, 75, dan 100 persen. Jika nilainya tidak berubah konsisten, lanjutkan pemeriksaan dengan oscilloscope.
Mengukur PWM dengan oscilloscope
Oscilloscope menampilkan level tinggi, level rendah, frekuensi, duty cycle, waktu naik, noise, dan bentuk pulsa. Gunakan probe serta grounding yang benar agar pengukuran tidak menimbulkan hubung singkat.
Perlu diingat, ground clip oscilloscope meja dapat terhubung ke protective earth. Menjepitnya pada titik yang salah berbahaya. Pahami isolasi alat dan gunakan differential probe bila dibutuhkan.
Kalibrasi perintah spindle
Berikan beberapa nilai S, lalu ukur output PWM, tegangan analog, dan RPM aktual. Buat tabel untuk melihat hubungan perintah dengan hasil. Atur parameter maksimum, minimum, serta trimpot konverter secara bertahap.
Lakukan pengukuran tanpa beban dan saat pemotongan ringan. Slip motor serta karakter VFD dapat mengubah RPM. Gunakan tachometer yang sesuai dan hindari menyentuh bagian berputar.
Contoh tabel pemetaan perintah ke RPM
Tabel berikut adalah contoh ideal untuk spindle dua kutub dengan batas 24.000 RPM pada 400 Hz (24.000 = 120 × 400 ÷ 2), controller dengan nilai S maksimum 24.000, dan interface 0–10 volt yang linear. Spindle nyata dapat menyimpang karena batas minimum VFD, slip, dan beban, sehingga ukurlah di mesin Anda.
Salin tabel ini ke catatan bengkel, lalu tambahkan kolom hasil ukur untuk tegangan dan RPM aktual. Selisih antara nilai teoretis dan hasil ukur menunjukkan bagian yang perlu dikalibrasi, misalnya trimpot konverter atau parameter batas atas VFD.
Logika enable dan arah putaran
Kecepatan bukan satu-satunya sinyal. VFD dapat memerlukan terminal run serta arah forward atau reverse. Controller harus mengaktifkan urutan yang benar agar spindle tidak mulai secara tidak sengaja.
Arah reverse perlu dibatasi jika tool atau collet tidak mendukungnya. Pisahkan logika enable dari PWM dan verifikasi keadaan saat boot, reset, alarm, serta sambungan USB terlepas.
Kondisi output saat controller menyala
Beberapa pin mengambang atau berubah sesaat selama boot. Pulsa singkat dapat mengaktifkan laser atau spindle bila interface tidak memiliki keadaan aman. Pull-up, pull-down, relay enable, dan interlock perlu dirancang dengan benar.
Uji power-on, reset, emergency stop, dan kehilangan komunikasi. Perangkat harus kembali ke keadaan aman. Jangan hanya menguji saat program berjalan normal.
Kesalahan yang sering terjadi
Kesalahan umum meliputi menyambungkan PWM ke input analog tanpa konverter, mencampur ground dan protective earth, memakai level tegangan salah, memasang kabel dekat VFD, serta mengaktifkan logika terbalik.
Parameter kecepatan maksimum sering tidak cocok dengan VFD. Operator lalu melihat perintah 50 persen menghasilkan RPM yang tidak proporsional. Perbaiki pemetaan dan ukur hasil, bukan menebak.
Troubleshooting PWM CNC
Saat output selalu nol, periksa pin, enable, nilai S, mode spindle, dan konfigurasi firmware. Untuk output yang selalu maksimum, periksa invert, pull-up, transistor, serta ground. Lonjakan nilai biasanya mengarah pada noise atau koneksi longgar.
Uji sistem secara berurutan: controller, interface, keluaran analog, input VFD, lalu RPM. Cara ini mempersempit sumber masalah dan mencegah perubahan acak pada banyak parameter.
Tabel diagnosa cepat PWM
Gunakan tabel berikut untuk mempersempit sumber masalah. Pemeriksaan sebaiknya dimulai dari yang paling mudah dan aman dilakukan.
Checklist pengujian aman
Matikan sumber daya sebelum mengubah wiring. Pastikan level tegangan sesuai, beban berbahaya dinonaktifkan, spindle tidak dapat berputar, laser memiliki interlock, dan alat ukur terpasang benar.
Uji duty cycle dari rendah ke tinggi. Catat hasil setiap titik, pantau suhu modul, dan siapkan emergency stop. Hentikan pengujian jika ada bau, panas, percikan, atau respons tidak terkendali.
Dokumentasi dan perawatan
Catat pin PWM, frekuensi, polaritas, level tegangan, parameter firmware, rasio konverter, dan rentang VFD. Beri label kabel serta terminal. Simpan versi konfigurasi yang sudah terbukti bekerja.
Periksa connector, shield, terminal, dan hasil kalibrasi secara berkala. Ulangi pengukuran setelah mengganti controller, VFD, spindle, driver laser, atau firmware.
Lembar dokumentasi PWM
Catat parameter berikut untuk setiap output PWM. Lembar ini mempercepat perbaikan ketika controller, VFD, atau firmware diganti.
Memilih frekuensi PWM
Frekuensi yang tepat mengikuti kemampuan controller dan perangkat penerima. Driver laser dapat menerima puluhan kilohertz, sedangkan konverter analog murah mungkin bekerja lebih baik pada rentang yang lebih rendah. Manual perangkat menjadi rujukan awal.
Periksa bentuk pulsa setelah melewati optocoupler. Frekuensi yang terlalu tinggi dapat membuat sisi naik dan turun membulat. Duty cycle efektif lalu berubah, terutama pada nilai sangat rendah atau sangat tinggi.
Jumlah tingkat pada output PWM
Resolusi menentukan jumlah tingkat duty cycle yang dapat dibuat controller. Resolusi delapan bit memiliki langkah lebih kasar daripada resolusi lebih tinggi. Frekuensi, clock, dan timer mikrocontroller memengaruhi pilihan resolusi.
Resolusi tinggi tidak otomatis memberi kontrol RPM yang akurat. VFD, motor, dan beban memiliki karakter sendiri. Pilih resolusi yang cukup, lalu kalibrasi hasil aktual di mesin.
Pemetaan nilai minimum dan maksimum
Spindle tertentu tidak boleh berputar di bawah RPM minimum karena pendinginan dan torsi menurun. Firmware dapat memetakan nilai S minimum ke duty cycle tertentu. VFD juga memiliki batas frekuensi bawah dan atas.
Samakan parameter controller dan VFD. Jika controller menganggap 24.000 RPM sebagai maksimum tetapi VFD dipasang untuk 18.000 RPM, skala perintah menjadi salah. Catat setiap batas dengan satuan yang jelas.
Deadband pada input kontrol
Sebagian driver tidak merespons perubahan kecil dekat nol. Daerah ini disebut deadband. Spindle mungkin baru mulai berputar setelah duty cycle melewati batas tertentu. Laser tertentu juga memiliki ambang sebelum daya optik muncul.
Jangan menutupi deadband dengan meningkatkan nilai minimum tanpa pengujian. Ukur titik mulai, respons linear, serta keadaan berhenti. Pastikan nilai nol tetap mematikan perangkat dengan aman.
Filter RC untuk keluaran analog
Filter RC memakai resistor dan kapasitor untuk meratakan pulsa menjadi tegangan. Nilai komponen menentukan konstanta waktu. Konstanta yang besar mengurangi ripple, tetapi membuat perubahan kecepatan lebih lambat.
Beban input dapat mengubah hasil perhitungan. Buffer op-amp atau modul konverter membantu menjaga impedansi. Uji keluaran memakai oscilloscope dan multimeter sebelum menghubungkannya ke VFD.
Sinkronisasi dengan perintah G-code
Perintah M3, M4, dan M5 biasanya mengatur keadaan spindle, sedangkan nilai S mengatur kecepatannya. Makna M4 dapat berbeda pada mode laser dan mode spindle. Post-processor CAM harus menghasilkan perintah yang sesuai.
Periksa awal serta akhir program. Pastikan nilai S ditetapkan sebelum enable, dan M5 benar-benar mematikan output. Simulasikan G-code dengan beban dinonaktifkan untuk menemukan urutan yang salah.
Menguji linearitas output
Buat tabel perintah 0, 10, 25, 50, 75, 90, dan 100 persen. Catat duty cycle, tegangan analog, frekuensi VFD, serta RPM. Grafik sederhana akan menunjukkan bagian yang linear dan bagian yang menyimpang.
Ulangi pengukuran saat nilai naik dan turun. Perbedaan hasil dapat menunjukkan hysteresis, filter lambat, atau masalah mekanik. Gunakan data tersebut untuk memperbaiki pemetaan.
Keamanan saat mengendalikan spindle
Sinyal PWM merupakan perintah operasi, bukan fungsi keselamatan. Emergency stop harus menghentikan energi berbahaya melalui rancangan yang sesuai. Relay enable, STO, contactor, atau metode lain mengikuti mesin dan standar yang diterapkan.
Selain itu, jangan memutus output VFD ke motor secara sembarangan ketika VFD sedang bekerja. Ikuti diagram produsen. Uji setiap kondisi fault dengan spindle bebas dari tool dan area kerja aman.
Pertanyaan yang sering muncul tentang PWM CNC
Apakah output PWM dapat langsung dihubungkan ke VFD?
Hanya bila VFD memang menerima sinyal PWM. Umumnya VFD membutuhkan tegangan analog 0–10 volt sehingga diperlukan konverter PWM ke analog. Baca manual VFD sebelum menyambungkan.
Berapa frekuensi PWM yang terbaik?
Tidak ada satu nilai untuk semua perangkat. Frekuensi mengikuti kemampuan controller dan perangkat penerima, sehingga rujuk manual interface atau driver yang dipakai.
Mengapa RPM tidak sama dengan nilai S?
Nilai S hanyalah perintah yang dipetakan oleh firmware dan interface. RPM aktual dipengaruhi parameter VFD, motor, beban, dan kalibrasi, jadi ukur dengan tachometer yang sesuai.
Apakah multimeter cukup untuk memeriksa PWM?
Cukup untuk pemeriksaan awal, tetapi tidak menampilkan bentuk pulsa atau noise. Gunakan oscilloscope bila perlu memeriksa frekuensi, duty cycle, dan gangguan.
Penutup
PWM CNC menyediakan cara fleksibel untuk mengatur spindle, laser, dan perangkat pendukung. Hasil yang stabil membutuhkan kecocokan frekuensi, duty cycle, level tegangan, interface, grounding, serta konfigurasi firmware.
Ukur sinyal dan kalibrasi hasil pada beberapa titik. Setelah memahami PWM, lanjutkan ke VFD dan Spindle Control atau pilih artikel lain melalui halaman induk Elektronik & Controller Urban Creator.




1 Comment
FluidNC CNC: Instalasi, Config YAML, dan Wi-Fi
October 8, 2026[…] VFD, cocokkan skala RPM controller dengan parameter VFD dan interface 0-10 volt. Baca panduan PWM CNC dan setting VFD spindle […]