


GRBL Mythos: Evolusi Firmware CNC STM32 Urban Creator
- GRBL Mythos bisa di-flash melalui flash.urbancreator.id
Jika Anda menggunakan CNC controller berbasis STM32 BluePill, firmware yang berjalan di dalamnya kemungkinan bukan lagi GRBL yang langsung berasal dari Arduino/AVR, melainkan hasil evolusi panjang berbagai project open-source.
GRBL Mythos adalah firmware yang digunakan pada controller CNC STM32 Urban Creator.
Firmware ini tidak dibuat dari nol. Fondasinya berasal dari keluarga GRBL 1.1f, kemudian berkembang melalui port STM32 dengan komunikasi USB dan fork multi-axis seperti 6-AXIS-USBCNC-GRBL.
Urban Creator kemudian mengembangkan basis tersebut lebih jauh dengan fokus yang berbeda:
- stabilitas pemakaian nyata,
- keselamatan mesin,
- komunikasi USB,
- watchdog dan fault recovery,
- automatic tool change,
- fixed toolsetter,
- perlindungan flash/EEPROM,
- validasi setting dan G-code,
- serta predictable behavior ketika terjadi kondisi tidak normal.
Tujuan GRBL Mythos bukan menjadi firmware dengan fitur sebanyak mungkin.
Tujuannya lebih sederhana:
Membuat controller CNC STM32 yang ringan, predictable, dan dapat digunakan setiap hari pada mesin nyata.
GRBL Mythos vs GRBL Arduino: Apa Bedanya?
Banyak pengguna CNC pertama kali mengenal GRBL lewat Arduino Uno. GRBL Mythos berangkat dari keluarga GRBL 1.1f yang sama, tetapi berjalan di STM32F103 (BluePill) dan diperkeras untuk pemakaian harian. Tabel berikut merangkum perbedaannya.
✅ = keunggulan Mythos | ➖ = sama | ❌ = tidak ada di GRBL Arduino
Perbedaan Terbesar: Hardware
GRBL Arduino dirancang untuk MCU 8-bit AVR yang sangat terbatas. Ini membuatnya sederhana dan sangat populer, tetapi ruang untuk fitur pengaman tambahan sempit.
GRBL Mythos memakai MCU 32-bit yang lebih kuat dengan Flash dan RAM lebih longgar. Ruang ekstra itu dipakai untuk watchdog, verifikasi flash, validasi input, USB yang lebih tahan, dan automatic tool change.
Yang Sengaja Tidak Berubah
Motion planner tetap GRBL klasik, dan dialek G-code tetap sama. Program G-code yang sudah Anda pakai di GRBL Arduino tetap bisa dijalankan, dan sender seperti OpenBuilds CONTROL, UGS, dan Candle tetap dapat digunakan.
Firmware juga tidak otomatis membuat mekanik lebih akurat. Akurasi tetap ditentukan oleh kalibrasi steps/mm, backlash, dan kekakuan mesin. Keunggulan Mythos ada pada konsistensi dan keandalan, bukan pada kemampuan menggerakkan mesin.
Pilih yang Mana?
- Setup Arduino Uno Anda sudah berjalan baik,
- Anda hanya butuh fitur dasar,
- Anda ingin kesederhanaan dan banyak referensi komunitas,
- Toolchain lama Anda bergantung pada GRBL AVR.
- Mesin dipakai setiap hari dan pekerjaan berjam-jam,
- Anda butuh USB yang stabil dan pengaman setting,
- Anda ingin automatic tool change dengan toolsetter,
- Anda memakai controller STM32 Urban Creator.
Untuk perbandingan Mythos dengan grblHAL dan FluidNC, lihat bagian Posisi GRBL Mythos Dibanding grblHAL di bawah.
Asal-Usul GRBL Mythos
Secara sederhana, silsilah pengembangannya dapat digambarkan sebagai berikut:
- gnea/grbl
GRBL 1.1f yang menjadi salah satu firmware CNC open-source paling populer di komunitas maker. - usbcnc/grbl
Pengembangan GRBL untuk platform STM32 dengan komunikasi USB. - robomechs/6-AXIS-USBCNC-GRBL
Pengembangan lebih lanjut dengan kemampuan multi-axis yang kemudian banyak digunakan sebagai basis controller STM32 BluePill. - GRBL Mythos – Urban Creator
Pengembangan khusus untuk hardware CNC Urban Creator dengan fokus pada stabilitas, safety, USB, watchdog, toolsetter, automatic M6, flash protection dan penggunaan produksi nyata.
Secara singkat:
GRBL 1.1f → STM32 USB Port → 6-Axis STM32 Fork → GRBL Mythos
Nama Mythos digunakan dalam pengembangan internal Urban Creator yang proses audit, debugging dan eksperimennya juga banyak dibantu oleh AI.
Kenapa Firmware Ini Perlu Dikembangkan Lagi?
Basis open-source yang digunakan sebenarnya sudah mampu menjalankan CNC dengan baik.
Motion engine GRBL sendiri sudah menggunakan berbagai konsep yang matang, seperti:
- look-ahead motion planning,
- junction deviation,
- reverse planner pass,
- forward planner pass,
- acceleration dan deceleration planning,
- Bresenham multi-axis stepping,
- serta AMASS step smoothing.
Karena itu Urban Creator tidak memilih menulis ulang keseluruhan motion planner.
Masalah yang ditemukan justru banyak berada pada kondisi yang baru terlihat setelah firmware digunakan terus-menerus pada mesin nyata.
Misalnya:
Apa yang terjadi jika USB menerima data dalam kondisi buffer hampir penuh?
Apa yang terjadi jika operator melakukan Hold dan Resume berkali-kali?
Apa yang terjadi jika hard limit aktif saat mesin sedang menjalankan G-code?
Apa yang terjadi jika toolsetter menghasilkan dua hasil probing yang berbeda?
Apa yang terjadi jika MCU mengalami HardFault ketika spindle atau laser masih aktif?
Apa yang terjadi jika listrik mati ketika STM32 sedang menulis flash?
Apa yang terjadi jika pengguna memasukkan setting motion dengan nilai nol?
Apa yang terjadi jika parser menerima angka ekstrem atau parameter tidak valid?
Pertanyaan-pertanyaan semacam inilah yang akhirnya membentuk arah pengembangan GRBL Mythos.
Dari Fork Open-Source Menuju Firmware Produk
Pada tahap awal, perbedaan GRBL Mythos dengan source 6-AXIS-USBCNC-GRBL belum terlalu besar.
Namun setelah melalui banyak iterasi internal, audit source, simulasi, compile test dan pengujian hardware nyata, perbedaannya mulai cukup signifikan.
Secara umum:
Sama tidak berubah | Ditingkatkan sudah ada di basis, diperkuat | Baru ditambahkan Mythos
Perubahan tersebut tidak terjadi dalam satu versi.
GRBL Mythos berkembang melalui puluhan build internal dengan penamaan seperti FIXED19, FIXED20, FIXED30, FIXED37 hingga generasi pengembangan yang lebih baru.
Nomor tersebut bukan nama produk.
Untuk pengguna, firmware tetap mempunyai satu nama:
GRBL Mythos
Tahap 1 — Membuat Basis STM32 Lebih Stabil
Tahap awal difokuskan pada masalah dasar dari fork STM32 yang digunakan.
Area yang diperiksa antara lain:
- komunikasi USB,
- handling limit,
- homing,
- PWM spindle dan laser,
- penyimpanan settings,
- interrupt,
- stepper realtime,
- serta reset behavior.
Salah satu bug penting ditemukan pada jalur PWM invert.
Dalam kondisi tertentu, proses inversion dapat membuat kondisi OFF tidak diterjemahkan sebagaimana mestinya.
Pada router, masalah ini dapat menyebabkan spindle command tidak sesuai.
Pada laser, risikonya lebih serius karena firmware harus memastikan bahwa kondisi OFF benar-benar menghasilkan output aman.
Karena itu logika PWM diperbaiki agar kondisi OFF mempunyai prioritas safety.
Tahap 2 — Menambahkan Independent Watchdog
STM32F103 memiliki Independent Watchdog atau IWDG.
Fungsinya sederhana:
Jika firmware benar-benar berhenti bekerja, MCU dapat melakukan reset otomatis.
Tetapi pada controller CNC implementasinya tidak sesederhana memberi timeout beberapa detik.
GRBL mempunyai berbagai operasi yang secara normal dapat berada lama di jalur blocking atau realtime, seperti:
- homing,
- probing,
- planner synchronization,
- Feed Hold,
- suspend,
- dan tool change.
Jika watchdog hanya diberi makan dari main loop, aktivitas CNC yang sah dapat salah dianggap sebagai firmware hang.
Karena itu Mythos memperluas mekanisme watchdog feeding ke jalur realtime yang memang memerlukannya.
Tujuannya agar firmware lebih mampu membedakan antara:
mesin sedang menjalankan operasi CNC yang valid
dan
MCU benar-benar berhenti merespons.
Tahap 3 — Fault Harus Membuat Mesin Lebih Aman
Pada banyak firmware embedded sederhana, HardFault berakhir seperti ini:
HardFault
→ while(1)
CPU berhenti sampai controller dimatikan atau di-reset.
Untuk controller CNC atau laser, pendekatan seperti itu belum cukup.
Peripheral PWM atau output tertentu dapat tetap berada pada state terakhir meskipun CPU sudah fault.
GRBL Mythos kemudian menggunakan filosofi:
FAULT → SAFE OUTPUT → RECOVERY
Ketika terjadi fault:
- output kritis diarahkan ke kondisi aman,
- spindle/laser tidak dibiarkan begitu saja,
- informasi fault dapat dicatat,
- watchdog kemudian digunakan sebagai mekanisme recovery/reset.
Pendekatan ini penting karena hardware Urban Creator dapat mengontrol:
- router,
- spindle VFD,
- diode laser,
- CO₂ laser,
- relay,
- dan peripheral lainnya.
Tahap 4 — Automatic Tool Change
Salah satu pengembangan terbesar GRBL Mythos adalah automatic tool measurement menggunakan fixed toolsetter.
Ketika mode automatic tool change aktif, firmware dapat menjalankan sequence:
M6 → retract Z → menuju toolsetter → probing → menghitung Tool Length Offset → kembali ke pekerjaan
Namun implementasi fitur ini membuka banyak edge case baru.
Pada pengembangan awal pernah ditemukan kondisi ketika gerakan internal tool change tidak masuk ke jalur planner sebagaimana yang diharapkan.
Akibatnya gerakan dapat tidak terjadi sementara probing langsung berlanjut dan menghasilkan alarm.
Masalah tersebut kemudian dilacak hingga ke jalur parser, planner dan stepper tanpa harus mengganti algoritma trajectory planner GRBL secara keseluruhan.
Tahap 5 — Two-Pass Tool Measurement
Fixed toolsetter tidak cukup hanya menghasilkan trigger.
Dalam penggunaan nyata dapat terjadi:
- electrical noise,
- switch bounce,
- connector kurang baik,
- mechanical variation,
- atau trigger terlalu cepat.
Karena itu Mythos menggunakan two-pass probing.
Sequence-nya:
Fast Probe → Pull-Off → Slow Probe → Compare
Probe pertama digunakan untuk mencari permukaan dengan cepat.
Probe kedua dilakukan lebih lambat untuk mendapatkan posisi yang lebih presisi.
Jika kedua hasil berada dalam toleransi yang diperbolehkan, firmware menggunakan hasil tersebut.
Jika perbedaannya terlalu besar, lebih aman menghentikan proses daripada menggunakan Tool Length Offset yang meragukan.
Dalam salah satu pengujian hardware nyata diperoleh selisih:
T1 : 0.003 mm
T2 : 0.008 mm
T3 : 0.010 mm
T4 : 0.008 mm
Pada pengujian setelah homing ulang diperoleh selisih sekitar:
0.002 mm
Angka tersebut menunjukkan repeatability probing pada pengujian tersebut, bukan klaim akurasi keseluruhan mesin.
Akurasi CNC tetap dipengaruhi oleh:
- backlash,
- rigidity,
- spindle runout,
- tool deflection,
- steps/mm,
- homing repeatability,
- serta kualitas mekanik mesin.
Tahap 6 — Machine Position Harus Bisa Dipercaya
Automatic M6 mempunyai risiko berbeda dibanding probing manual.
Firmware melakukan rapid menuju lokasi toolsetter berdasarkan machine coordinate.
Karena itu machine position harus benar-benar dapat dipercaya.
Prinsip Mythos:
Full Homing berhasil → machine coordinate valid
Tetapi jika terjadi kondisi yang dapat membuat posisi fisik tidak lagi dapat dipercaya, seperti hard limit atau abort tertentu:
machine position dianggap tidak valid → automatic M6 dibatasi
Tujuannya adalah mencegah mesin melakukan rapid menuju koordinat toolsetter berdasarkan asumsi posisi yang sudah salah.
Pada konfigurasi umum Urban Creator:
Z home berada di atas
dan
gerakan menuju meja mempunyai machine-Z negatif.
Tahap 7 — $TLS dan Toolsetter Coordinate
Toolsetter tetap disimpan menggunakan command:
$TLS
Operator cukup:
$H
→ Jog ke toolsetter
→ $TLS
Firmware kemudian menyimpan posisi toolsetter dalam machine coordinate.
Workflow ini sengaja dibuat sederhana karena sebagian besar pengguna tidak perlu memahami fixture coordinate khusus hanya untuk menggunakan automatic tool change.
Setelah TLS valid:
M6 T1
M6 T2
M6 T3
dapat menggunakan lokasi toolsetter tersebut secara otomatis.
TLS Restore Setelah Homing
Pada pengembangan berikutnya ditemukan kebutuhan lain.
Bagaimana jika operator melakukan homing ulang di session yang sama?
Toolsetter sebenarnya tidak berpindah.
Karena posisinya menggunakan machine coordinate, full homing seharusnya mengembalikan koordinat tersebut ke referensi yang sama.
Mythos kemudian menambahkan mekanisme validasi.
Jika:
- TLS sebelumnya valid,
- full XYZ homing berhasil,
- posisi toolsetter masih berada dalam travel yang valid,
firmware dapat menghasilkan:
TLS RESTORED AFTER HOMING
Setelah itu operator dapat langsung menjalankan:
M6
tanpa $TLS ulang.
Fitur tersebut telah diuji langsung pada hardware dan automatic probing tetap bekerja normal.
Kenapa Setelah Power Cycle $TLS Perlu Dilakukan Lagi?
Ini merupakan keputusan safety yang disengaja.
Setelah power-cycle, firmware tidak langsung menganggap bahwa seluruh keadaan mekanik mesin sama seperti session sebelumnya.
Karena itu validitas TLS tidak otomatis dipercaya hanya berdasarkan data yang tersimpan.
Operator melakukan:
$H
$TLS
pada session baru.
Pendekatan ini sedikit menambah satu langkah, tetapi memberikan assurance bahwa lokasi toolsetter yang akan digunakan memang masih sesuai dengan posisi fisik mesin.
$TCZ untuk Mesin Tanpa Homing
Tidak semua mesin CNC menggunakan limit switch atau homing.
Untuk kondisi tersebut GRBL Mythos mempunyai workflow tambahan menggunakan:
$TCZ
Tool change dapat mempunyai Z reference yang ditetapkan secara manual.
Karena tanpa homing firmware tidak mempunyai absolute machine reference yang kuat, $TLS dan $TCZ perlu dilakukan kembali setelah power-cycle.
Tahap 8 — State Tool, TLO dan Spindle
Pengembangan M6 juga menemukan masalah yang tidak selalu terlihat sebagai motion bug.
Salah satunya adalah modal state:
- M3,
- M4,
- M5,
- feed,
- spindle speed,
- current tool,
- dan Tool Length Offset.
Pada kombinasi tertentu antara:
- tool change,
- Hold,
- Resume,
- abort,
- homing,
- reset,
state internal dapat berbeda dengan kondisi fisik jika tidak ditangani dengan hati-hati.
Mythos kemudian memperketat lifecycle state tersebut.
Beberapa kondisi digunakan untuk mengembalikan TLO dan tool state ke baseline tertentu.
Prinsipnya:
Tool Length Offset dari pekerjaan sebelumnya tidak boleh diam-diam terbawa ke pekerjaan berikutnya.
Tahap 9 — EEPROM dan Flash Protection
STM32F103 tidak memiliki EEPROM internal tradisional.
Karena itu settings disimpan menggunakan flash.
Settings tersebut mencakup parameter penting seperti:
- steps/mm,
- acceleration,
- maximum rate,
- maximum travel,
- homing,
- limit,
- spindle,
- dan tool change.
Korupsi settings dapat menyebabkan mesin bergerak menggunakan parameter yang salah.
Audit Mythos menemukan beberapa area yang perlu diperbaiki, termasuk checksum dan proses flash.
Flash handling kemudian diperketat menjadi:
unlock → erase/write → verify → lock
Firmware juga tidak hanya menganggap proses write selalu berhasil.
Jika operasi flash gagal, error dapat diteruskan kembali ke sistem.
Perlindungan Tegangan Saat Menulis Flash
Flash sangat sensitif terhadap supply voltage.
Jika power dimatikan ketika MCU sedang erase atau write flash, data berpotensi rusak.
Karena controller CNC sering dimatikan bersamaan dengan power supply utama mesin, kondisi ini dianggap penting.
Mythos kemudian menambahkan pengecekan supply sebelum operasi flash tertentu.
Konsepnya:
Supply sehat → flash write diperbolehkan
Voltage drop terdeteksi → hindari operasi flash berisiko
Tujuannya bukan membuat sistem kebal terhadap semua kehilangan daya, tetapi mengurangi kemungkinan settings rusak pada kondisi power-down.
Tahap 10 — USB Runtime Stability
USB merupakan salah satu bagian paling kritis karena controller menerima ribuan command melalui sender PC.
GRBL Mythos banyak diuji menggunakan software seperti:
- OpenBuilds CONTROL,
- UGS,
- Candle,
- LightBurn,
- dan berbagai sender GRBL lainnya.
Pengembangan USB tidak hanya berfokus pada connect/disconnect.
Audit terbaru juga melihat:
- ring-buffer wrap,
- TX buffering,
- RX buffering,
- realtime command,
- buffer overflow,
- reset,
- dan recovery.
USB TX Ring-Buffer Wrap
Pada source lama terdapat edge case ketika pointer buffer berada dekat ujung array.
Penambahan ukuran packet dapat melewati batas integer sebelum operasi modulo dilakukan.
Kondisi tersebut dapat menghasilkan posisi tail yang salah.
Mythos memperbaiki handling wrap tersebut sehingga indeks buffer tetap konsisten.
Bug semacam ini jarang muncul dalam penggunaan biasa, tetapi justru penting untuk firmware produksi karena dapat terjadi setelah streaming data dalam jumlah besar.
USB RX dan Realtime Command
Realtime command seperti:
?
!
~
Ctrl-X
mempunyai karakter berbeda dari G-code biasa.
Feed Hold harus tetap dapat diterima meskipun sender sedang streaming file.
Karena itu realtime command diperlakukan secara khusus.
Untuk kondisi overflow ekstrem, Mythos menggunakan filosofi:
Jika sebagian G-code sudah tidak dapat dipercaya, jangan meneruskan pekerjaan seolah-olah file masih utuh.
Artinya failure handling lebih memilih menghentikan job daripada diam-diam kehilangan byte dan menjalankan G-code yang sudah terpotong.
Tahap 11 — Low-Speed Step Timer
Salah satu temuan audit terbaru cukup menarik.
Masalah justru muncul bukan pada high-speed motion, tetapi pada feed sangat rendah.
STM32F103 menggunakan timer 16-bit.
Jika period step yang dibutuhkan terlalu panjang, nilainya dapat melewati:
65535
Pada implementasi lama, timer dapat mencapai limit tersebut sehingga kecepatan aktual tidak lagi sesuai dengan feed yang diperintahkan.
Contohnya:
G91
G1 X10 F10
Secara teori harus menghasilkan:
10 mm / 10 mm per menit
= sekitar 60 detik
Pada Mythos, step timer kemudian diperbaiki menggunakan kombinasi prescaler dan ARR yang sesuai dengan periode step.
Pengujian hardware dilakukan:
X10 F10
≈ 60 detik
kemudian:
X20 F10
≈ 120 detik
Jarak 20 mm juga diverifikasi menggunakan jig fisik.
Artinya perbaikannya bukan hanya lolos compile atau simulasi, tetapi telah diuji langsung pada mesin.
Tahap 12 — Parameter Motion Tidak Boleh Membuat Firmware Rusak
Audit berikutnya menemukan bahwa beberapa parameter GRBL secara teoritis dapat diisi dengan nilai yang tidak masuk akal.
Misalnya:
$100=0
$110=0
$120=0
$130=0
Nilai tersebut dapat menyebabkan:
- pembagian dengan nol,
- Infinity,
- calculation abnormal,
- atau planner berada pada kondisi yang tidak valid.
Mythos sekarang memperketat validasi setting sehingga parameter motion yang membutuhkan nilai positif tidak menerima nilai nol sembarangan.
Pengujian langsung dilakukan dan input tersebut ditolak oleh firmware.
Startup Block Juga Diperketat
GRBL mempunyai startup block:
$N0
$N1
Audit menemukan bahwa index startup block perlu divalidasi dengan lebih ketat.
Input seperti:
$N2
$N-1
$N1.5
sekarang ditolak.
Tujuannya mencegah access terhadap area settings di luar slot startup block yang valid.
Parser dan Numeric Safety
Firmware CNC harus tetap aman walaupun menerima input yang tidak normal.
Karena itu Mythos memperketat validasi berbagai nilai seperti:
- tool number,
- parameter P,
- parameter L,
- coordinate sangat besar,
- floating-point yang digunakan sebagai integer,
- dwell,
- serta perhitungan jumlah segment arc.
Contohnya:
T1.5
tidak dianggap sebagai tool integer valid.
Perbaikan ini hampir tidak pernah terlihat ketika menggunakan CAM normal, tetapi sangat penting dalam mengurangi failure mode yang sulit diprediksi.
Tahap 13 — Hard Limit Lebih Defensif
Hard limit bukan hanya masalah interrupt ketika switch berubah state.
Firmware juga harus memikirkan kondisi seperti:
- switch sudah aktif sebelum limit di-enable,
- polarity berubah,
- controller baru selesai reset,
- atau mesin sedang bergerak saat switch terpicu.
Mythos memperketat handling tersebut.
Dalam pengujian hardware nyata, hard limit sengaja dipicu ketika mesin sedang menjalankan G-code.
Sequence yang terjadi:
Motion
→ Limit trigger
→ ALARM:1
→ Motion berhenti
→ Controller lock
→ G-code berikutnya tidak diteruskan
Pengujian dilakukan lebih dari sekali dengan hasil konsisten.
Setelah hard limit, machine position tidak lagi dianggap aman untuk langsung meneruskan pekerjaan tanpa reference ulang.
Tahap 14 — Feed Hold dan Resume
Hold/Resume merupakan salah satu realtime path yang paling sering digunakan operator.
Pengujian dilakukan berulang kali:
Run
→ Hold
→ Resume
→ Hold
→ Resume
Firmware tetap stabil dan tidak kehilangan koneksi USB.
Pada OpenBuilds CONTROL, tombol jog dapat terlihat nonaktif selama controller berada dalam state Hold.
Itu merupakan behavior normal sender karena controller belum kembali ke Idle.
Dari Bench Test ke Pemotongan Nyata
Firmware CNC tidak cukup hanya diuji menggunakan:
G0 X10
atau dengan simulasi.
Karena itu Mythos diuji pada pekerjaan produksi nyata.
Salah satu pengujian terbaru dilakukan menggunakan material HDPE.
Job tersebut berlangsung sekitar:
24 menit
dan melibatkan:
- banyak command G1,
- interpolasi G2,
- perubahan kedalaman Z,
- beberapa depth pass,
- feed kerja,
- spindle command,
- dan streaming G-code secara terus-menerus melalui USB.
Pekerjaan selesai dengan:
JOB COMPLETE
Setelah job selesai, controller masih merespons:
$$
$I
$G
secara normal.
Tidak terlihat watchdog reset, parser failure ataupun USB disconnect selama pekerjaan tersebut.
Field test seperti ini jauh lebih berharga dibanding hanya melakukan benchmark synthetic karena firmware diuji dalam kondisi mekanik, electrical load, vibration dan workflow operator yang sebenarnya.
Kenapa Motion Planner Tidak Diganti?
Ini merupakan keputusan engineering yang sengaja dipertahankan sejak awal.
Motion planner GRBL mempunyai arsitektur:
G-code
↓
Look-Ahead Planner
↓
Junction Velocity
↓
Reverse & Forward Pass
↓
Acceleration / Deceleration
↓
Segment Preparation
↓
AMASS + Bresenham
↓
STEP / DIR
Prinsip Mythos tetap:
Jangan mengganti motion engine yang sudah matang jika masalah sebenarnya berada di lapisan lain.
Pengembangan lebih banyak difokuskan pada interaksi antara STM32 dan motion engine tersebut:
- timer,
- USB,
- limits,
- fault handling,
- flash,
- tool change,
- probing,
- dan state management.
Bagaimana dengan Jerk-Limited atau S-Curve?
Beberapa firmware CNC modern mulai mengeksplorasi:
- jerk limiting,
- S-curve,
- third-order acceleration.
Teknik tersebut dapat membuat perubahan acceleration menjadi lebih halus.
Namun smooth motion dan positioning accuracy adalah dua hal berbeda.
S-curve terutama mempengaruhi:
- mechanical shock,
- resonance,
- perubahan acceleration,
- suara motor,
- serta smoothness.
GRBL klasik yang dikalibrasi dengan benar tetap dapat mencapai posisi target secara akurat.
Karena prioritas Mythos adalah stability dan predictable behavior, motion profile eksperimental tidak menjadi prioritas utama.
Apakah GRBL Mythos Lebih Akurat dari Source Aslinya?
Tidak tepat jika mengatakan firmware otomatis membuat mekanik lebih akurat.
Misalnya:
G0 X100
source asli maupun Mythos pada dasarnya akan menghasilkan jumlah step sesuai konfigurasi steps/mm.
Akurasi aktual tetap banyak ditentukan oleh:
- calibration,
- backlash,
- rigidity,
- belt atau leadscrew,
- spindle runout,
- flex,
- tool deflection,
- serta kualitas mekanik.
Perbedaan Mythos lebih tepat disebut sebagai consistency dan reliability improvement.
Misalnya:
- feed sangat rendah sekarang tetap sesuai command,
- parameter berbahaya ditolak,
- USB diperkeras,
- flash diverifikasi,
- hard limit lebih defensif,
- fault mempunyai recovery path,
- dan toolsetter mempunyai verification.
Dengan kata lain:
Akurasi terutama berasal dari mekanik dan calibration. Reliability berasal dari keseluruhan sistem.
Posisi GRBL Mythos Dibanding grblHAL
Urban Creator juga menggunakan dan mengembangkan platform lain seperti grblHAL.
grblHAL mempunyai pendekatan berbeda.
Arsitekturnya jauh lebih modular dan dapat mendukung:
- berbagai MCU,
- berbagai board,
- banyak axis,
- plugin,
- auto-square,
- SD card,
- network,
- advanced G-code,
- tool table,
- serta fitur CNC yang lebih kompleks.
GRBL Mythos tidak mencoba menggantikan grblHAL.
Target Mythos justru lebih sempit:
STM32F103 BluePill + USB + CNC 3-axis yang sederhana dan stabil.
Pendekatan ini mempunyai keuntungan tertentu.
Source lebih kecil.
Jumlah state yang harus diuji lebih sedikit.
Flash dan RAM lebih longgar.
Firmware lebih mudah di-maintain untuk hardware yang sama.
grblHAL merupakan pilihan sangat menarik untuk controller generasi berikutnya dengan MCU lebih kuat seperti STM32F4.
Sedangkan Mythos tetap cocok untuk kelas controller STM32F103 yang ringan dan ekonomis.
GRBL Mythos, FluidNC dan grblHAL
Dalam ekosistem Urban Creator, ketiganya mempunyai peran berbeda.
GRBL Mythos
Fokus pada:
- STM32F103,
- USB,
- GRBL-compatible sender,
- stabilitas,
- CNC 3-axis,
- automatic tool change sederhana.
FluidNC
Fokus pada:
- ESP32,
- Wi-Fi,
- WebUI,
- konfigurasi YAML,
- konektivitas modern,
- dan penggunaan wireless.
grblHAL
Fokus pada:
- MCU yang lebih kuat,
- arsitektur HAL,
- plugin,
- multi-axis,
- auto-square,
- dan pengembangan CNC kelas lebih tinggi.
Jadi tidak ada satu firmware yang harus menggantikan semuanya.
Setiap platform mempunyai targetnya masing-masing.
Fitur Utama GRBL Mythos
GRBL Mythos saat ini mencakup berbagai pengembangan antara lain:
- Basis GRBL 1.1f dan fork STM32.
- Target STM32F103 BluePill.
- Kompatibilitas dengan sender GRBL.
- Motion planner GRBL klasik.
- AMASS step smoothing.
- Improved low-speed step timing.
- Improved USB TX buffering.
- Improved USB RX handling.
- Realtime command protection.
- Feed Hold / Resume handling.
- Independent Watchdog / IWDG.
- Fault-output safe shutdown.
- Watchdog recovery.
- Improved hard-limit handling.
- Runtime limit protection.
- PWM spindle/laser safety.
- Improved EEPROM checksum.
- Flash write verification.
- Voltage-aware flash operation.
- Invalid setting protection.
- Numeric/parser validation.
- Startup block bounds checking.
- Dwell overflow protection.
- Arc calculation hardening.
- Automatic M6.
- Fixed toolsetter.
$TLS.$TCZ.- Two-pass tool measurement.
- Tool Length Offset handling.
- Tool state lifecycle protection.
- Machine-coordinate validation.
- TLS restore setelah successful full homing.
- Release identity dan binary verification.
Automatic M6 Masih Berstatus Experimental
Walaupun automatic M6 sudah berhasil digunakan pada mesin produksi dan menunjukkan repeatability probing yang sangat baik, fitur ini tetap dapat diberi label:
Experimental / Beta
Alasannya bukan karena fitur tersebut belum bekerja.
Automatic tool change melibatkan banyak sistem sekaligus:
- homing,
- machine coordinate,
- toolsetter,
- probe electrical signal,
- mekanik Z,
- TLO,
- travel,
- CAM,
- sender,
- dan konfigurasi mesin.
Konfigurasi setiap customer dapat berbeda.
Karena itu penggunaan awal sebaiknya dilakukan dengan:
- dry-run,
- memastikan posisi toolsetter benar,
- memastikan probe polarity benar,
- memastikan travel mesin cukup,
- memastikan Z safe,
- dan mengawasi beberapa tool change pertama.
Status experimental dapat dinaikkan setelah data penggunaan customer semakin banyak.
Bukan Sekadar Menambah Fitur
Salah satu pelajaran terbesar selama pengembangan GRBL Mythos adalah bahwa firmware CNC yang baik tidak selalu ditentukan oleh panjang daftar fiturnya.
Banyak pekerjaan paling penting justru berada pada bagian yang tidak terlihat.
Seperti:
USB buffer wrap
RX overflow
numeric overflow
timer saturation
flash verify
voltage drop
hard-limit state
watchdog
fault recovery
parser validation
Pengguna mungkin tidak pernah melihat fitur-fitur tersebut secara langsung.
Tetapi bagian inilah yang menentukan apakah controller tetap predictable ketika digunakan selama berjam-jam.
Dari Firmware yang Bisa Bergerak Menjadi Firmware Produksi
Membuat firmware yang dapat menjalankan:
G0 X100
relatif mudah.
Tantangan sebenarnya adalah memastikan firmware tetap mempunyai behavior yang benar ketika sesuatu tidak berjalan ideal.
Controller harus mengetahui:
- kapan mesin boleh bergerak,
- kapan machine position masih dapat dipercaya,
- kapan job harus dihentikan,
- kapan setting harus ditolak,
- kapan flash tidak boleh ditulis,
- kapan toolsetter tidak boleh dipercaya,
- dan apa yang harus dilakukan ketika MCU mengalami fault.
Itulah filosofi GRBL Mythos:
Mempertahankan motion engine GRBL yang sudah matang, kemudian memperkuat firmware STM32 di sekelilingnya agar lebih sesuai digunakan sebagai controller CNC nyata.
GRBL Mythos tidak dikembangkan dengan prinsip:
“Tambah sebanyak mungkin fitur.”
Tetapi dengan siklus:
Audit → Test → Temukan Failure Mode → Perbaiki → Build → Hardware Test → Produksi Nyata
Dan pada akhirnya ukuran paling penting dari firmware CNC bukan seberapa panjang README atau seberapa banyak menu yang tersedia.
Ukuran sebenarnya adalah:
Apakah mesin tetap bekerja dengan benar ketika benar-benar digunakan untuk produksi.
Cara Flash GRBL Mythos
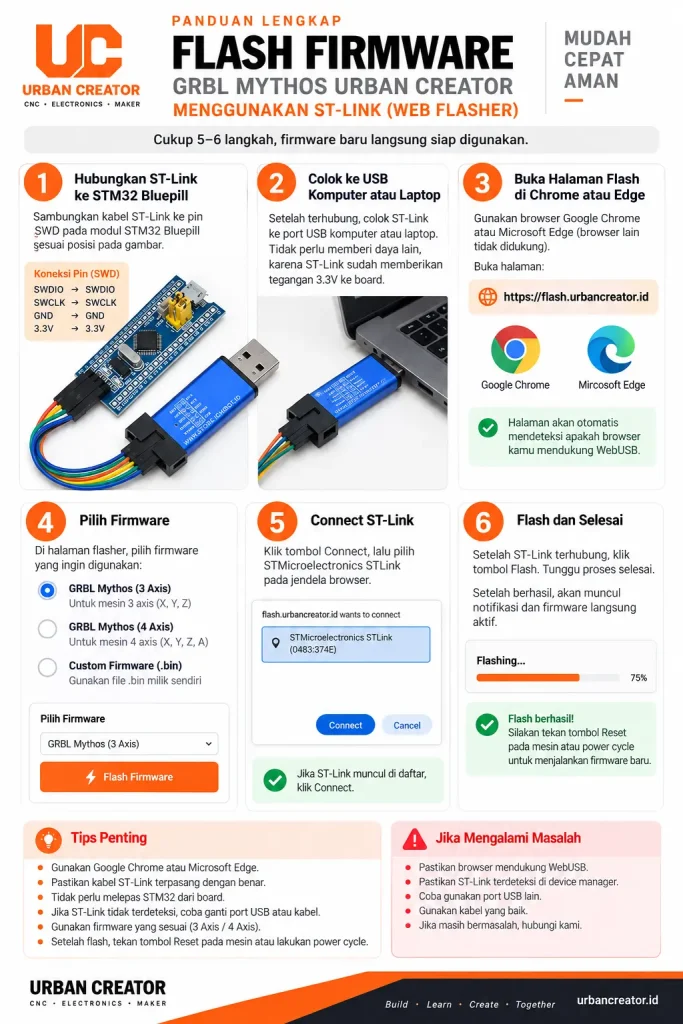
Ikuti panduan secara berurutan
Artikel ini merupakan bagian dari panduan Elektronik & Controller Urban Creator. Kembali ke halaman induk Elektronik & Controller untuk melihat urutan topik dan memilih bacaan berikutnya.




8 Comments
Flash Firmware GRBL Urban Creator ke Bluepill via ST-LINK
September 20, 2026[…] GRBL Mythos […]
Software Kontrol CNC Urban Creator: Reborn dari OpenBuilds
September 20, 2026[…] GRBL Mythos […]
Panduan GRBL CNC: Cara Kerja, Setting, dan Alarm - Urban Creator
October 7, 2026[…] GRBL Mythos […]
CNC Sender: Koneksi GRBL, Titik Nol, Streaming, dan Pemulihan - Urban Creator
October 8, 2026[…] GRBL Mythos […]
Mesin CNC Tidak Bergerak? Diagnosis Aman dan Bertahap
October 8, 2026[…] GRBL Mythos […]
Post Processor CNC: G-code CAM untuk Controller
October 9, 2026[…] GRBL Mythos […]
Belajar GRBL: Koneksi, Setelan, Homing, dan Uji Potong
October 9, 2026[…] GRBL Mythos […]
Merakit CNC Sendiri: Panduan dari Rencana ke Uji Potong
October 19, 2026[…] GRBL Mythos […]