


Stepper Driver CNC Router: Fungsi, Kecocokan, dan Pengaturan Dasar
Panduan CNC Router · Topik 7
Daftar isi artikel
Stepper driver mengatur arus kumparan motor berdasarkan perintah dari controller. Driver bukan sekadar penguat sinyal: cara pengaturan arus, antarmuka, dan batas listriknya menentukan kecocokan dengan motor serta sistem kontrol.
Bedakan stepper driver dari dua perangkat lain
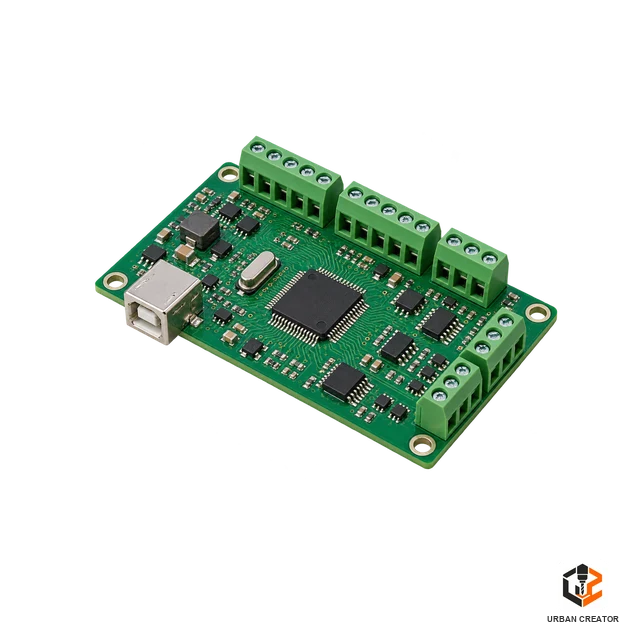
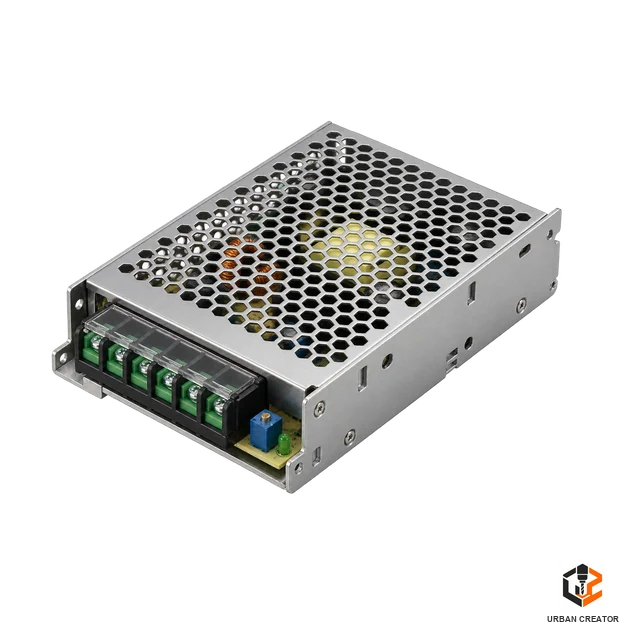
Controller mengolah program dan merencanakan gerakan. Driver mengendalikan daya ke motor. Catu daya menyediakan energi untuk rangkaian sesuai kebutuhan. Sebagian board menggabungkan beberapa fungsi, tetapi batas tiap fungsi tetap perlu dipahami agar mudah mendiagnosis di bagian mana masalah muncul. Sisi motor dibahas di motor stepper untuk CNC router.
Untuk mengenali sisi controller, baca controller CNC berbasis STM32 dan grblHAL. Jangan menghubungkan motor langsung ke pin sinyal controller yang hanya dirancang untuk memberi perintah — ini bisa merusak controller karena arus motor jauh lebih besar dari yang mampu ditangani pin sinyal biasa.
Periksa kecocokan stepper driver sebelum memasang
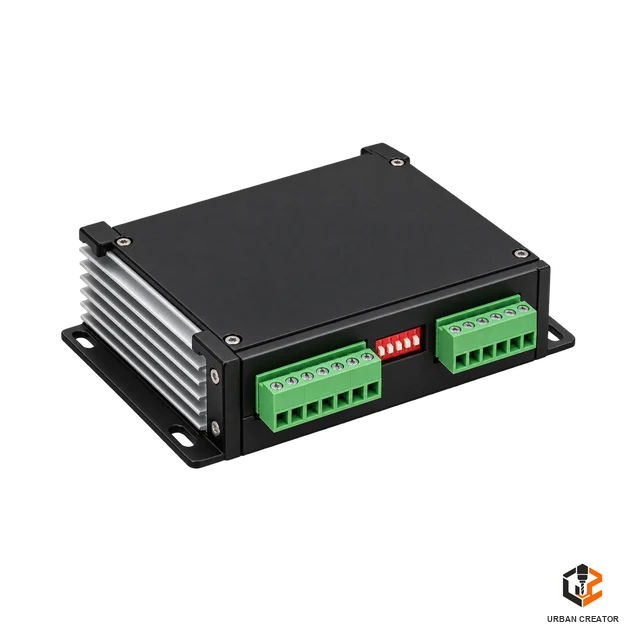
Label yang mirip tidak menjamin dua driver memiliki tabel sakelar atau terminal yang sama. Gunakan manual model dan revisi yang sesuai dengan unit fisik.
Arus peak dan RMS tidak sama
Sebelum memilih posisi sakelar arus, baca apakah tabel menyatakan peak atau RMS dan bagaimana produsen menghubungkannya dengan rating motor. Manual Leadshine DM542E, misalnya, menampilkan kedua nilai. Tabel tersebut khusus modelnya, bukan pengaturan universal untuk semua driver.
Menaikkan arus tidak menyelesaikan semua kehilangan langkah. Pengaturan berlebih dapat meningkatkan panas. Periksa juga pembatasan arus saat idle serta ketentuan pendinginan sebelum menentukan konfigurasi — banyak driver modern menurunkan arus otomatis saat motor diam untuk mengurangi panas berlebih.
Microstepping harus cocok dengan steps per mm
Jika pembagi langkah pada driver berubah, jumlah pulsa untuk satu putaran ikut berubah. Skala di controller perlu sesuai agar jarak perintah tetap benar. Contoh: menggandakan pulsa per putaran tanpa memperbarui skala membuat jarak gerakan berbeda dari rencana — benda kerja bisa terpotong setengah ukuran yang diinginkan.
Catat konfigurasi lama sebelum mengubahnya. Sesudah perubahan, lakukan validasi gerak sesuai panduan kalibrasi, tanpa langsung menjalankan program produksi.
Sinyal STEP, DIR, dan enable
Banyak driver menerima sinyal langkah serta arah; sebagian menyediakan enable atau alarm. Tegangan logika, lebar pulsa, timing arah, dan metode koneksi ditentukan oleh manual. Terminal dengan tanda serupa tidak otomatis dapat dihubungkan dengan cara yang sama.
Artikel ini tidak memberikan diagram wiring generik karena susunan terminal berbeda antarproduk. Pemasangan dilakukan dalam keadaan sumber energi diisolasi, setelah waktu pelepasan energi tersimpan dipenuhi dan kondisi aman diverifikasi oleh orang yang kompeten. Jangan memasang atau melepas konektor motor ketika sistem bertegangan.
Catatan konfigurasi stepper driver yang berguna
Simpan foto label dan posisi sakelar, model motor, rating arus, microstepping, tegangan suplai, serta pengaturan pulsa controller. Jika ada alarm, catat pola indikator dan kondisi saat terjadi. Informasi tersebut lebih berguna untuk diagnosis daripada mengganti driver secara acak. Lanjutkan ke panduan tuning stepper setelah semua komponen cocok.
Pertanyaan yang sering muncul
Apakah menaikkan arus driver bisa mengatasi kehilangan langkah?
Kadang membantu, tetapi tidak selalu menyelesaikan akar masalahnya. Kehilangan langkah juga bisa disebabkan hambatan mekanik, percepatan berlebih, atau masalah kelistrikan yang tidak diatasi hanya dengan menaikkan arus.
Kenapa arus peak dan RMS pada stepper driver bisa berbeda hasilnya?
Karena keduanya mengukur besaran berbeda. Menyamakan angka peak dari satu driver dengan rating RMS motor bisa membuat pengaturan arus salah, meski angkanya terlihat cocok di permukaan.
Apa yang terjadi bila microstepping diubah tanpa update steps per mm?
Jarak gerakan sumbu akan salah karena jumlah pulsa per putaran berubah. Misalnya benda kerja bisa terpotong terlalu pendek atau terlalu panjang dari ukuran yang direncanakan.
Apakah aman mengganti kabel motor saat mesin masih menyala?
Tidak. Pemasangan atau pelepasan konektor motor harus dilakukan setelah sumber energi diisolasi dan kondisi aman diverifikasi, karena driver bisa rusak atau menimbulkan bahaya kelistrikan bila dilakukan saat bertegangan.
Bagaimana stepper driver mengatur motor
Stepper driver membentuk arus pada dua fase motor secara bergantian sehingga rotor bergerak mengikuti medan magnet. Controller hanya mengirim waktu langkah dan arah. Driver menangani switching daya, pembatasan arus, decay mode, serta perlindungan tertentu. Kualitas pengaturan ini memengaruhi torsi, suara, panas, dan kehalusan, terutama ketika kecepatan berubah cepat.
Dua driver dengan rating arus serupa belum tentu memberikan perilaku sama. Algoritme current control, frekuensi switching, filtering input, dan kemampuan menangani back EMF dapat berbeda. Gunakan kurva motor serta rekomendasi produsen. Uji dengan beban sebenarnya dan jangan menyimpulkan hanya dari suara motor ketika berputar tanpa beban.
Memilih rentang tegangan supply
Tegangan supply harus berada di dalam rentang input driver. Tegangan lebih tinggi dapat membantu arus kumparan terbentuk lebih cepat pada kecepatan tinggi, tetapi meningkatkan tuntutan insulation, pendinginan, dan margin terhadap regenerative voltage. Driver tidak boleh dijalankan tepat di batas maksimum tanpa mempertimbangkan variasi jaringan dan lonjakan deselerasi.
Power supply juga harus sesuai dengan seluruh sumbu, controller, relay, kipas, dan perangkat tambahan. Jangan menggabungkan beban sensitif tanpa memeriksa kebutuhan grounding dan noise. Pasang proteksi sesuai rancangan panel. Kapasitor di dalam driver dan supply dapat menyimpan energi setelah listrik dimatikan, sehingga tunggu waktu discharge dari manual sebelum menyentuh terminal.
Menentukan current stepper driver
Rating motor biasanya dinyatakan sebagai arus per fase. Tabel DIP switch driver bisa menampilkan RMS, peak, atau keduanya. Bila motor memerlukan 2,8 A RMS dan driver menampilkan nilai peak, angka yang dipilih tidak langsung sama. Ikuti manual model spesifik dan hubungan yang dijelaskan produsen, karena terminologi antarproduk tidak selalu konsisten.
Mulailah dari setting konservatif yang sesuai data. Jalankan siklus, ukur suhu motor serta driver setelah stabil, dan periksa apakah ada lost steps. Arus terlalu rendah mengurangi torsi; arus terlalu tinggi menambah panas tanpa selalu memberi manfaat. Binding, acceleration berlebihan, atau supply lemah harus diperbaiki pada sumbernya.
Idle current reduction
Banyak stepper driver menurunkan arus setelah pulsa berhenti. Fitur ini mengurangi panas saat mesin idle. Namun, sumbu vertikal atau sistem yang menerima gaya eksternal mungkin membutuhkan holding torque lebih besar. Pastikan pengurangan arus tidak membuat sumbu Z turun atau gantry bergeser ketika berhenti.
Uji posisi sumbu selama jeda program, pergantian tool, dan emergency stop sesuai prosedur. Bila fungsi idle dapat diatur, catat setting serta delay-nya. Sistem keselamatan tidak boleh bergantung pada holding torque motor ketika daya hilang; gunakan brake atau counterbalance bila risiko jatuh ada.
Microstepping: manfaat dan batas
Microstepping membentuk proporsi arus fase agar rotor menempati posisi di antara full step. Gerak menjadi lebih halus dan resonance dapat berkurang. Namun, torsi incremental tiap microstep lebih kecil dan akurasi aktual tidak sama dengan resolusi perintah. Friction, beban, detent torque, dan mekanik menentukan apakah perpindahan kecil benar-benar terjadi.
Pilih microstepping yang memberi kehalusan cukup tanpa menuntut pulse frequency berlebihan. Hitung kebutuhan step rate pada rapid speed tertinggi. Setelah perubahan, perbarui steps per millimeter dan kalibrasi. Setting yang ekstrem dapat membebani controller tanpa meningkatkan akurasi benda kerja.
Lebar pulsa dan timing DIR
Datasheet driver menentukan minimum pulse width, waktu setup arah, dan holding time. Controller harus memenuhi angka tersebut pada semua kecepatan. Pulsa terlalu sempit dapat diabaikan, sedangkan arah yang berubah terlalu dekat dengan edge STEP dapat menimbulkan satu langkah ke arah salah.
Pengaturan firmware seperti step pulse, direction delay, atau invert direction harus dipahami sebelum diubah. Gunakan logic analyzer atau oscilloscope oleh orang kompeten bila masalah hanya muncul pada kecepatan tinggi. Jangan menebak timing dari kedipan LED karena indikator visual terlalu lambat untuk pulsa gerak.
Common anode, common cathode, dan differential
Input optocoupler driver dapat dihubungkan dengan beberapa metode bergantung pada controller. Common anode, common cathode, dan differential tidak boleh dipilih berdasarkan nama terminal saja. Periksa tegangan input, kebutuhan resistor, kemampuan source atau sink output, serta diagram resmi kedua perangkat.
Koneksi differential lebih tahan gangguan pada kabel panjang bila kedua sisi mendukungnya. Single-ended dapat bekerja baik dalam panel kecil dengan layout benar. Hindari membuat ground loop dan jangan menghubungkan shield sembarangan. Dokumentasikan terminal PUL, DIR, ENA, polaritas, serta referensi ground.
Enable dan perilaku saat fault
Pin enable dapat mematikan arus motor, tetapi logika aktifnya berbeda. Ada sistem yang membiarkan driver aktif ketika pin tidak terhubung. Pahami keadaan saat controller boot, reset, disconnect, atau emergency stop. Mesin tidak boleh bergerak tak terduga akibat input floating.
Driver tertentu menyediakan alarm output untuk overvoltage, overcurrent, atau position error pada closed-loop model. Hubungkan alarm ke controller atau safety logic bila rancangan memerlukannya. Catat kode LED dan tindakan reset. Jangan sekadar mematikan lalu menyalakan tanpa mencari penyebab fault berulang.
Pendinginan dan pemasangan driver
Rating arus driver bergantung pada suhu lingkungan, orientasi, heatsink, jarak antarunit, dan aliran udara. Pasang pada permukaan yang mampu membuang panas sesuai manual. Hindari menempatkan driver tepat di atas power supply panas atau di area debu konduktif tanpa perlindungan.
Kipas harus mengalirkan udara bersih melalui jalur yang terencana. Filter memerlukan perawatan. Ukur suhu setelah siklus kerja terberat, bukan hanya saat idle. Terminal yang longgar menghasilkan panas lokal dan dapat terlihat sebagai perubahan warna, bau, atau fault acak.
Wiring sisi motor
Tentukan pasangan kumparan memakai datasheet atau ohmmeter ketika daya benar-benar mati. Sambungan seri dan paralel pada motor delapan kabel mengubah arus serta induktansi. Jangan mengandalkan warna dari motor lain. Pasang ferrule yang benar, strain relief, dan terminal sesuai ukuran kabel.
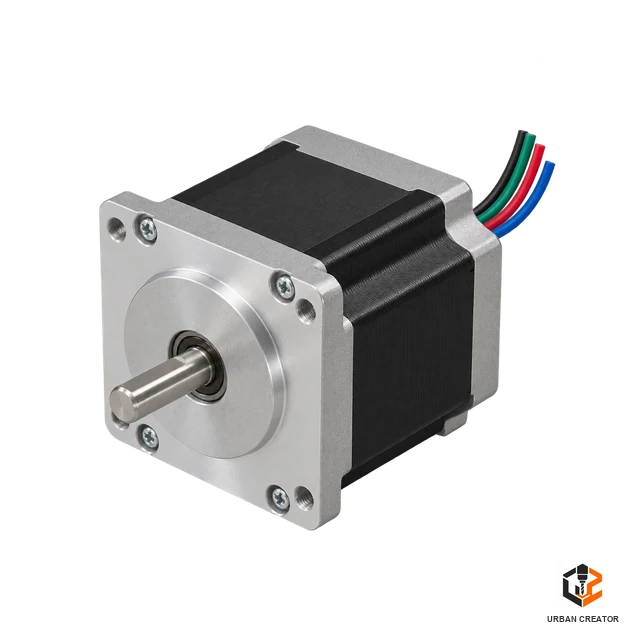
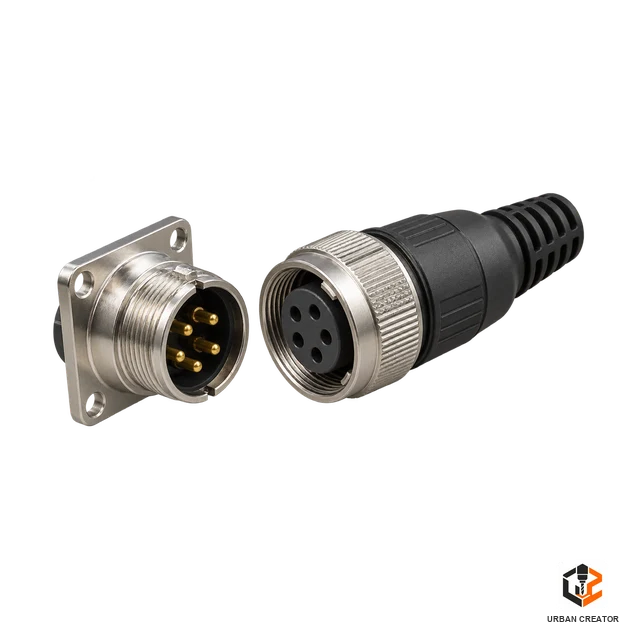
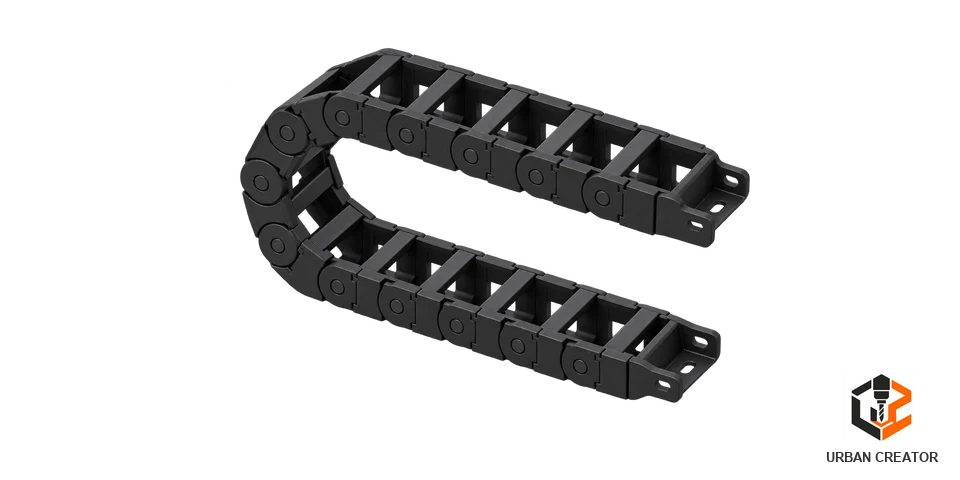
Jangan memasang sakelar atau konektor yang dapat dilepas pada output motor ketika driver aktif. Putusnya beban induktif dapat menghasilkan tegangan tinggi. Jika kabel melewati drag chain, gunakan kabel fleksibel dengan radius tekuk sesuai. Pisahkan dari probe, limit switch, encoder, Ethernet, dan sinyal analog.
Grounding, shielding, dan noise
Panel CNC memiliki sumber switching dari driver, VFD, relay, dan power supply. Rencanakan protective earth, chassis bonding, signal reference, dan terminasi shield secara menyeluruh. Tujuannya menyediakan jalur gangguan yang terkendali tanpa menciptakan loop yang tidak perlu.
Rutekan kabel motor dan output VFD menjauh dari input sensitif. Jika harus bersilangan, buat sudut mendekati 90 derajat. Pasang ferrite atau filter hanya berdasarkan diagnosis dan rekomendasi, bukan sebagai pengganti layout buruk. Noise dapat muncul sebagai false limit, probe trigger, komunikasi putus, atau langkah yang tidak konsisten.
Closed-loop stepper driver
Closed-loop driver membaca encoder motor untuk membandingkan perintah dan posisi rotor. Sistem dapat meningkatkan respons dan memberi alarm jika following error melewati batas. Namun, encoder pada motor tidak melihat backlash coupler, screw, atau gerak benda kerja. Mekanik tetap harus sehat.
Parameter gain, error limit, dan auto-tuning berbeda antarproduk. Ikuti prosedur produsen. Tuning agresif dapat menimbulkan hunting atau getaran. Pastikan resolusi encoder, rasio electronic gearing, serta jumlah pulsa controller saling sesuai sebelum melakukan test cut.
Gejala driver yang perlu ditelusuri
- Motor hanya bergetar: periksa pasangan kumparan dan urutan wiring.
- Motor panas berlebihan: periksa current, idle reduction, beban, dan pendinginan.
- Posisi hilang saat rapid: periksa acceleration, supply, torque-speed, dan pulse timing.
- Driver fault saat deselerasi: periksa tegangan regeneratif dan margin supply.
- False step atau gerak acak: periksa grounding, shielding, dan input floating.
- Satu sumbu lemah: tukar komponen hanya melalui prosedur aman dan catat hasil.
Prosedur commissioning
- Cocokkan semua rating dan diagram dalam keadaan tanpa energi.
- Periksa continuity, short, protective earth, dan polaritas supply.
- Atur current serta microstepping sebelum menyalakan.
- Aktifkan satu sumbu pada feed rendah dan verifikasi arah.
- Uji enable, alarm, limit, homing, dan emergency stop.
- Naikkan speed serta acceleration bertahap.
- Jalankan siklus berulang dan ukur posisi kembali.
- Pantau suhu motor, driver, kabel, dan terminal.
Checklist sebelum menutup panel
Simpan manual, foto DIP switch, diagram wiring, nomor model, setting current, microstepping, tegangan supply, pulse width, dan hasil uji suhu. Beri label kedua ujung kabel. Pastikan terminal tertutup, ventilasi bebas, strain relief bekerja, dan tidak ada serabut konduktor lepas.
Lakukan pemeriksaan ulang setelah beberapa jam operasi karena siklus panas dapat mengungkap terminal yang kurang baik. Jadwalkan pembersihan filter dan inspeksi konektor. Catatan konfigurasi membantu teknisi mengembalikan sistem tanpa menebak setelah driver diganti.
Kesimpulan praktis
Stepper driver CNC harus cocok dengan motor, supply, controller, lingkungan, dan target gerak. Setting arus serta microstepping hanyalah bagian dari sistem. Timing sinyal, metode input, wiring, cooling, grounding, serta acceleration menentukan apakah motor bekerja andal.
Gunakan manual model yang tepat, ubah satu variabel setiap kali, dan validasi dengan pengukuran. Untuk melanjutkan urutan belajar, kembali ke halaman induk Elektronik & Controller; topik berikutnya membahas power supply CNC.




4 Comments
Trim Router vs Spindle untuk CNC: Apa yang Perlu Dibandingkan? - Urban Creator
September 11, 2026[…] Sebelumnya: Stepper Driver CNC Router: Fungsi, Kecocokan, dan Pengaturan Dasar […]
Motor Stepper CNC Router: Torsi Microstepping
September 20, 2026[…] Berikutnya: Stepper Driver CNC Router: Fungsi, Kecocokan, dan Pengaturan Dasar → […]
Power Supply CNC: Cara Memilih Tegangan, Arus, dan Proteksi - Urban Creator
October 6, 2026[…] Additionally, rating tegangan motor bukan angka supply yang langsung diterapkan. Stepper driver chopper membatasi arus melalui switching. Cocokkan motor, driver, supply, dan kurva torque-speed. Untuk detail pengaturan, baca panduan stepper driver CNC. […]
Wiring Dasar CNC: Panduan Panel, Grounding, dan Manajemen Kabel - Urban Creator
October 7, 2026[…] Moreover, jangan memasang atau melepas connector motor ketika driver bertegangan. Energi induktif dapat merusak output stage. Untuk motor enam atau delapan kabel, konfigurasi series dan parallel mengubah arus serta inductance; ikuti diagram motor dan setting driver yang sesuai. Baca juga panduan stepper driver CNC. […]