


GRBL Alarm: Arti ALARM:1–9 dan Langkah Diagnosis Aman
GRBL alarm adalah keadaan pengaman ketika pengendali menolak gerak atau perintah G-code sampai penyebabnya dipahami. Tulisan ALARM:1 berbeda makna dari error:1; angka yang sama tidak boleh ditafsirkan tanpa awalan pesan. Pada bengkel CNC, kebiasaan menekan tombol buka kunci berkali-kali dapat menghilangkan petunjuk awal dan membuat mesin bergerak saat posisi sebenarnya belum pasti. Panduan ini membantu membaca alarm GRBL 1.1 klasik, memilih pemeriksaan yang tepat, dan memulihkan mesin dengan urutan yang aman.
Catat versi firmware dan pesan lengkap sebelum memakai tabel berikut. grblHAL, FluidNC, pengendali laser, serta versi GRBL yang dimodifikasi mungkin memakai kode berbeda. Artikel ini adalah peta diagnosis umum; rincian sensor dibahas dalam panduan limit switch error, sedangkan masalah komunikasi ada pada panduan USB disconnect CNC. Untuk mengikuti seri secara urut, kembali ke halaman induk Troubleshooting: Topik GRBL Alarm.
Apa yang dilakukan pengendali saat alarm?
Dokumentasi GRBL menjelaskan bahwa mode alarm mengunci fungsi G-code dan hanya menerima sebagian perintah tertentu. Penguncian itu memberi kesempatan kepada operator untuk memeriksa mesin sebelum gerak dilanjutkan. Alarm dapat muncul karena batas fisik terpicu, target melewati ruang kerja, reset saat sumbu bergerak, probe gagal, atau siklus homing tidak selesai. Pesan tersebut adalah gejala yang perlu dibaca dalam konteks kejadian, bukan perintah untuk mengubah pengaturan tertentu.
Perhatikan tiga hal sebelum mencari solusi: kode persis yang muncul, keadaan mesin saat kode muncul, serta keandalan posisi yang tersimpan. Setelah hard limit atau reset ketika bergerak, posisi langkah dapat hilang. Sebaliknya, dokumentasi GRBL menyebut posisi mesin tetap dipertahankan pada alarm soft limit. Walaupun begitu, operator tetap perlu memeriksa lintasan dan titik nol sebelum memulai pekerjaan lagi. Bila terjadi benturan, hentikan pemeriksaan perangkat lunak dan evaluasi mekanik terlebih dahulu.
Langkah aman segera setelah alarm tampil
Hentikan pekerjaan dan tunggu spindle, laser, atau motor berhenti sesuai prosedur mesin. Jauhkan tangan dari area gerak, pahat, dan benda kerja. Jangan mengirim ulang berkas G-code, menekan sambung ulang, atau mencabut USB sebelum menyalin pesan yang terlihat. Foto layar bila perlu. Catat posisi gantry, apakah sensor batas tersentuh, apakah probe menempel pada benda kerja, serta apakah tombol berhenti darurat atau pintu pengaman dipakai. Pemeriksaan awal ini membantu membedakan alarm yang disebabkan perintah dari alarm akibat perangkat keras.
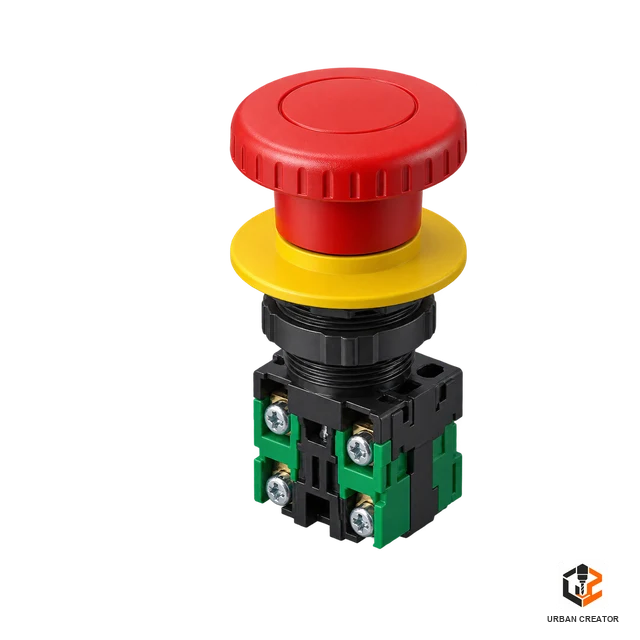
Jika pahat tertanam dalam material atau gantry menekan ujung gerak, jangan langsung menjalankan homing. Bebaskan keadaan fisik melalui prosedur aman mesin. Matikan dan amankan daya sebelum menyentuh komponen yang memerlukan penanganan mekanik. Buka kunci melalui perangkat lunak hanya setelah area gerak dan sebab alarm dipahami. Operator tidak boleh mematikan sakelar batas atau interlock agar kode alarm hilang. Pengaman yang bekerja adalah informasi penting, bukan gangguan yang harus disembunyikan.
Tabel arti ALARM:1 sampai ALARM:9 pada GRBL 1.1
Tabel di atas mengikuti daftar resmi antarmuka GRBL 1.1. Angka bukan diagnosis akhir. Satu alarm dapat muncul dari beberapa penyebab yang berbeda. Misalnya, ALARM:9 bisa berarti arah homing salah, sensor tidak terjangkau, atau sinyal sensor tidak terbaca. Tugas operator adalah membandingkan makna kode dengan gerak yang benar-benar terlihat. Perubahan pengaturan baru dilakukan setelah keadaan fisik dan versi firmware cocok dengan hipotesis.
ALARM:1 dan ALARM:2: batas fisik serta ruang kerja
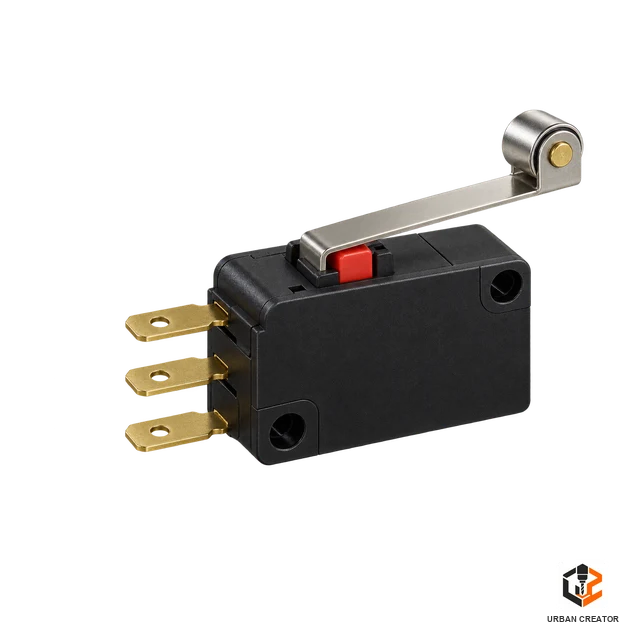
ALARM:1 menandakan hard limit terpicu. GRBL menghentikan gerak secara mendadak, sehingga langkah dapat hilang dan posisi yang tersimpan tidak lagi dapat dipercaya. Lihat apakah sumbu benar-benar mencapai sakelar batas atau apakah sensor aktif saat gantry jauh dari ujung. Periksa kabel luar, dudukan, dan hubungan alarm dengan penyalaan spindle. Jika hard limit dipicu gangguan sinyal, memperbaiki jalur sinyal lebih tepat daripada mematikan perlindungan. Setelah masalah fisik selesai, homing ulang sangat dianjurkan oleh dokumentasi GRBL.
ALARM:2 berhubungan dengan soft limit: target gerak berada di luar travel yang dikonfigurasi. Di sini pengendali mengetahui posisi mesin dan memeriksa lintasan terhadap batas perangkat lunak. Periksa apakah homing sudah benar, apakah ukuran $130, $131, dan $132 sesuai mesin, serta apakah titik nol benda kerja atau G-code memerintahkan gerak di luar area. Jangan memperbesar travel secara sembarang untuk membuat pekerjaan berjalan. Bila material atau penjepit berada di luar area aman, revisi penempatan dan lintasan.
Perbedaan kedua kode itu penting. ALARM:1 menuntut pemeriksaan kemungkinan hilangnya posisi akibat penghentian mendadak. ALARM:2 biasanya mengarah ke geometri pekerjaan atau konfigurasi ruang gerak dan menurut GRBL posisi mesin tetap dipertahankan. Keduanya tidak boleh diabaikan. Untuk rincian pemeriksaan switch, arah homing, dan parameter terkait, baca diagnosis limit switch CNC.
ALARM:3: reset ketika sumbu masih bergerak
GRBL memberi ALARM:3 ketika terjadi reset selama gerak, karena posisi setelah penghentian itu tidak dapat dijamin. Reset dapat berasal dari perintah pengirim, koneksi serial yang dibuka ulang pada papan tertentu, daya yang terganggu, atau tindakan operator. Catat apakah komputer menampilkan port USB menghilang, apakah pesan sambutan GRBL muncul lagi, dan perangkat listrik apa yang baru dinyalakan. Jangan langsung menyalahkan berkas G-code tanpa bukti bahwa pengirim memang mengirim reset.
Setelah gerak berhenti, periksa benda kerja dan jalur pahat. Jika pengendali masih merespons, bandingkan status yang dilaporkan dengan posisi fisik tanpa menganggap angka itu sah. Pulihkan referensi dengan prosedur homing bila kondisi mekanik mengizinkan. Jika reset berulang, uji komunikasi dan sumber daya secara terpisah. Artikel USB disconnect membahas cara membedakan port yang hilang, pengendali yang reset, dan aplikasi pengirim yang berhenti merespons.
ALARM:4 dan ALARM:5: masalah siklus probe
Probe membantu menentukan permukaan atau posisi benda, tetapi perintahnya menuntut keadaan awal tertentu. ALARM:4 muncul saat status probe pada awal siklus tidak sesuai dengan jenis perintah probing yang digunakan. Pada sebagian perintah, probe harus belum tersentuh sebelum gerak dimulai; pada perintah lain keadaan awal yang diharapkan berbeda. Periksa status masukan probe melalui cara yang didukung pengendali, posisi ujung probe, dan apakah klip benar-benar terpasang. Jangan memulai siklus gerak dengan tangan masih berada dekat probe.
ALARM:5 berarti probe tidak mendeteksi sentuhan dalam jarak gerak yang diprogram untuk perintah yang relevan. Arah gerak mungkin salah, jarak terlalu pendek, benda kerja tidak berada di jalur, atau rangkaian probe tidak terbaca. Jika probe adalah pelat sentuh, pastikan pelat dan klip dipasang sesuai prosedur mesin saat keadaan aman. Uji status masukan sebelum pengukuran berikutnya. Jangan memperbesar jarak secara berlebihan: pahat bisa menabrak meja jika sentuhan tetap tidak terdeteksi.
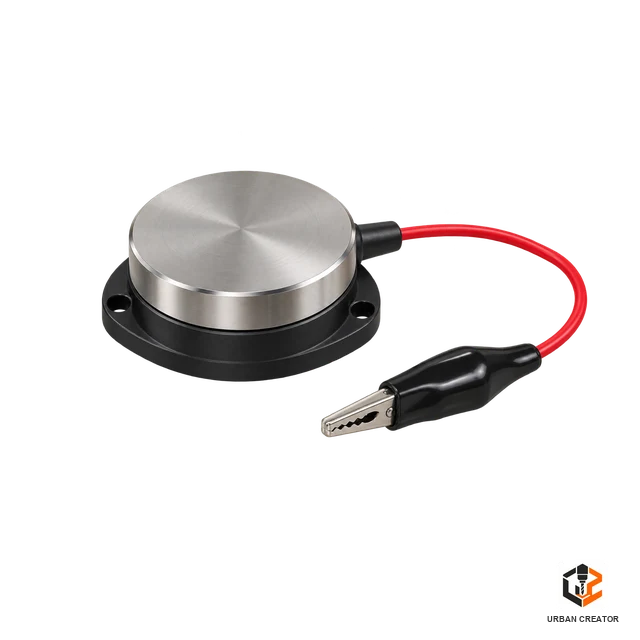
Setelah probe gagal, jangan menganggap titik nol Z yang lama masih benar. Lihat apakah pengirim sempat menyimpan offset atau tidak. Catat posisi pahat dan ulangi penetapan titik nol hanya setelah sinyal probe konsisten. Hindari menyambung kabel di panel terbuka saat daya aktif. Jika status selalu aktif atau selalu tidak aktif, teknisi perlu membandingkan rangkaian, logika masukan, dan spesifikasi probe dengan dokumentasi papan.
ALARM:6 dan ALARM:7: homing terputus
ALARM:6 menunjukkan reset terjadi ketika homing berlangsung. Penyebab reset perlu ditemukan sebelum siklus diulang. Bandingkan waktu kejadian dengan gangguan USB, perubahan daya, atau tindakan operator. Karena posisi referensi belum berhasil didapatkan, jangan memperlakukan koordinat mesin sebagai hasil homing yang sah. Amati juga apakah sumbu sempat menekan sensor atau berhenti sebelum mencapai ujung. Setiap percobaan ulang harus dilakukan dari posisi awal yang aman dengan pengawasan.
ALARM:7 menunjukkan pintu pengaman dibuka selama homing. Pada mesin dengan masukan safety door yang benar-benar dipasang, periksa apakah pintu terbuka, pengait tidak rapat, atau status masukan berubah. Jangan menjembatani sakelar pintu demi melewati alarm. Jika mesin tidak memiliki pintu tetapi kode ini muncul, cocokkan jenis pengendali dan konfigurasi masukan dengan manual mesin; pengendali khusus dapat memakai rangkaian yang berbeda. Mintalah teknisi memeriksa masukan listrik bila keadaan fisik tidak cocok dengan laporan.
ALARM:8 dan ALARM:9: fase sensor homing
ALARM:8 berarti sumbu tidak berhasil melepaskan switch ketika melakukan gerak mundur setelah sensor tersentuh. Lihat apakah tuas masih tertekan, dudukan bergeser, atau status masukan tetap aktif meski sumbu menjauh. Parameter $27 mengatur jarak pull-off pada GRBL klasik, tetapi menaikkan nilainya tidak menyelesaikan kabel putus atau logika masukan yang keliru. Pengujian harus membuktikan bahwa status sensor berubah saat disentuh dan kembali bebas setelah dilepas.
ALARM:9 berarti siklus homing tidak menemukan switch dalam jarak pencarian yang tersedia. Pertama, pastikan gerak menuju sisi tempat sensor dipasang. Lalu lihat apakah aktuator benar-benar mencapai sensor dan apakah sinyalnya diterima. Ukuran travel yang salah dapat membuat jarak pencarian tidak memadai. Jangan menambah travel tanpa memastikan ruang mekanik aman. Pemeriksaan lebih rinci untuk kedua kode ini, termasuk arah $23 dan jarak $27, tersedia pada artikel limit switch error CNC.
Membedakan ALARM, error, dan keadaan Hold
Pesan ALARM:x menunjukkan keadaan pengaman. Pesan error:x biasanya adalah balasan terhadap satu perintah yang tidak dapat diproses, misalnya sintaks atau keadaan mesin yang tidak mengizinkan perintah tersebut. Status Hold menunjukkan gerak dijeda dengan prosedur penahanan; ini tidak sama dengan alarm. Membaca satu angka tanpa awalan dapat mengirim operator ke panduan yang salah. Salin pesan lengkap, termasuk tanda baca, lalu cocokkan dengan versi antarmuka GRBL yang dipakai.
Pengirim G-code kadang menyederhanakan pesan menjadi kalimat umum. Buka konsol atau catatan serial bila tersedia untuk melihat kode asli. Perhatikan urutannya: apakah alarm muncul lebih dulu lalu aplikasi menyatakan tidak tersambung, atau port USB menghilang sebelum pesan alarm terbaca? Urutan waktu membantu membedakan masalah mesin dari masalah komunikasi. Jika kode tidak ada dalam daftar GRBL 1.1 klasik, jangan memaksakan arti dari tabel ini; cari dokumentasi firmware yang benar.
Kapan memakai $H dan mengapa $X perlu hati-hati
Perintah $H menjalankan homing pada GRBL yang telah dikonfigurasi untuk itu. Setelah gangguan yang membuat posisi tidak pasti, homing membantu membangun kembali referensi mesin. Namun perintah ini hanya aman jika sensor, arah gerak, ruang bebas, dan keadaan mekanik sudah diperiksa. Jangan menjalankannya ketika pahat masih menekan benda kerja atau gantry tersangkut. Bila proses homing sendiri gagal, selesaikan penyebabnya sebelum mencoba lagi.
$X membuka kunci alarm secara manual. Dokumentasi GRBL menyebut fungsi ini untuk keadaan ketika operator perlu menggerakkan sumbu, misalnya menjauh dari switch, sambil memperingatkan bahwa posisi kemungkinan telah hilang. Buka kunci bukan perbaikan. Gunakan hanya setelah memahami alasan alarm, lakukan gerak pendek yang terkendali jika prosedur memang memerlukannya, lalu pulihkan referensi. Hindari menjadikan $X langkah otomatis setiap kali menyalakan mesin. Jangan pula menghapus alarm untuk memulai pemotongan dari koordinat lama tanpa pemeriksaan.
Daftar bukti yang membantu teknisi
- Pesan lengkap. Catat ALARM, error, dan status sebelum serta sesudah kejadian.
- Versi pengendali. Simpan identitas firmware, papan, dan aplikasi pengirim.
- Waktu muncul. Tuliskan fase pekerjaan: startup, jog, homing, probing, atau pemotongan.
- Posisi fisik. Foto letak gantry, sensor, pahat, dan material setelah berhenti.
- Riwayat perubahan. Catat setelan $$ yang baru diubah, kabel yang diganti, dan hasil uji.
- Keadaan listrik. Sebut apakah spindle, VFD, penyedot debu, atau perangkat lain baru dinyalakan.
Catatan tersebut memungkinkan pemeriksaan yang bisa diulang. Satu alarm yang hilang setelah mesin dinyalakan ulang tidak membuktikan penyebabnya selesai. Jika alarm kembali pada posisi, waktu, atau beban yang sama, pola itu harus dijadikan dasar diagnosis. Simpan setelan awal sebelum perubahan dan uji satu faktor setiap kali. Dokumentasi mesin dan keselamatan bengkel tetap menjadi rujukan utama untuk pekerjaan mekanik maupun listrik.
Contoh tiga keputusan di bengkel
Kasus pertama: ALARM:2 muncul sebelum lintasan baru dimulai. Gantry tidak membentur ujung fisik. Operator membandingkan simulasi G-code, posisi nol benda kerja, dan ukuran travel dengan area mesin. Ternyata titik nol dipasang pada sisi yang salah sehingga target melewati batas perangkat lunak. Solusinya adalah memperbaiki penempatan dan lintasan, bukan mematikan soft limit.
Kasus kedua: ALARM:3 tampil setelah komputer kehilangan port USB di tengah pemotongan. Operator menghentikan pekerjaan, mencatat baris terakhir, dan tidak memulai dari sana begitu saja. Setelah kabel serta daya pengendali diperiksa, mesin melakukan homing dan titik nol benda kerja diukur ulang. Koneksi kemudian diuji lebih lama daripada durasi kegagalan awal sebelum pekerjaan berikutnya dicoba.
Kasus ketiga: ALARM:5 muncul ketika pahat turun menuju pelat probe. Operator menghentikan percobaan sebelum pahat mencapai meja. Status masukan menunjukkan sentuhan tidak pernah terdeteksi karena klip terlepas. Setelah sambungan dipasang sesuai prosedur dan status diuji, probing diulang dari tinggi aman. Memperpanjang jarak perintah tanpa memperbaiki sinyal justru akan menambah risiko benturan.
Pertanyaan yang sering diajukan
Apakah alarm boleh dihapus dengan $X?
$X memang dapat membuka kunci pada GRBL, tetapi tidak memperbaiki penyebab dan tidak memulihkan posisi yang hilang. Gunakan hanya dalam prosedur pemulihan yang dipahami, lalu lakukan homing atau pemeriksaan posisi sesuai keadaan mesin.
Apakah ALARM:2 berarti limit switch rusak?
Tidak. ALARM:2 adalah soft limit: target melewati area travel yang diketahui pengendali. Periksa koordinat, homing, ukuran mesin, dan lintasan G-code. Limit switch fisik lebih terkait dengan hard limit serta proses homing.
Mengapa alarm muncul setiap mesin baru dinyalakan?
Pada GRBL dengan homing aktif, keadaan alarm saat awal dapat berarti pengendali belum mengetahui posisi referensi. Ikuti siklus homing setelah memastikan area aman. Jika kode tertentu muncul saat homing, diagnosis harus mengikuti kode tersebut, bukan langsung membuka kunci.
Apakah kode sama pada grblHAL dan FluidNC?
Jangan menganggapnya sama. Firmware lain dapat memperluas atau mengubah daftar pesan. Periksa versi dan dokumentasi pengendali yang terpasang sebelum memakai arti kode maupun perintah pemulihan.
Penutup dan navigasi
GRBL alarm memberi petunjuk awal yang berguna bila kode lengkap, waktu kejadian, dan keadaan fisik mesin dicatat bersama. ALARM:1 sampai ALARM:9 mencakup batas gerak, reset, probe, dan homing; responsnya tidak boleh diseragamkan. Amankan mesin, tentukan apakah posisi masih dapat dipercaya, lalu uji penyebab sesuai kode. Untuk melanjutkan seri ini secara urut, kembali ke halaman induk Troubleshooting Urban Creator.




1 Comment
FluidNC Error: Diagnosis Config, Alarm, dan Koneksi
October 9, 2026[…] ini melengkapi arti kode alarm GRBL klasik, tetapi jangan memakai nomor GRBL sebagai satu-satunya rujukan untuk FluidNC. FluidNC menyediakan […]