


Limit Switch Error CNC: Diagnosis Alarm dan Homing GRBL
Limit switch error pada CNC sering tampak sebagai alarm mendadak, homing yang gagal, atau sumbu yang tidak berhenti pada titik yang diharapkan. Ketiga gejala itu tidak selalu berasal dari sakelar yang rusak. Penyebabnya dapat berupa arah pencarian salah, posisi sensor meleset, kabel tertarik, sinyal berisik, atau pengaturan yang tidak cocok dengan rangkaian mesin. Agar diagnosis tidak berubah menjadi tabrakan, kita harus memisahkan gejala, mencatat keadaan awal, dan menguji satu hal pada satu waktu.
Panduan ini melengkapi cara setting limit switch dan homing CNC. Jika Anda mengikuti urutan semi-wiki, kembali ke halaman induk Troubleshooting: Topik Limit Switch Error. Contoh kode alarm di sini mengacu pada GRBL 1.1 klasik. Pengendali grblHAL, FluidNC, atau firmware lain dapat menggunakan pesan serta aturan berbeda; selalu cocokkan dengan dokumentasi versi yang benar.
Mulai dari keselamatan dan keadaan mesin
Hentikan pekerjaan saat alarm batas muncul. Jangan langsung membuka kunci alarm lalu meneruskan potong dari posisi terakhir. Pada hard limit, penghentian tiba-tiba dapat membuat posisi yang diingat pengendali tidak lagi dapat dipercaya. Jauhkan pahat dari benda kerja, tunggu spindle berhenti, dan periksa apakah ada penjepit atau kabel yang tersangkut. Jika terjadi benturan, amati kerusakan mekanik sebelum mencoba homing ulang. Catat pesan alarm persis seperti yang tampil pada sender.
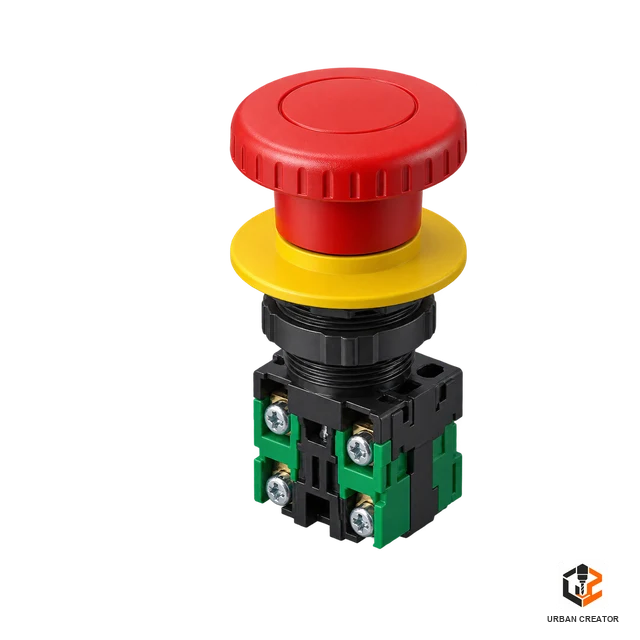
Matikan dan amankan mesin sesuai prosedur sebelum menyentuh dudukan sakelar, pengikat, atau kabel. Jangan menekan sensor dengan tangan ketika gantry bergerak. Jangan menjembatani terminal atau menonaktifkan perlindungan hanya agar mesin dapat berjalan. Tombol berhenti darurat, limit switch, dan homing punya fungsi yang berbeda; salah satunya tidak boleh dianggap pengganti yang lain. Bila perlu memeriksa kontinuitas atau sinyal listrik di dalam panel, gunakan teknisi kompeten dan diagram pengendali yang tepat.
Pahami perbedaan hard limit, soft limit, dan homing
Hard limit menggunakan masukan sensor batas untuk menghentikan mesin ketika batas fisik terdeteksi. Soft limit memakai posisi mesin yang sudah diketahui dan ukuran daerah kerja untuk menolak gerak keluar batas yang ditentukan. Homing adalah proses mencari referensi posisi mesin melalui sensor. Ketiganya berkaitan, tetapi pesan yang muncul dan pemeriksaannya berbeda. Menyalakan atau mematikan salah satunya tanpa memahami yang lain dapat menambah masalah.
Pada GRBL klasik, $21 mengatur hard limits, $22 mengatur homing, sedangkan $20 berkaitan dengan soft limits. Nilai $23 menentukan arah pencarian homing, $24 laju penempatan lambat, $25 laju pencarian, $26 jeda untuk pantulan kontak, dan $27 jarak mundur setelah sensor tersentuh. $5 membalik logika masukan limit. Angka pengaturan ini tidak boleh disalin dari mesin lain. Simpan hasil perintah $$ sebelum mengubah apa pun, lalu bandingkan dengan kabel, letak sensor, dan arah sumbu pada mesin Anda.
Kode tersebut berasal dari daftar alarm GRBL 1.1. Dalam versi lain, angka dapat berbeda. Baca kata-kata pesan secara penuh, bukan hanya nomor. Jika mesin memakai pengendali lain, lihat buku mesin atau firmware sebelum mengubah parameter.
Langkah pertama: baca status masukan limit
Periksa status mesin pada sender atau panel yang menyediakan laporan masukan. GRBL dapat menunjukkan pin limit aktif dalam laporan status ketika fitur dan sender mendukungnya. Bandingkan keadaan sakelar yang tidak tersentuh dan yang ditekan secara manual hanya ketika gerak mesin benar-benar berhenti dan prosedur pengujian aman. Tujuannya memastikan sensor yang benar menghasilkan perubahan status yang benar. Jangan menekan sensor pada mesin yang sedang melakukan homing atau siap bergerak tanpa pengamanan.
Jika status selalu menunjukkan aktif, periksa apakah sakelar secara fisik masih tertahan oleh gantry, apakah tuasnya macet, atau apakah pembalikan logika $5 sesuai rangkaian. Jika status tidak pernah berubah, periksa posisi aktuator, kondisi kabel luar, dan konektor yang memang boleh dilihat operator. Jangan menyimpulkan sensor rusak sebelum memeriksa bahwa gantry benar-benar menyentuh bagian aktifnya. Sensor induktif, sakelar mekanik, dan sensor optik mempunyai kebutuhan serta keluaran berbeda.
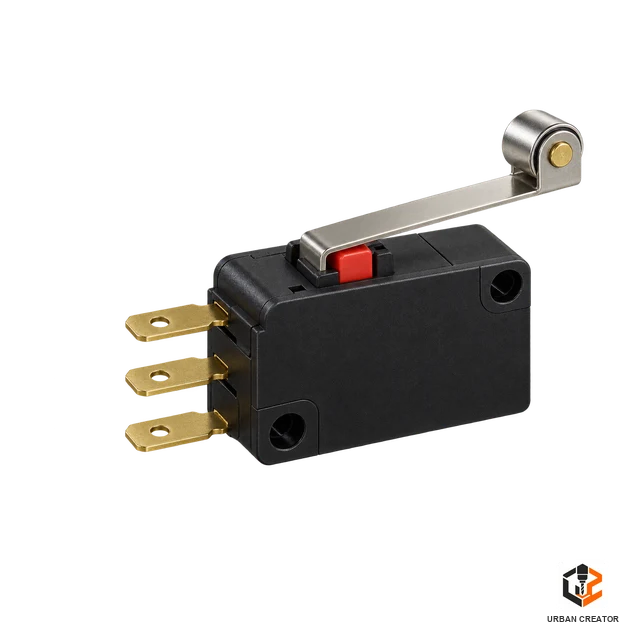
Pada mesin yang memakai lebih dari satu sakelar untuk satu sumbu, status gabungan dapat membuat sumber masalah tidak jelas. Catat sakelar mana yang berubah ketika diuji satu per satu sesuai manual pengendali. Jika pengujian membutuhkan pelepasan kabel atau pengukuran di panel, hentikan pekerjaan operator dan mintalah teknisi. Pemeriksaan status melalui layar biasanya cukup untuk menentukan apakah masalah berada di mekanisme, logika, atau jalur listrik.
Ketika ALARM:1 muncul tanpa menyentuh ujung sumbu
Pemicu hard limit saat gantry masih jauh dari batas dapat menunjukkan sensor yang tersentuh secara tidak sengaja, kabel putus atau longgar, logika terbalik, atau sinyal yang terganggu. Catat kapan alarm muncul. Apakah terjadi saat kabel bergerak melalui rantai, ketika spindle menyala, ketika penyedot debu aktif, atau pada posisi meja tertentu? Pola waktu dan lokasi sering lebih berguna daripada mengganti sakelar secara acak.
Lihat kabel dari luar mesin: apakah terjepit, terkelupas, tertarik pada ujung gerak, atau melintas sangat dekat dengan kabel daya spindle? Pastikan pengikat kabel tidak menekan konektor. Jangan membuka selubung untuk menguji saat mesin menyala. Kualitas penataan, pelindung, dan pembumian sinyal harus mengikuti rancangan pengendali serta dikerjakan oleh orang yang paham sistem. Mengubah $26 bukan solusi umum untuk hard limit palsu, karena pada GRBL jeda itu terutama terkait fase homing.
Jika alarm selalu muncul pada lokasi mekanik yang sama, periksa apakah gantry benar-benar menyentuh tuas sensor, mur pengikat, atau benda lain. Jika hanya terjadi sewaktu spindle berputar, dokumentasikan gejala untuk teknisi agar jalur sinyal dan gangguan elektromagnetik diperiksa. Jangan mematikan hard limit sebagai penyelesaian permanen, sebab perlindungan terhadap ujung gerak akan hilang.
Ketika homing bergerak ke arah yang salah
Homing yang bergerak menjauh dari sakelar dapat menabrak ujung gerak lain. Siapkan penghentian darurat sebelum mencoba, pastikan area kosong, dan gunakan prosedur manual mesin. Pada GRBL klasik, $23 menentukan arah pencarian homing. Namun perubahan arah sumbu umum melalui $3 dan pemasangan sensor juga memengaruhi hasil yang terlihat. Karena itu, bedakan arah gerak perintah jog dari arah yang diperlukan untuk menemukan sensor.
Catat posisi sakelar X, Y, dan Z. Periksa arah jog pada masing-masing sumbu dalam jarak kecil yang aman. Bila arah jog sudah benar tetapi homing mencari sisi yang berlawanan, tinjau konfigurasi homing sesuai dokumentasi. Jangan memasukkan nilai mask $23 milik mesin lain tanpa menghitung sumbu yang perlu dibalik. Mesin dengan dua motor pada gantry atau urutan homing khusus dapat mempunyai parameter tambahan di firmware lain.
Homing yang tidak mencapai sensor juga dapat berasal dari travel yang terlalu kecil. GRBL memakai ukuran gerak maksimum untuk menentukan jarak pencarian. Periksa $130, $131, dan $132 terhadap ukuran mesin bila alarm menunjukkan sensor tidak ditemukan. Tetapi jangan menaikkan angka secara serampangan untuk memaksa gerak lebih jauh; pastikan jalur fisik aman dan arah benar terlebih dahulu.
ALARM:8: sensor tidak terlepas setelah tersentuh
GRBL 1.1 menjelaskan ALARM:8 sebagai kegagalan melepaskan limit switch selama gerak mundur pada homing. Lihat apakah sensor secara mekanik tertekan terlalu dalam, dudukannya bergeser, atau tuasnya macet. Periksa juga apakah sumbu benar-benar mundur setelah sentuhan pertama. Jarak pull-off $27 perlu cukup untuk membuat sensor kembali ke keadaan tidak aktif, dengan mempertimbangkan karakter mekanik sakelar.
Jangan langsung memperbesar $27 berkali-kali. Bila kabel atau logika membuat status selalu aktif, penambahan jarak tidak menyelesaikan akar masalah. Bandingkan status sakelar sebelum dan sesudah homing yang gagal melalui panel. Jika tuas bergerak bebas tetapi laporan masukan tetap aktif, selidiki logika $5 atau jalur sinyal sesuai manual. Jika gerak mundur tersendat, diagnosis mekanik sumbu lebih dahulu.
Beberapa sakelar memiliki jarak aktif dan titik pelepasan yang tidak sama. Dudukan yang terlalu dekat dengan batas mekanik dapat membuat sumbu tidak punya ruang untuk mundur. Penempatan sensor harus memberi ruang henti yang aman. Setelah perbaikan, ulangi homing beberapa kali dari posisi awal yang berbeda dan bandingkan titik referensinya. Pengulangan penting untuk memastikan perbaikan stabil, bukan kebetulan satu siklus.
ALARM:9: sensor tidak ditemukan
Dalam GRBL 1.1, ALARM:9 berarti proses homing tidak menemukan switch dalam jarak pencarian yang tersedia. Arah homing salah adalah kandidat pertama ketika sumbu bergerak menjauh. Bila arah benar, periksa apakah aktuator mencapai sensor dan apakah status input berubah saat sensor bekerja. Kabel putus, konektor longgar, logika salah, atau sensor rusak dapat membuat pengendali tidak melihat peristiwa itu.
Periksa batas travel yang tersimpan dan posisi awal sumbu. Jika ukuran mesin yang dikonfigurasi tidak sesuai, jarak pencarian dapat terlalu pendek. Jangan melakukan banyak percobaan homing dari posisi yang mendekati ujung mekanik tanpa memahami gerak berikutnya. Pada mesin besar, pertimbangkan laju pencarian $25 yang sesuai spesifikasi agar gerak terkendali. Jangan menaikkan laju hanya untuk mengurangi waktu uji.
Perlu dibedakan pula antara gagal menemukan switch pada tahap cepat dan gagal menemukannya kembali pada tahap penempatan lambat. Amati urutan gerak dari jarak aman dan catat pada fase mana ia berhenti. Informasi ini membantu membedakan sensor yang tidak terbaca dari sensor yang hanya sesekali tidak konsisten.
Pengaturan $5, $21, $22, $23, $26, dan $27
Sering ada godaan mengganti beberapa angka sekaligus. Itu membuat hasil uji sulit ditafsirkan. $5 membalik pembacaan pin limit; ubah hanya jika keadaan aktif dan tidak aktif terbalik menurut rancangan rangkaian. $21 mengaktifkan hard limits, sedangkan $22 mengaktifkan siklus homing. Keduanya mempunyai tujuan berbeda. $23 membalik arah pencarian pada sumbu tertentu. $26 memberi jeda untuk pantulan kontak saat homing, dan $27 menentukan gerak menjauh setelah sakelar terpicu.
Sebelum perubahan, ekspor atau salin daftar setelan $$, versi firmware, dan tanggalnya. Catat nilai lama, nilai baru, serta alasan perubahan. Setelah satu perubahan, periksa status sakelar dan jalankan uji aman yang relevan. Bila tidak ada perbaikan, kembalikan nilai semula sebelum mencoba faktor lain. Pengaturan elektronik tidak dapat menggantikan sensor yang terpasang keliru atau kabel yang rusak.
Untuk dasar pemasangan dan urutan awal, baca artikel setting limit switch dan homing. Artikel ini berfokus pada diagnosis ketika sistem yang sudah dipasang menunjukkan kesalahan. Periksa versi pengendali: grblHAL dapat mendukung masukan, pull-up, dan parameter tambahan yang berbeda dari GRBL Arduino klasik.
Urutan diagnosis yang bisa diulang
- Catat alarm. Simpan kode, waktu, sumbu yang bergerak, dan posisi fisik saat berhenti.
- Amankan mesin. Tunggu spindle berhenti, jauhkan benda, dan periksa apakah ada benturan.
- Lihat sensor dari luar. Pastikan aktuator dan dudukan tidak terlepas, tersangkut, atau terhalang.
- Baca status masukan. Bandingkan keadaan sensor bebas dan aktif sesuai prosedur pengendali.
- Cek arah dan travel. Untuk homing, bandingkan arah gerak dengan posisi sensor serta ukuran mesin.
- Periksa pola gangguan. Catat hubungan alarm dengan posisi kabel, spindle, atau peralatan lain.
- Ubah satu faktor. Simpan konfigurasi awal sebelum menyetel parameter yang relevan.
- Uji pengulangan. Jalankan homing beberapa kali dari posisi aman dan verifikasi posisi referensi.
Jika setelah langkah operator status sakelar masih tidak masuk akal, siapkan foto pemasangan, diagram pengendali, daftar $$, dan kode alarm untuk teknisi. Data tersebut mempercepat pemeriksaan tanpa mengharuskan pengguna mencoba sambungan listrik berisiko. Hindari memotong material sampai homing dan posisi mesin kembali dapat dipercaya.
Contoh tiga kasus bengkel
Kasus pertama: alarm hard limit muncul saat gantry berada di tengah meja, terutama ketika spindle menyala. Sensor tidak disentuh. Operator mencatat waktu kejadian dan memeriksa jalur kabel luar. Kabel sinyal terlihat sejajar rapat dengan kabel daya spindle dalam satu bagian rantai. Temuan ini diserahkan kepada teknisi untuk memeriksa rancangan kabel, pelindung, dan gangguan sinyal. Menonaktifkan $21 bukan perbaikan akhir.
Kasus kedua: homing selalu gagal setelah sakelar Z tersentuh. Gantry melakukan gerak mundur singkat, tetapi status masukan tetap aktif. Operator melihat tuas sensor tertekan oleh dudukan yang bergeser. Setelah posisi mekanik diperbaiki dalam keadaan mesin aman, status kembali bebas dan homing dapat diulang. Perubahan $27 tidak perlu jika jarak lama sebenarnya sudah memadai.
Kasus ketiga: sumbu X bergerak menjauh dari sensor saat homing. Jog manual pada jarak kecil benar, tetapi arah pencarian homing salah. Daftar pengaturan menunjukkan mask $23 baru saja disalin dari mesin lain. Nilai dikembalikan berdasarkan letak sensor dan dokumentasi pengendali, lalu gerak diuji kembali secara hati-hati. Kasus ini menunjukkan bahwa konfigurasi harus mengikuti mesin fisik, bukan gambar dari forum.
Kesalahan yang sering memperburuk masalah
Jangan menghapus alarm dan melanjutkan pemotongan tanpa memeriksa ulang titik nol. Hindari menggeser gantry dengan paksa saat transmisi tidak dirancang untuk itu. Sakelar juga tidak boleh ditekan dengan tangan selama homing aktif. Hindari pula menganggap semua kegagalan homing sebagai kabel putus; arah pencarian, jarak travel, dan dudukan mekanik sama pentingnya.
Mengubah $5, $23, dan $27 sekaligus adalah kesalahan lain yang sering membuat gejala baru. Begitu pula menonaktifkan hard limits untuk menghindari alarm palsu. Jika sinyal tidak stabil, perbaiki sumber gangguan. Mesin yang tampak bekerja setelah perlindungannya dimatikan belum tentu aman atau akurat.
Pertanyaan yang sering diajukan
Apa beda ALARM:1 dan ALARM:9?
Pada GRBL 1.1, ALARM:1 menunjukkan hard limit terpicu, sedangkan ALARM:9 menunjukkan homing tidak menemukan switch dalam jarak pencarian. Yang pertama muncul saat masukan batas aktif; yang kedua muncul ketika peristiwa yang diharapkan tidak terjadi. Cara memeriksanya berbeda.
Apakah sensor harus diganti setiap kali homing gagal?
Tidak. Periksa posisi dudukan, gerak aktuator, status input, arah pencarian, kabel, serta pengaturan sebelum membeli sensor baru. Sensor diganti bila pemeriksaan yang benar menunjukkan ia gagal dan spesifikasinya sesuai mesin.
Apakah $26 dapat mengatasi semua alarm palsu?
Tidak. $26 adalah jeda untuk pantulan kontak pada homing GRBL. Hard limit palsu ketika spindle aktif lebih mungkin membutuhkan pemeriksaan kualitas sinyal, penataan kabel, dan rangkaian sesuai manual.
Mengapa mesin perlu homing ulang setelah hard limit?
Penghentian mendadak dapat membuat posisi yang diingat pengendali tidak lagi akurat. Periksa keadaan mekanik dahulu, lalu lakukan homing ulang sesuai prosedur agar referensi posisi kembali dapat dipercaya.
Penutup dan navigasi
Limit switch error perlu dibaca dari kode, fase gerak, keadaan sensor, dan riwayat perubahan mesin. Pemeriksaan status masukan, arah homing, dudukan, serta kabel luar biasanya mempersempit masalah tanpa membongkar panel. Simpan setelan sebelum mengubahnya dan lakukan pengujian berulang setelah perbaikan. Untuk melanjutkan seri secara urut, kembali ke halaman induk Troubleshooting Urban Creator.




3 Comments
USB Disconnect CNC: Penyebab dan Cara Mengatasinya
October 8, 2026[…] Panduan ini membahas mesin CNC router dan pengendali GRBL yang terhubung melalui USB. Sebagian langkah juga relevan bagi laser berbasis GRBL, tetapi sistem jaringan, pengendali industri, dan firmware lain memiliki aturan berbeda. Bila Anda mengikuti seri secara urut, gunakan halaman induk Troubleshooting: Topik USB Disconnect sebagai penanda navigasi. Untuk dasar membaca keadaan dan alarm, lihat pula panduan limit switch error CNC. […]
GRBL Alarm: Arti Kode 1–9 dan Cara Mengatasinya
October 8, 2026[…] mungkin memakai kode berbeda. Artikel ini adalah peta diagnosis umum; rincian sensor dibahas dalam panduan limit switch error, sedangkan masalah komunikasi ada pada panduan USB disconnect CNC. Untuk mengikuti seri secara […]
Database Kode Error CNC: Alarm GRBL dan FluidNC
October 8, 2026[…] Sensor dan hard limit […]