


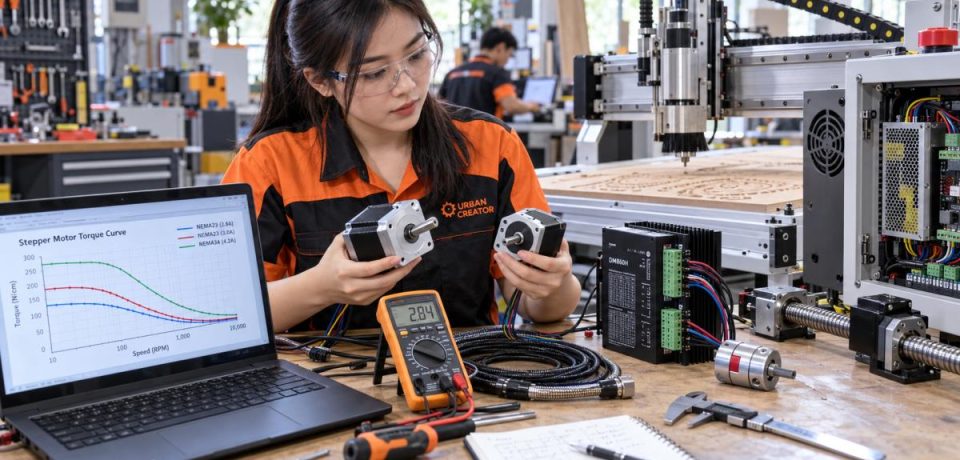
Motor Stepper untuk CNC Router: Torsi, Kecepatan, dan Microstepping
Panduan CNC Router · Topik 6
Daftar isi artikel
Motor stepper memindahkan sumbu melalui langkah sudut yang dikendalikan driver. Memilihnya membutuhkan lebih dari angka holding torque atau ukuran NEMA. Beban sumbu, transmisi, target kecepatan, dan driver harus dinilai bersama.
Pahami rantai kendali motor stepper
Controller merencanakan gerakan, driver mengatur arus kumparan, lalu motor menghasilkan putaran. Transmisi mengubah putaran tersebut menjadi gerakan linear. Detail driver ada di stepper driver CNC router. Jika sumbu tersendat, penyebabnya bisa berada di salah satu bagian rantai ini — bukan otomatis motor yang lemah.
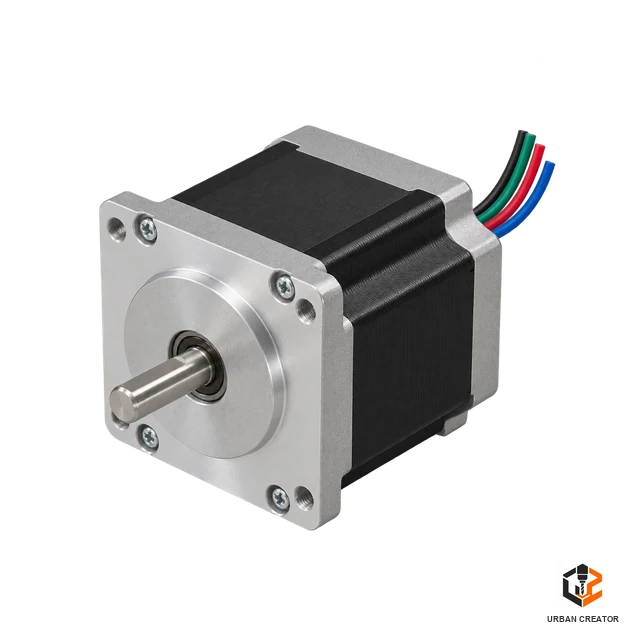
Pada sistem open loop, controller tidak selalu mengetahui apakah motor benar-benar mengikuti semua perintah. Bila kehilangan langkah terjadi, posisi tampilan dapat berbeda dari posisi fisik. Sistem dengan encoder juga perlu dinilai berdasarkan fungsi pemantauan yang benar-benar tersedia, bukan hanya asumsi bahwa closed loop pasti bebas masalah posisi.
Holding torque bukan torsi pada semua kecepatan
Holding torque dinyatakan saat poros diam dan motor diberi arus sesuai ketentuan pengujian. Untuk memilih motor bergerak, baca kurva torsi terhadap kecepatan dengan driver serta tegangan pengujian yang dicantumkan. Dasar motor stepper Oriental Motor menjelaskan perbedaan karakteristik tersebut.
Misalnya, sumbu dengan screw ber-lead kecil membutuhkan putaran motor lebih tinggi untuk mencapai kecepatan linear tertentu. Motor dengan holding torque besar belum tentu menyediakan torsi yang cukup pada putaran targetnya — torsi motor stepper menurun seiring naiknya kecepatan putar, dan inilah yang sering diabaikan pemula saat membandingkan motor hanya dari angka holding torque di spesifikasi.
Apa arti ukuran NEMA?
Ukuran NEMA merujuk pada ukuran rangka atau pemasangan, bukan satu nilai torsi universal. Dua motor dengan ukuran muka sama bisa berbeda panjang, arus, induktansi, poros, serta karakteristik kecepatan. Cocokkan dimensi mekanik dan data listrik, bukan hanya nama ukurannya — dua motor NEMA 23 dari produsen berbeda bisa punya performa sangat berbeda meski dimensi mounting-nya identik.
Microstepping dan resolusi
Microstepping membagi satu langkah dasar menjadi perintah posisi yang lebih kecil melalui pengaturan arus kumparan. Hal ini dapat membantu kehalusan gerakan, tetapi tidak membuat akurasi mesin naik sebanding dengan angka pembagi.
Contoh nominal: motor 1,8° memiliki 200 full step per putaran. Pada microstepping 8, dibutuhkan 1.600 pulsa per putaran. Pada 16, jumlahnya menjadi 3.200. Controller harus mampu menghasilkan frekuensi pulsa yang diperlukan pada kecepatan sumbu target. Perbarui skala melalui kalibrasi steps per mm setelah mengubah microstepping. Kekakuan, beban, dan error mekanik tetap memengaruhi posisi aktual — microstepping tinggi membantu kehalusan gerak, bukan menjamin akurasi akhir yang lebih baik.
🔢 Contoh jumlah pulsa per putaran (motor 1,8°)
Hitungan nominal untuk motor 200 full step per putaran. Ini contoh matematika, bukan rekomendasi pengaturan driver.
Data sebelum memilih motor stepper
- Massa gantry atau carriage dan orientasi sumbu.
- Lead screw atau perpindahan belt per putaran.
- Kecepatan serta percepatan yang dibutuhkan.
- Arus fase, induktansi, dan kurva torsi-kecepatan motor.
- Kecocokan driver, catu daya, dan sinyal controller.
- Kebutuhan penahanan beban ketika daya mati.
Data ini membantu pemasok atau perancang memilih kombinasi yang dapat diuji. Jangan menyalin motor mesin lain hanya karena area kerjanya mirip — beban, transmisi, dan target kecepatan bisa sangat berbeda meski ukuran mesin serupa.
Jika motor stepper panas atau kehilangan langkah
Hentikan pekerjaan dan periksa sesuai prosedur mesin. Jangan langsung menaikkan arus. Periksa hambatan mekanik, coupling, percepatan, koneksi, pendinginan, serta kecocokan pengaturan arus dengan manual. Suhu dinilai terhadap spesifikasi, bukan hanya terasa panas saat disentuh — motor stepper yang bekerja normal memang bisa terasa hangat, jadi bandingkan dengan batas suhu di datasheet, bukan perasaan tangan.
Setelah spesifikasi jelas, lanjutkan ke tuning current, microstepping, dan acceleration. Ubah satu variabel pada satu waktu dan catat hasil agar penyebab perbaikan dapat dikenali.
Pertanyaan yang sering muncul
Apakah motor dengan holding torque lebih besar selalu lebih baik?
Tidak selalu. Torsi menurun seiring naiknya kecepatan putar, jadi motor dengan holding torque tinggi belum tentu punya torsi cukup pada kecepatan kerja yang dibutuhkan mesin.
Apakah menaikkan microstepping membuat mesin lebih presisi?
Tidak secara langsung. Microstepping menghaluskan gerakan motor, tetapi akurasi akhir tetap ditentukan oleh kekakuan mekanik, backlash, dan kualitas transmisi.
Bagaimana cara tahu motor stepper kepanasan atau masih dalam batas normal?
Bandingkan suhu terhadap spesifikasi datasheet motor, bukan hanya berdasarkan rasa panas saat disentuh. Motor stepper yang bekerja normal memang biasanya terasa hangat.
Apakah dua motor NEMA 23 dari merek berbeda bisa saling menggantikan?
Belum tentu. Ukuran NEMA hanya menunjukkan dimensi pemasangan. Arus, induktansi, panjang badan motor, dan kurva torsi-kecepatan bisa sangat berbeda meski ukuran mounting-nya sama.
Hubungan torsi, kecepatan, dan daya
Torsi motor stepper tidak dapat dinilai terpisah dari kecepatan. Motor mampu menahan beban besar saat diam, tetapi torsi dinamis menurun ketika frekuensi langkah naik. Induktansi kumparan membatasi seberapa cepat arus mencapai nilai target. Pada putaran tinggi, waktu tiap langkah makin singkat sehingga arus tidak sempat terbentuk penuh. Akibatnya, motor yang terasa sangat kuat saat poros ditahan dengan tangan dapat kehilangan langkah ketika melakukan rapid move.
Gunakan kurva torque-speed dari produsen yang diuji dengan driver, tegangan, arus, dan metode koneksi yang jelas. Titik operasi harus berada di bawah kurva dengan margin untuk percepatan, gesekan, perubahan suhu, dan variasi material. Jangan memilih motor tepat pada batas. Mesin produksi memerlukan cadangan agar perubahan pelumasan atau debu ringan tidak langsung menyebabkan stall.
Memahami spesifikasi listrik motor stepper
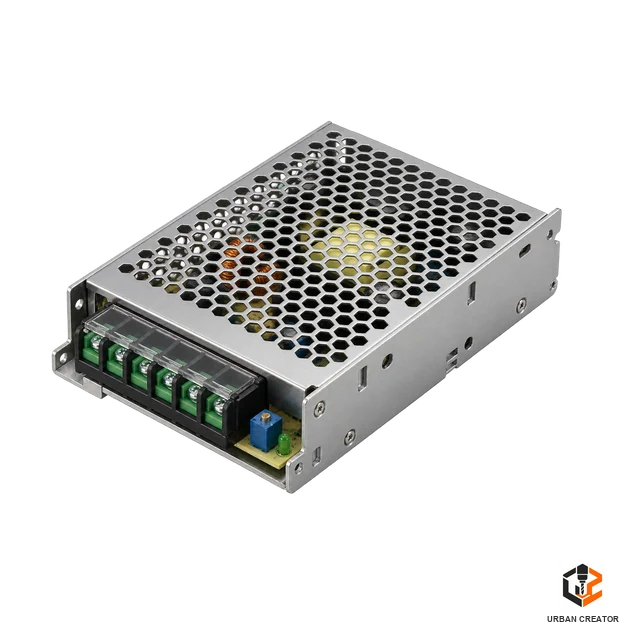
Arus fase menunjukkan kebutuhan pengaturan driver, sedangkan resistance dan inductance membantu menjelaskan perilaku kumparan. Tegangan yang tercetak pada motor sering merupakan hasil arus nominal dikalikan resistansi, bukan tegangan power supply yang langsung diberikan tanpa driver. Driver chopper mengatur arus dengan switching sehingga supply yang lebih tinggi dapat mempercepat kenaikan arus pada kumparan.
Batas tegangan tetap mengikuti rating driver, insulation, power supply, serta rekomendasi produsen. Menaikkan tegangan dapat memperbaiki torsi pada kecepatan tinggi, tetapi juga meningkatkan switching loss, panas driver, dan tuntutan keselamatan. Pastikan ada margin terhadap back EMF, lonjakan deselerasi, serta fluktuasi jaringan. Gunakan power supply yang sesuai dan jangan mengubah kabel ketika sistem diberi daya.
Unipolar, bipolar series, dan bipolar parallel
Motor dengan enam atau delapan kabel dapat menyediakan beberapa konfigurasi kumparan. Bipolar series biasanya membutuhkan arus lebih rendah tetapi memiliki induktansi lebih tinggi, sehingga cocok untuk torsi pada kecepatan lebih rendah. Bipolar parallel membutuhkan arus lebih besar dan sering mempertahankan torsi lebih baik pada putaran tinggi. Detail selalu harus mengikuti diagram motor karena warna kabel tidak universal.
Identifikasi pasangan kumparan memakai datasheet atau pengukuran resistansi saat sistem mati. Tandai kabel sebelum masuk panel. Salah memasangkan kumparan dapat membuat motor hanya bergetar, berputar kasar, atau menghasilkan torsi sangat rendah. Setelah konfigurasi dipilih, setel driver sesuai arus fase untuk konfigurasi tersebut, bukan sekadar menyalin setting motor lain.
🔀 Series dan parallel secara garis besar
Gambaran umum untuk motor delapan kabel. Selalu ikuti diagram dan datasheet motor yang Anda pakai.
Menghitung kebutuhan steps per millimeter
Skala gerak nominal berasal dari jumlah full step per putaran, microstepping, rasio pulley atau gearbox, serta perpindahan linear per putaran. Untuk screw direct drive, rumus dasarnya adalah full step per putaran dikalikan microstep lalu dibagi lead screw. Motor 200 step, microstep 8, dan screw lead 5 mm memberi nilai awal 320 step/mm.
Nilai awal tersebut masih perlu diverifikasi dengan pengukuran gerak aktual. Pitch screw, diameter pulley, tension belt, dan toleransi mekanis menimbulkan selisih. Perintahkan gerak cukup panjang, ukur dengan alat yang sesuai, kemudian koreksi secara proporsional. Lakukan pengujian dari kedua arah untuk memastikan backlash tidak disalahartikan sebagai kesalahan skala.
Memilih motor untuk belt drive
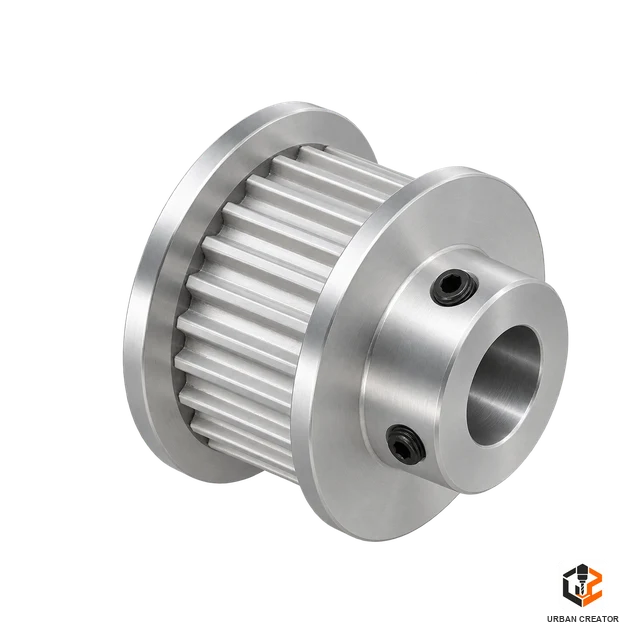
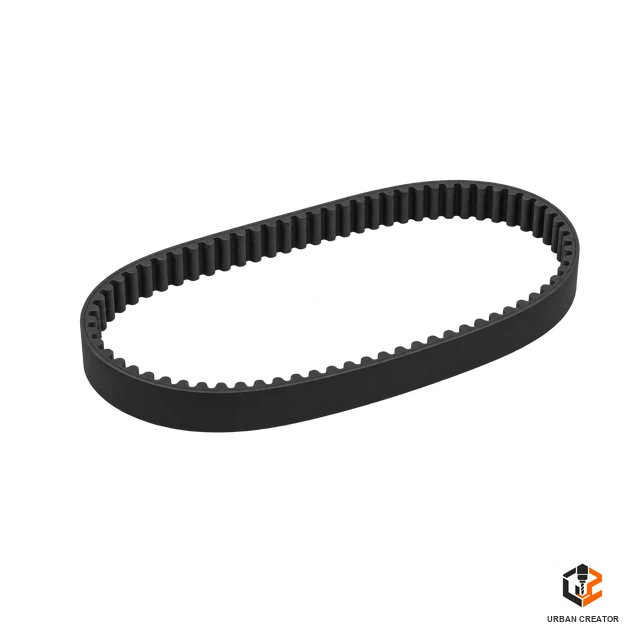
Belt drive dapat mencapai kecepatan linear tinggi karena perpindahan per putaran besar. Namun, motor harus menghasilkan torsi pada putaran dan percepatan yang diminta. Diameter pulley yang lebih besar menaikkan perpindahan linear, tetapi juga menaikkan kebutuhan torsi dan menurunkan mechanical advantage. Pulley kecil meningkatkan resolusi serta gaya linear, dengan konsekuensi motor berputar lebih cepat.
Periksa massa gantry, gaya potong, friction, target acceleration, lebar belt, dan radius pulley. Gunakan kedua sisi gantry yang sinkron untuk menghindari racking pada mesin lebar. Tension belt harus cukup untuk mencegah tooth jump tanpa membebani bearing motor secara berlebihan. Jika motor langsung membawa pulley, periksa batas radial load poros.
Memilih motor untuk leadscrew dan ballscrew
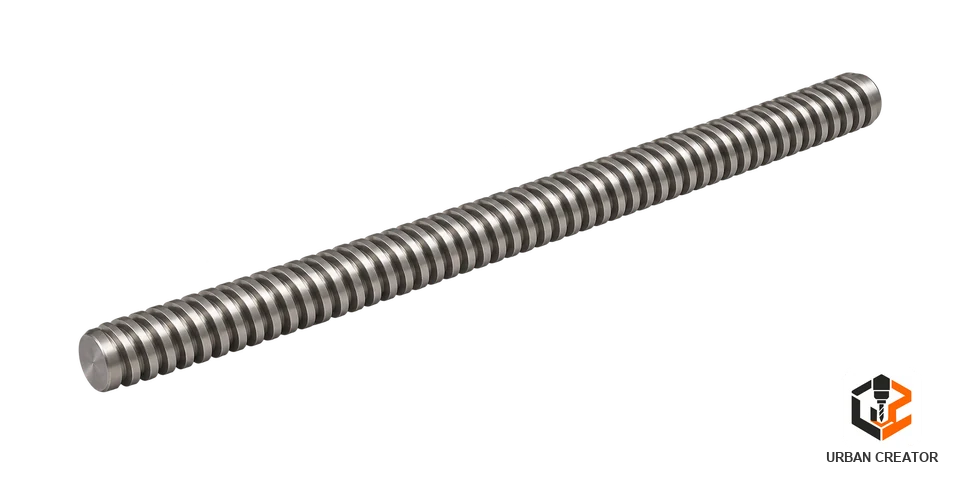
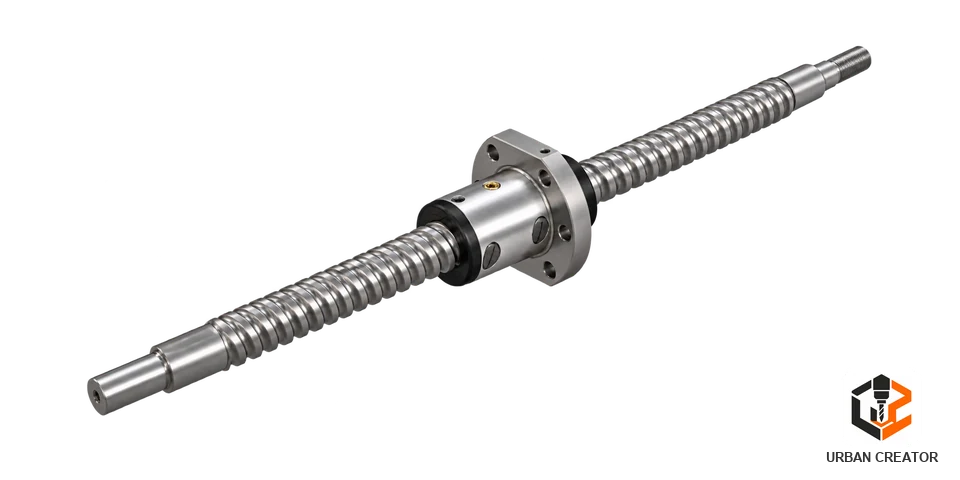
Screw mengubah torsi menjadi gaya linear melalui lead dan efisiensi. Lead kecil memberikan mechanical advantage lebih besar tetapi memerlukan RPM lebih tinggi untuk kecepatan linear yang sama. Lead besar mengurangi RPM tetapi membutuhkan torsi lebih tinggi. Ballscrew biasanya lebih efisien daripada leadscrew trapezoidal, sedangkan preload dan seal menambah kebutuhan torsi.
Periksa critical speed dan risiko whip pada screw panjang. Motor yang sangat cepat tidak berguna bila screw mulai bergetar. Perhatikan pula inertia screw karena diameter dan panjang dapat membuat beban akselerasi besar. Pada sumbu vertikal, hitung berat spindle serta kebutuhan brake atau counterbalance ketika daya mati.
Menentukan acceleration yang aman
Motor harus menyediakan torsi untuk melawan beban proses dan mempercepat inertia. Acceleration terlalu tinggi membuat rotor tertinggal dari medan magnet, terutama ketika sistem melewati area resonance. Gejalanya dapat berupa bunyi mendadak, sumbu berhenti sementara angka koordinat terus berjalan, atau posisi akhir bergeser.
Mulailah dari nilai konservatif. Uji perjalanan panjang, pergantian arah, gerak diagonal, dan siklus berulang tanpa memotong. Naikkan acceleration bertahap sambil memantau suara, suhu, serta repeatability. Setelah itu lakukan pengujian dengan beban potong yang mewakili pekerjaan. Simpan margin; nilai maksimum yang berhasil sekali bukan setting produksi yang baik.
Resonance dan kehalusan gerak
Motor stepper memiliki frekuensi alami yang dapat memicu getaran pada rentang kecepatan tertentu. Microstepping, driver dengan current control baik, damper mekanis, perubahan acceleration, dan struktur kaku dapat membantu. Namun, microstepping sangat tinggi bukan obat universal. Torsi incremental setiap microstep lebih kecil dan controller harus mengirim pulsa lebih cepat.
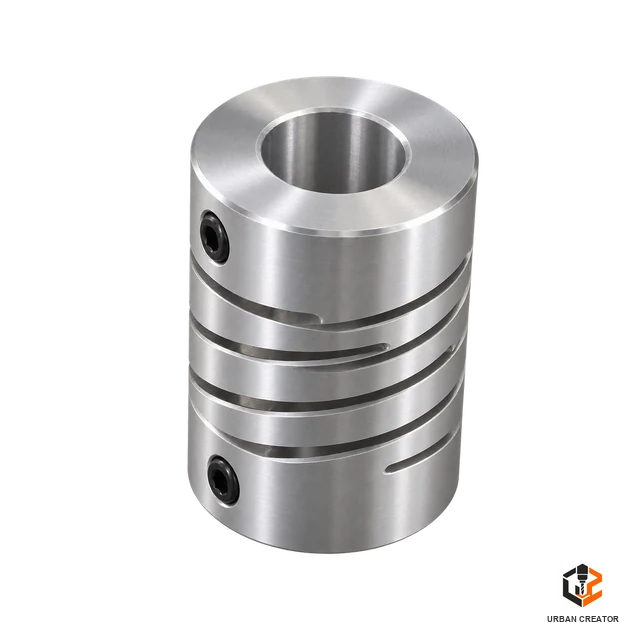
Bila mesin bergetar pada satu rentang feed tetapi stabil di bawah dan di atasnya, catat RPM motor dan periksa resonance. Ubah satu parameter pada satu waktu. Pastikan coupler, pulley, dan bearing tidak longgar karena celah mekanis memperkuat suara. Bandingkan kondisi tiap sumbu sebelum mengganti motor.
Pendinginan dan suhu operasi
Motor stepper sering tetap menerima arus ketika diam sehingga panas tidak selalu berarti rusak. Ukur suhu pada kondisi stabil menggunakan alat yang sesuai, lalu bandingkan dengan kelas insulation, batas bearing, konektor, kabel, dan komponen di sekitarnya. Permukaan luar tidak sama dengan suhu kumparan. Hindari menyentuh motor sebagai satu-satunya metode penilaian.
Sediakan aliran udara dan jangan mengurung motor dekat sumber panas tanpa ventilasi. Mount logam dapat membantu menyebarkan panas, tetapi jangan mengandalkannya tanpa data. Driver yang memiliki idle current reduction dapat menurunkan panas saat mesin berhenti, selama holding torque yang tersisa aman untuk sumbu tersebut.
Kabel, konektor, dan gangguan listrik
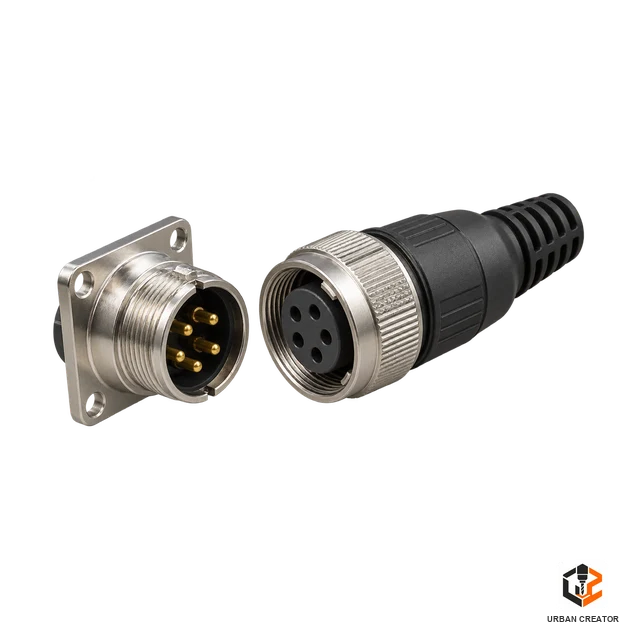
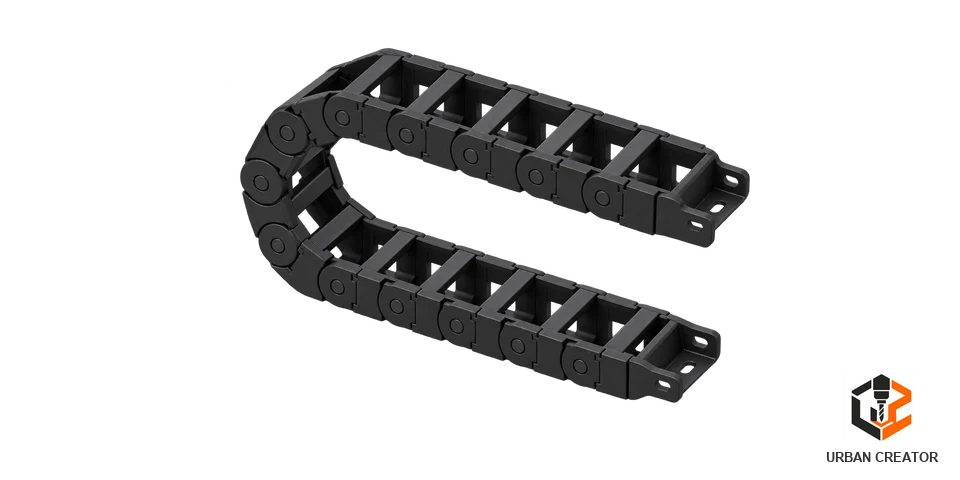
Sambungan kumparan yang longgar menimbulkan panas, percikan, serta kehilangan torsi. Gunakan ukuran kabel dan konektor yang sesuai arus serta gerakan kabel chain. Hindari mencabut motor dari driver ketika bertenaga karena lonjakan dapat merusak driver. Pisahkan kabel motor dari sinyal limit, probe, encoder, dan komunikasi bila memungkinkan.
Shielding dan grounding harus mengikuti rancangan panel yang konsisten. Kabel panjang menambah resistance dan dapat memengaruhi tegangan efektif. Periksa strain relief agar gerakan gantry tidak menarik terminal. Saat troubleshooting, ukur kontinuitas dalam kondisi mati dan goyangkan kabel perlahan untuk menemukan gangguan intermiten.
Motor untuk sumbu vertikal
Sumbu Z memiliki risiko jatuh ketika daya hilang. Motor stepper dapat menahan posisi saat diberi arus, tetapi holding torque tidak tersedia setelah listrik mati. Screw dengan lead besar atau ballscrew efisien dapat back-drive. Pertimbangkan brake, counterweight, gas spring, atau mekanisme lain berdasarkan massa dan risiko mesin.
Periksa apakah driver mengurangi arus saat idle. Pengurangan berlebihan dapat membuat Z turun perlahan. Uji kondisi emergency stop sesuai prosedur aman tanpa menempatkan tangan atau alat di bawah spindle. Sistem keselamatan harus bekerja terpisah dari asumsi bahwa motor selalu menahan beban.
Closed-loop stepper dan servo
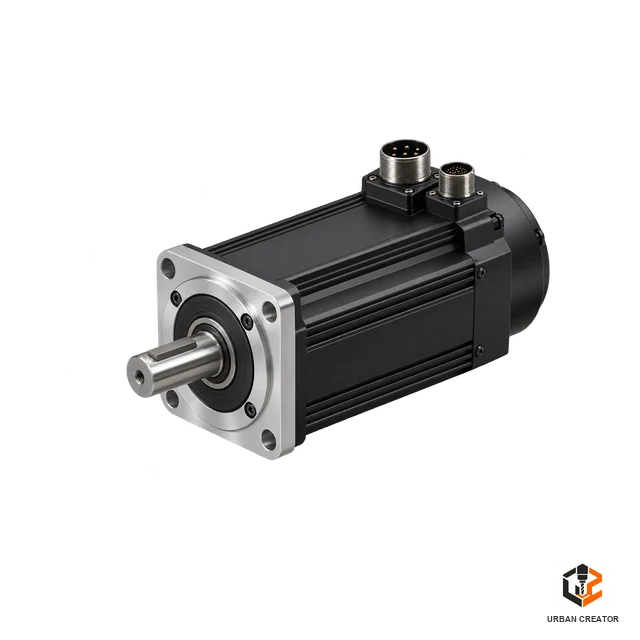
Closed-loop stepper memakai encoder untuk memantau posisi rotor dan driver dapat menyesuaikan arus atau memberi alarm. Sistem ini membantu mendeteksi following error, tetapi tidak mengukur backlash, slip coupler, atau gerak benda kerja bila encoder berada di motor. Istilah closed loop juga berbeda antarproduk, jadi periksa fungsi aktualnya.
Servo menawarkan performa kecepatan tinggi dan kontrol dinamis yang berbeda, tetapi memerlukan tuning, integrasi, dan anggaran yang sesuai. Jangan mengganti teknologi sebelum memastikan masalah bukan binding, power supply, acceleration, atau wiring. Motor yang lebih canggih tetap tidak dapat memperbaiki mekanik yang seret.
Prosedur uji setelah pemasangan
- Verifikasi wiring kumparan dan protective earth dalam kondisi mati.
- Atur current serta microstepping sesuai dokumentasi.
- Jalankan jog lambat dan periksa arah setiap sumbu.
- Uji homing serta limit tanpa tool terpasang.
- Lakukan perjalanan penuh pada feed konservatif.
- Naikkan speed dan acceleration bertahap.
- Ulangi gerak bolak-balik lalu ukur posisi kembali.
- Pantau suhu setelah mesin mencapai kondisi stabil.
Checklist pemilihan motor stepper CNC
- Tentukan massa, friction, gaya proses, dan orientasi sumbu.
- Hitung RPM dari target kecepatan serta rasio transmisi.
- Baca kurva torsi pada driver dan tegangan yang relevan.
- Cocokkan arus, induktansi, shaft, frame, dan konektor.
- Sediakan margin untuk acceleration dan perubahan kondisi.
- Cek kemampuan pulse controller pada microstepping.
- Rencanakan pendinginan, kabel, grounding, dan keselamatan.
- Validasi pilihan melalui uji gerak serta test cut.
Kesimpulan praktis
Motor stepper CNC dipilih sebagai bagian dari sistem, bukan dari holding torque saja. Cocokkan torque-speed curve dengan RPM aktual, tentukan microstepping yang masuk akal, hitung kebutuhan gerak, dan sediakan margin. Driver, power supply, transmisi, alignment, kabel, serta acceleration sama pentingnya dengan ukuran motor.
Catat setiap perubahan setting dan ukur hasilnya. Artikel berikutnya membahas driver secara khusus. Untuk menavigasi semua pembahasan elektronik secara berurutan, kembali ke halaman induk Elektronik & Controller.




2 Comments
Stepper Driver CNC Router: Fungsi, Kecocokan, dan Pengaturan Dasar - Urban Creator
September 11, 2026[…] Sebelumnya: Motor Stepper untuk CNC Router: Torsi, Kecepatan, dan Microstepping […]
Belt vs Leadscrew vs Ballscrew CNC Router
September 20, 2026[…] Berikutnya: Motor Stepper untuk CNC Router: Torsi, Kecepatan, dan Microstepping → […]